部品と背景のコントラストを定義
光源の選択前に各必要部品の可視証拠を定めます。部品境界を明るい治具端、印刷、領域内の異物から区別します。光学契約にはどの表面変化を見て、正解個体でなぜ部品に属するかを書きます。記録のため領域へ部品名を設定しても、その前景が認識されたSKUになるわけではありません。異材と空領域の対照を準備し、正常組立の見栄えだけでなく識別限界も照明比較で試します。
同じ組立で照明を比較
同じ識別組立、撮影幾何、露光で拡散前方光、方向光、適切なら輪郭照明を比較します。対ごとに選んだ光学変数だけを変えます。正常、欠品、位置違いと失敗案の元画像を残します。正常部品を分離しても治具ねじを欠品部品に見せる光は解決ではありません。改善の場所と仮説を否定する観察を記録します。単独の合格プレビューへ調整せず全対照比較から候補を選びます。
欠陥を隠さず鏡面特徴を管理
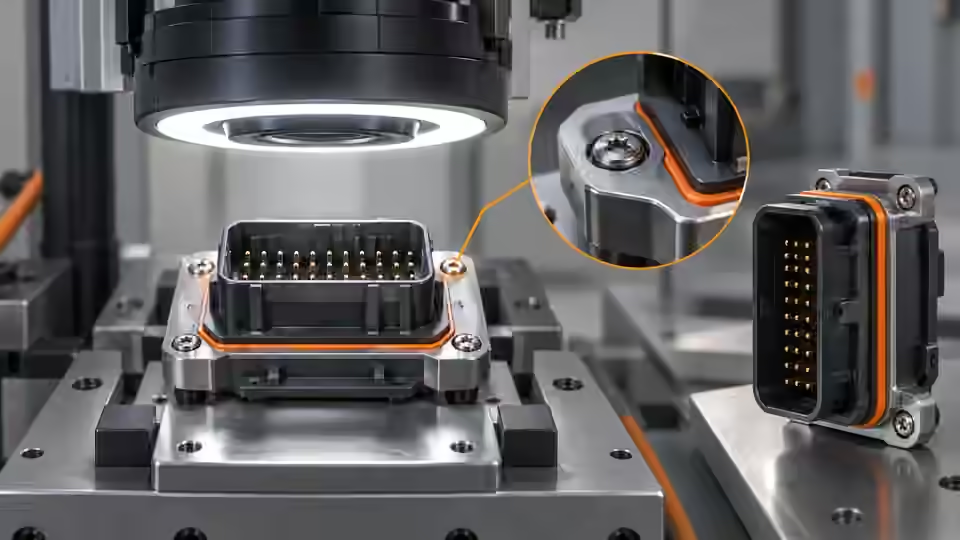
許容姿勢で研磨保持部の反射とクランプ近くの影を調べます。拡散板や偏光案は必要境界と欠陥証拠への効果を同時に比べます。光る端が消えると背景は良くても関係特徴を消すことがあります。露光を固定し、滑らかなマスクを信じる前に飽和を確認します。全仕上げへの万能解を主張しません。工具や他部品で隠れる必要部品は照明変更で観察できません。
観察領域を分離し余裕を残す
同じ前景を証拠として共有せず、必要可視部品を別の宣言領域内へ保ちます。
- 元画像座標の基準
- 部品 A 観察領域
- 部品 B 観察領域
- 治具を証拠から除外
分離した固定観察領域を宣言
元画像座標で固定領域とROI変換を宣言します。重複領域の同じ前景を異なる必要部品と数えないよう分離します。許容姿勢で正当な部品周囲に余裕を残します。確認した有界領域処理は設定ラベルと前景幾何を使い、学習したSKU識別ではありません。使う前に実装版と入力契約を確認します。固定領域外へ動く組立なら治具を直すか検証した位置合わせを使い、許容画像関係を黙って広げません。
zone_record = {
    'zone_id': declared_zone_id,
    'class_label': configured_zone_label,
    'original_coordinates': frozen_zone_coordinates,
    'mask_polarity': frozen_polarity,
    'mask_revision': frozen_mask_revision,
    'visibility_reference': visibility_reference,
}
# A configured zone label is not a learned part identity. Validate visibility separately.
マスクと境界の曖昧さを確認
実際の二値前景と部品境界を元画像と並べます。存在・欠品対照で極性を確認し版を残します。領域端に接する部品や過大な融合は自動合格でなく明示的な曖昧さの扱いが必要です。クロージングは保持部をクランプへつなぎ、オープニングは小さな正当部品を消し得ます。同じ画像と正解で比較してから採用します。きれいなマスクだけでは不十分で、後の処理契約でも部品と欠陥証拠を区別する必要があります。
許容姿勢範囲を調べる
許容移動、回転、治具摩耗、仕上げで領域を調べます。個体の変更前後を同じ正解と照明で比べます。ROIで切れた部品は観察失敗であり実際の不存在ではありません。移動マスクを前のROIの古い元座標で評価しません。近傍部品が領域へ入らないか局所プレビューと全元画像を見ます。変動で視認性が崩れたら限界を記録し、判定区間を広げる前に光学や幾何を直します。
照明とROI記録を残す
個体、正解、照明幾何、実露光、元領域座標、極性、マスク版、故障兆候を結びます。明瞭、欠け、融合、遮蔽と、説明を支える対照を残します。表は光学証拠変更と後の規則を分け、共通のしきい値やカーネルを示しません。見えない例も予定群に残します。受け取る技術者が領域を部品観察とした根拠と未実証の外観変動を再構成できるようにします。
| 観察リスク | 対照比較 | 必要記録 |
|---|---|---|
| 治具端が部品に似る | 同じ照明で存在と欠品 | 元画像と前景極性 |
| 鏡面端が消える | 同じ個体の照明対 | 必要境界と欠陥視認性 |
| 近傍部品が領域へ入る | 固定領域で許容姿勢変更 | 元座標と欠け状態 |
| 形態処理が部品を結合・除去 | 同じマスクの処理前後 | 版と正解区分への効果 |
光学観察契約を固定
合意群で存在と関係特徴を残せた後だけ照明、幾何、領域、前景準備を固定します。未解決の曖昧さは正解を変更せず処理の条件へ渡します。後の判定連鎖には独立組立で受け入れます。有界の固定領域ソース例は任意部品、隠れたかみ合い、量産準備を認証しません。Deyi Visionは対応処理の比較を支援しますが、ここでは再現可能な開発試験を提案し工場実測を報告しません。
対照光学比較を固定する
観察契約の採用前に同じ正解個体で照明とマスクを一緒に評価します。
- カメラと正解を固定
- 選んだ照明変数を比較
- 前景と曖昧な境界を確認
- 証拠を残し契約を固定
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Image ThresholdingOpenCV確認日
- Contours: Getting StartedOpenCV確認日
- Morphological TransformationsOpenCV確認日
部品と選定の参考資料
- machine vision software · 英語の参考資料
- マシンビジョン受け入れテストチェックリスト
- 自動外観検査
- 画像処理 照明
- マシンビジョン照明の選び方
- マシンビジョン照明の種類
- マシンビジョン照明の基礎
- 反射金属傷検査 照明ルート
- バックライト vs 同軸照明
- 自動車金属表面の欠陥検査
- Metal and Surface Inspection · 英語の参考資料
- OPT 画像処理用照明 代替
- 無効データを隠さず平場補正を校正する
- 赤・青・白の照明を欠陥コントラストで比較する
- OCR ラベル照合:照明と項目領域
- 開いた包装内容の照明とROIを選ぶ手順
- 反射抑制の偏光A/B試験を行う
- 封口・接着剤外観:照明と経路 ROI
- SKU・色分選:照明と物体マスク
- ストロボ光が露光窓内に入ることを確認する
- 表面欠陥検査:受入とライン出力
- 表面欠陥検査:範囲を限定した AI 評価
- 表面欠陥検査:画素密度と動体ぶれ
- 表面欠陥検査:照明と ROI の検証
- 表面欠陥検査:誤警報の切り分け