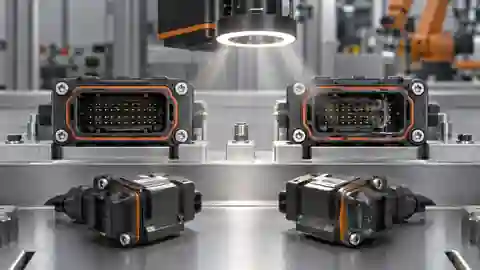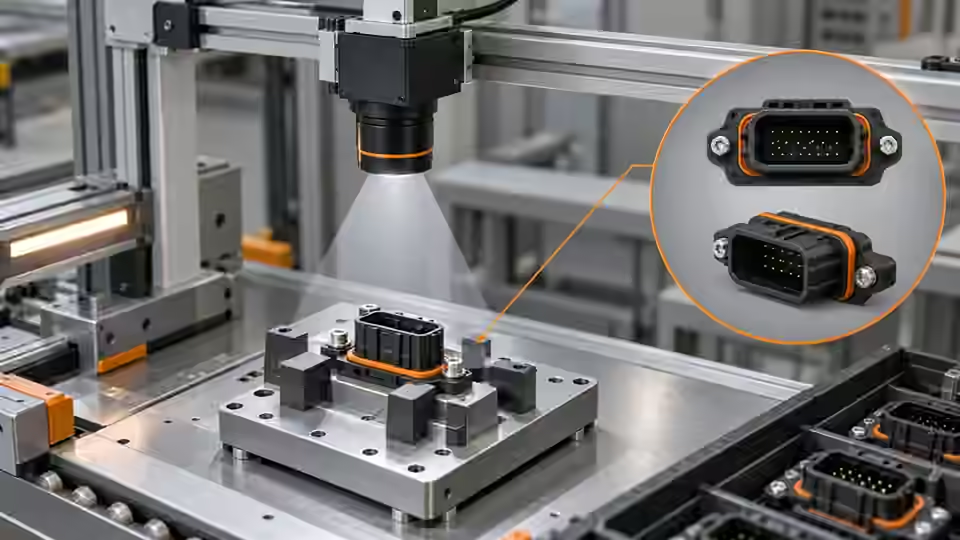
Definir el alcance visible del ensamblaje
Defina componentes visibles obligatorios y la relación en imagen que distingue el ensamblaje previsto. Un soporte y su retención pueden observarse en zonas declaradas, pero su presencia no establece acople oculto, par de apriete ni unión interna. Escriba los límites junto al requisito de cámara, no solo al final. El responsable del proceso debe identificar referencias evaluables independientemente para cada defecto visible. La tarea describe lo que la cámara muestra, para que una foto clara de un ensamblaje incompleto no se llame prueba de calidad mecánica total.
Preparar útiles y defectos de referencia
Prepare ensamblajes correctos identificados, piezas visibles retiradas deliberadamente, posición relativa incorrecta y variación permitida del útil. Mantenga la referencia independiente del clasificador. El ejemplo sin pieza conserva hardware circundante y superficie normal; un alojamiento vacío limpiado no sustituye útiles productivos con reflejos o suciedad. Registre revisión e identidad, agrupe vistas repetidas y reserve conjuntos distintos para aceptación. No cambie la clase de un ejemplar difícil porque la vista propuesta no revela el rasgo que define su condición real.
Elegir una vista que separe piezas
Elija la dirección examinando conjunto y útil completos. Las piezas requeridas deben separarse de mordazas, herramientas y vecinos en poses permitidas. Una vista superior puede mostrar presencia y ocultar el borde de acople; una oblicua puede mostrarlo con mayor variación de perspectiva. Declare el compromiso y conserve comparaciones de los mismos ejemplares. Deje margen alrededor de zonas para no recortar piezas por variación normal. Si ninguna vista permitida muestra una propiedad obligatoria, limite la afirmación o añada otro método, en vez de ampliar ROI sobre material oculto.
Ver las piezas antes de juzgar
La vista separa piezas del útil y conserva el rasgo utilizado para su relación.
- Dirección de cámara
- Componente visible obligatorio A
- Componente visible obligatorio B
- Útil y límite de oclusión
Controlar exposición sin cambiar evidencia
Fije exposición, ganancia, posición de lente y apertura antes de comparar alternativas. Use ajustes reales e identidades de imagen: la exposición nominal mostrada puede diferir del comportamiento efectivo en ciertos modos. Revise nitidez en el rasgo de relación, no solo en un borde cómodo del útil. Compare capturas inmóviles y en movimiento permitido del mismo referente cambiando únicamente la variable elegida. No sature el borde brillante ni amplifique ruido hasta que residuos parezcan piezas. El registro indica evidencia, no código funcional de cámara ni presupuesto productivo de movimiento.
capture_record = {
    'assembly_id': assembly_id,
    'image_id': image_id,
    'fixture_revision': fixture_revision,
    'camera_settings': actual_camera_settings,
    'reference_class': reference_class,
    'visible_regions': declared_visible_regions,
}
# Proposed capture workbook fields; not an acquisition or controller implementation.
Capturar después de la operación observable
Sitúe la adquisición después de la operación inspeccionada, con el útil en estado observable declarado. Una herramienta que tapa la pieza no demuestra ausencia. Conserve operación, conjunto, imagen y evidencia de disparo. Compruebe disponibilidad de cámara y asociación real antes de suponer que cada orden generó un fotograma nuevo. Compare evento previsto y alternativa controlada con iguales referencias y óptica. El evento útil expone propiedades consistentemente, no solo crea la vista previa más atractiva.
Probar superficie y pose
Pruebe acabados permitidos, desgaste, giros y contaminación normal sin cambiar política de referencia. Compare el mismo conjunto antes y después de corregir pose, luego ejemplares independientes permitidos. Mantenga reflejos y oclusión en el registro. Una retención pulida puede fusionarse con una mordaza clara; un sustituto mate plantea otro problema. Si el rasgo original desaparece en pose permitida, declare la limitación. Un fondo repetible no convierte una condición inobservable en ausencia fiable.
Crear el registro de adquisición
Vincule por fila conjunto, útil, clase, fotograma original, ajustes reales, evento y zonas visibles. Añada qué observación justificó la vista y qué variación la invalidaría. Conserve comparaciones fallidas junto a la preferida, incluso ocultamiento por mordaza o reflejo. La tabla separa adquisición de futuros umbrales. Distinga muestra inmóvil, móvil o durante interrupción. Imágenes guardadas sin asociación de ejemplar y evento no sustentan honestamente que se inspeccionó la operación prevista.
| Condición | Control de captura | Evidencia conservada |
|---|---|---|
| Pieza obligatoria retirada deliberadamente | Mismo útil y hardware circundante | Imagen original y referencia independiente |
| Pose permitida cerca de mordaza | Mismo conjunto con cambio declarado | Visibilidad y margen de recorte |
| Acabado reflectante | Exposición fija e iluminación comparada | Límite visible incluida saturación |
| Captura al retirar herramienta | Operación identificada y asociación de fotograma | Estado de herramienta, evento e imagen |
Aceptar evidencia antes de clasificar
Acepte la adquisición solo cuando piezas y rasgos de relación son observables en los grupos de desarrollo acordados, conservando pendientes explícitos. Fije útil, geometría, ajustes y evento antes de clasificar. Use aceptación independiente después; reproducción sin conexión no demuestra disparo físico ni disponibilidad del paquete actual. Si la propiedad mecánica sigue oculta, conserve el límite y solicite otra prueba adecuada. Deyi Vision ayuda a investigar imágenes versionadas, pero esta configuración es procedimiento propuesto, no ensayo de fábrica terminado ni exactitud garantizada.
De referencia de ensamblaje a captura base
Conserve asociación de ejemplar y evento antes de aceptar la vista para desarrollar el flujo.
- Identificar conjunto y referencia
- Elegir vista observable
- Comparar capturas controladas
- Fijar base y conservar límites
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Exposure TimeBaslerComprobado
- Triggered Image AcquisitionBaslerComprobado
- Camera CalibrationOpenCVComprobado
Referencias de componentes y selección
- machine vision software · Referencia en inglés
- Lista de verificación de la prueba de aceptación de visión artificial
- inspeccion visual automatizada
- camara industrial vision artificial
- Inspeccion de altura de soldadura en battery tab
- alternativa sensor de visión Balluff
- alternativa lector de código de barras Datalogic
- Banner Vision Sensor Alternative · Referencia en inglés
- EAN-13: duplicados y lecturas ausentes
- Configurar la cámara para inspeccionar el nivel visible
- Iluminación y ROI para un límite líquido visible
- Diagnosticar decisiones inestables del nivel visible
- Fijar umbrales de inspección con una matriz de confusión
- Verificar datum y datos ausentes del perfil láser
- Etiquetas OCR: ilegible o texto incorrecto
- Configurar cámara para integridad de paquetes abiertos
- Elegir luz y ROI para contenido de paquetes abiertos
- Diagnosticar falsas decisiones de paquete completo
- Aspecto de sello y cordón: diagnóstico de huecos
- Clasificación SKU: canales y deriva
- Defectos superficiales: falsas alarmas