目的と適用範囲
消えた欠落が撮影根拠、座標変動、マスク上の補修のどれから来たか調べます。原画像と失敗を残し、見かけの連続で漏れや接合強度を証明しません。
本記事は技術評価の手順であり、そのまま稼働できる製品の認証ではありません。Deyi Vision の公開 PC 例は、確認済みサンプル画像を用いる EAN-13 ワークフローが対象です。開発コードのネイティブ OCR や検出機能は、使用前にインストール済みランタイム、結び付けられたモデル、検査内容を確認してください。ブラウザーのテンプレートがあるだけでは実行可能とは言えず、計画中の OpenCV.js バックエンドには別の検証が必要です。クラウド認識には画像範囲、提供元、モデル、費用の明示的な承認が必要です。審査用アーカイブは実行可能なリリースパッケージではありません。カメラ、ファームウェア、ドライバーの互換性も個別に確認します。以下の数値は仮定例であり、Deyi Vision の実測値や顧客成果ではありません。
確認資料の準備
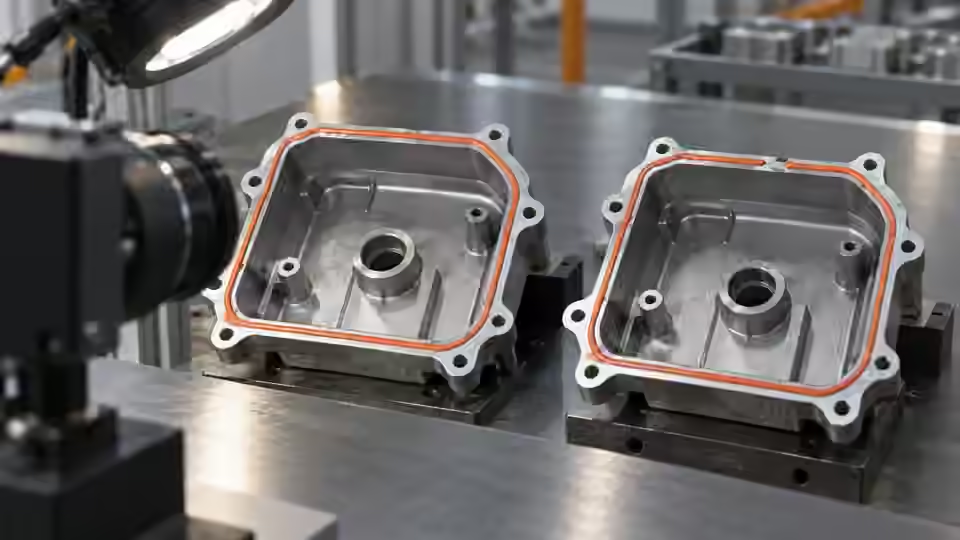
可視欠落と連続対照の原画像、変換、前処理版を固定し、物理的正解は変えません。 シールや接着剤マスクの前に、可視の受入特徴を定義します。開封防止シールの端、熱封帯、接着剤ビードは物理的意味が異なるため、未定義の同じ外観規則を使いません。基準経路、投影、下地、撮影時の材料状態を記録します。湿潤・硬化した接着剤や反射下地では境界が変わっても接合品質の変化とは限りません。可視の欠落、位置ずれ、反射、隠れた部分を別の対照にします。画像規則は観察できる表面だけを評価し、気密性、漏れ量、剥離強度、接合強度、硬化、内部界面を証明しません。これらには工程固有の根拠が必要です。必要な面が隠れたら根拠不足か別の検証法にし、図面の期待値から経路を補完しません。 最初に観測できる相違から切り分けます。同じ保存画像を変更していない基準版と候補版に通し、中間画像、領域、数値、結果状態を比較します。入力画像が違えば、アルゴリズムを分離した比較ではありません。疑わしい原因を一つだけ変え、予想する影響を実行前に書き、仮説が外れた結果も残します。判読不能、ルール不一致、依存関係不足、実行故障は対策が違うため別扱いにします。再生でソフトウェアの問題は再現できても、実トリガー、照明同期、物理排出経路は確認できません。それらは別の取得試験・ライン試験として実施します。 別の技術者が画像や版を推測せず再現できる失敗記録を作ります。元画像、対象領域、実出力、期待する扱い、最初の中間相違を含めます。再生、実撮影、両方のどこで起きるか記録します。修正後は元の失敗と、以前成功した隣接条件を再試験します。領域除外や欠落結果の許容で警報を消すのは要件変更であり原因解消ではありません。未解決なら理由付き Review または禁止状態を維持し、未試験の回避策を検証済みにしません。
操作手順
- 設定変更前に元失敗を再生し、元座標で全経路を確認します。
- 形態処理の前後マスクを比べ、追加された接続を支える元画素を記録します。
- 疑う光学か処理だけを変え、旧失敗を上書きせず新イベントを撮ります。
- 良品、欠落、位置ずれ、隠れた対照を再生し、本当の欠落と Review を保持します。
試験結果の読み方
仮定では原欠落 6 px がクロージング後マスクで 0 px となり、同じ原画像には 6 px 残ります。接合が治った根拠ではなく、拒否か調査が必要な処理不一致です。カーネル寸法や万能修正は指定しません。
記録ワークシート
| 記録 | 値 | 解釈 |
|---|---|---|
| 元の欠落 | 6 px | 可視原根拠を保存 |
| 候補マスクの欠落 | 0 px | 物理補修ではない;元の 6 px と比較 |
二つの工程図
二つの工程図 · 1
図は確認順序を示します。矢印ごとに記録した根拠が必要で、自動接続の実装を意味しません。 失敗画像 → 最初の相違 → 仮説 → 再生.
- 失敗画像
- 最初の相違
- 仮説
- 再生
二つの工程図 · 2
図は確認順序を示します。矢印ごとに記録した根拠が必要で、自動接続の実装を意味しません。 元の失敗 → 修正 → 隣接条件 → 保存根拠.
- 元の失敗
- 修正
- 隣接条件
- 保存根拠
不具合の切り分け
- 照明角と動く反射は接着剤連続の独立根拠ではありません。
- 切り出しずれで欠落を外す場合があり、同じ原画像の重ね図を比べます。
受入確認と引き継ぎ
独立新対照で説明した中間根拠が改善してから閉じます。元失敗、不採用候補、隠れた制約を保存し、マスク補修で機能を認証しません。
元画像、期待する判定、正確なリビジョン、完全な結果記録を一組で保存します。最終パラメーターを選ぶ前に評価集合を固定してください。その正解を後から調整に使った場合は開発データに変更し、新しい独立した受入集合を用意します。Review、NoResult、実行エラー、取得漏れを分母に残し、行を除外して合格に変えないでください。成功例とともに再現可能な失敗例を保存します。引き継ぎにはレシピ変更の権限、承認済み旧版への復元方法、受入確認まで禁止する装置出力を記載します。ソフトウェアの結果だけでは、動く実物が正しい搬送先に到達したことを証明できません。
出典と技術資料
出典は、本記事の手法と限界を確認するための資料です。確認例は選定の参考であり、量産での受入判定には実際のサンプルによる証拠が必要です。
- Deyi Vision Vision WorkbenchDeyi Vision確認日
- Pharmaceutical Packaging Code Label and Seal InspectionDeyi Vision確認日
- Morphological TransformationsOpenCV確認日
- Camera CalibrationOpenCV確認日
部品と選定の参考資料
- machine vision software · 英語の参考資料
- 医薬品包装のコード・ラベル・封緘シール検査
- 自動外観検査
- マシンビジョンシステム
- バッテリータブ溶接高さ検査
- バルーフ ビジョンセンサ 代替
- データロジック バーコードリーダ 代替
- Banner Vision Sensor Alternative · 英語の参考資料
- 可視組立検査の照明とROIを選ぶための手順
- 可視の組立検証で起きる失敗を切り分ける
- EAN-13 追跡:重複と読取欠落
- 可視液位検査のカメラ設定と撮影条件を確認する
- 可視液面境界の照明とROIを比較して設定する
- 可視液面高さの判定が不安定な原因を切り分ける
- レーザープロファイルの基準面と欠測処理を確認する
- OCR ラベル照合:判読不能と誤文字
- 開封状態の包装内容検査に向けたカメラ設定
- 開いた包装内容の照明とROIを選ぶ手順
- 包装内容の誤った完全性判定を切り分ける
- SKU・色分選:チャンネルと変動の排錯
- 表面欠陥検査:誤警報の切り分け