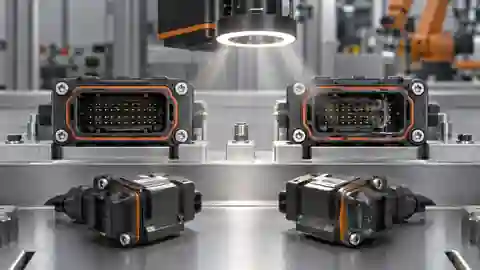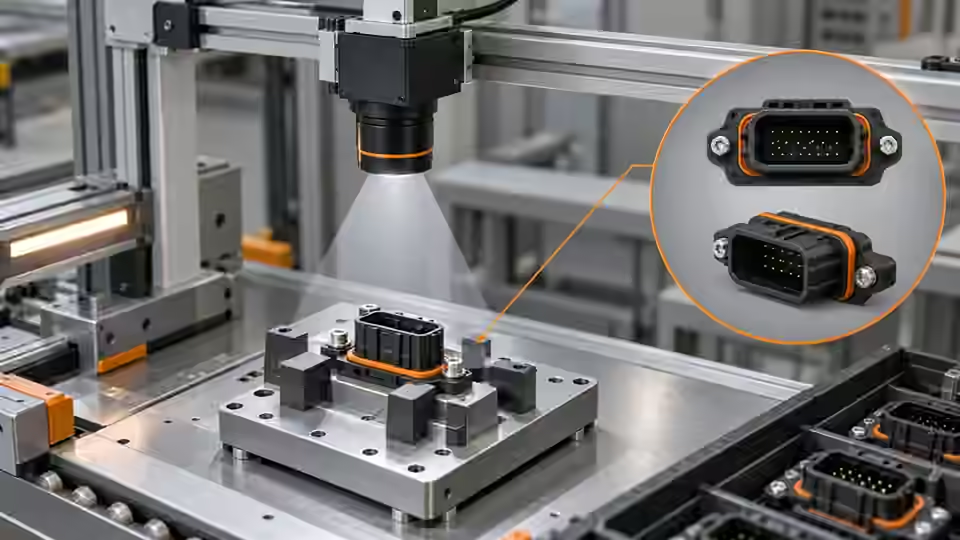
界定可見組裝的檢測聲明
先界定哪些可見零組件必須在位,以及哪種影像空間關係能把預期組裝與其他狀態區分開。例如,支架和卡持特徵可以在所聲明的區域內觀察到,但隱藏的配合狀態、鎖固扭力或內部黏接,無法憑它們看上去在位就得出結論。要把這些限度寫在相機需求旁邊,而不是只放在事後的免責聲明裡。請製程負責人為每一種可見瑕疵指明一個可獨立判定的參考狀態。影像任務應當描述相機實際能拍到的內容,這樣,一張清晰的不完整組裝影像就不會被誤當成整體機械品質合格的證明。
準備參考治具與瑕疵樣件
準備可辨識的範例,涵蓋:符合預期的組裝、刻意缺少的可見零組件、相對位置錯誤,以及治具允許範圍內的差異。參考判定要獨立於目前的影像分類器。缺件範例應保留周邊零件和正常的表面狀態;如果量產治具上本來就有反光或碎屑,把空的定位槽仔細清理乾淨來充當缺件範例並不真實。紀錄治具版本和樣件識別碼,並把同一組裝件的多次取像歸在一起。另外留出不同的組裝件用於驗收。不要因為擬用的相機視角看不到能確定某個樣件真實狀態的特徵,就更動這個疑難樣件的參考類別。
選擇能把零件分開的視角
把完整的組裝件和治具放在一起檢視,據此選定觀察方向。確認在所有允許的姿態下,所要求的可見零組件都與夾具、治工具和相鄰零件保持分離。俯視可能看得出零件在位,卻看不到配合邊緣;斜視可能看得到該邊緣,但會增加透視變化。要把這種取捨明確寫出來,並保留同一批樣件的比較影像。每個觀察區周圍要留有餘量,使正常的姿態變化不至於把零組件截斷。如果在所有允許的視角下都看不到某項必要的特性,就應縮小影像檢測聲明,或增加另一種觀察手段,而不是把 ROI 擴到被遮住的部分上。
先看見所需零件,再做判斷
相機視角必須把所要求的可見零件與治具分開,並保留用於判斷它們相互關係的特徵。
- 相機觀察方向
- 所需可見零組件 A
- 所需可見零組件 B
- 治具與遮擋邊界
控制曝光,但不改變佐證
在比較各種取像方案之前,先凍結基線曝光、增益、鏡頭位置和光圈。要使用相機的實際設定和影像識別碼,因為在某些取像模式下,介面顯示的標稱曝光可能與實際生效的情況不一致。檢查清晰度時,要看用於判斷關係的那個特徵,而不只是看某個方便觀察的治具邊緣。對同一個參考組裝件,分別比較靜態取像和允許的動態取像,並且只改變所選的那一個取像變數。不要靠讓反光零組件的邊界過曝飽和來解決反光問題,也不要靠放大雜訊來解決模糊問題,以致碎屑看起來像一個零件。下面的紀錄說明的是佐證欄位,不是可用的相機控制程式碼,也不是量產的運動預算。
capture_record = {
    'assembly_id': assembly_id,
    'image_id': image_id,
    'fixture_revision': fixture_revision,
    'camera_settings': actual_camera_settings,
    'reference_class': reference_class,
    'visible_regions': declared_visible_regions,
}
# Proposed capture workbook fields; not an acquisition or controller implementation.
在可觀察的操作之後取像
把取像事件放在其可見結果正被檢測的那道操作之後,並讓治具處於所聲明的觀察狀態。工具還遮著某個零組件時取得的影像,並不能證明該零組件缺失。要保留預期的操作識別碼、組裝件識別碼、來源影像和觸發佐證。在假定每條指令都產生了新的影格之前,先檢查相機是否就緒,以及影格與指令的實際對應關係。把計畫的取像事件與一個受控的替代方案做比較,兩者使用同樣的參考件,光學條件不變。有用的取像事件,是能穩定地呈現所聲明的各項特性的那一個,而不是僅僅讓預覽畫面最好看的那一個。
檢驗表面與姿態變化
用允許的零件表面狀態、治具磨損、允許的旋轉和周邊的正常污染來檢驗,且不改變參考判定的做法。先比較同一組裝件在擬議的姿態修正前後的影像,再比較允許範圍內、各自獨立識別的不同組裝件。工作表中要讓鏡面高光和被遮擋的區域保持可見。拋光的卡持特徵可能與明亮的夾具連成一片;換成霧面零件看似更容易,但那是另一種觀察問題。如果在某個允許的姿態下原有特徵消失了,就要明確標註取像上的限制。不能因為背景看起來依然穩定,就把一個無法觀察的狀態當成可靠的「缺失」結論。
建立取像工作表
在工作表中新增一列,把組裝件與治具識別碼、參考類別、原始影格、實際相機設定、取像事件和所聲明的可見區域關聯起來。再補上促成選定該視角的觀察結論,以及可能使它失效的變化因素。不成功的比較要與首選的取像方案一併保留,包括夾具或反光遮住目標的情形。該表有意把取像佐證與後面的判定閾值分開。要紀錄樣品當時是靜止的、移動的,還是在中斷期間取像的,使這幾種條件可以區分。一堆沒有樣件和事件關聯的已存影像,無法支撐「預期的組裝操作確實被檢測過」這一如實的說法。
| 樣品狀態 | 取像控制 | 留存的佐證 |
|---|---|---|
| 所需零件刻意缺失 | 同一治具與周邊零件 | 原始影像與獨立參考 |
| 夾具附近的允許姿態 | 同一組裝件,按聲明改變姿態 | 可見性與裁切餘量標註 |
| 反光的零件表面 | 固定曝光,配對照明 | 包括飽和在內的邊界可見性 |
| 工具撤離期間的取像 | 已標示的操作與影格的對應關係 | 工具狀態、事件和影像識別碼 |
先認可影像佐證,再進入分類
只有當所要求的可見零件和關係特徵在約定的各開發樣本組上都能觀察到時,才認可取像基線;尚未解決的樣本組要明確保留。在調整分類之前,先凍結治具、相機幾何、實際設定和取像事件。驗收環節另用獨立材料,留待之後使用;能夠重複執行的已存影像工作流程,並不能證明實際的觸發行為,也不能證明目前的執行階段軟體套件已經就緒。如果所要求的機械特性依然看不見,就保留這條邊界,並要求另做一項合適的獨立測試。Deyi Vision 可以支援帶版本管理的影像調查,但本文的相機設定只是一套擬議的工程方法,不是已完成工廠試驗的佐證,也不意味著組裝精度有保證。
從組裝參考到取像基線
在認可某個視角用於後續工作流程開發之前,先保住樣件與事件的關聯。
- 標示組裝件與參考狀態
- 選擇可觀察的視角
- 比較受控的取像方案
- 凍結基線並保留可見性限制
來源與技術參考資料
這些資料說明本教學所用方法的依據與適用範圍。文中的檢查範例僅供參考;量產驗收需要用你自己的樣品取得佐證。
- Exposure TimeBasler查核於
- Triggered Image AcquisitionBasler查核於
- Camera CalibrationOpenCV查核於
部件與選型參考
- machine vision software · 英文參考資料
- 機器視覺驗收測試清單
- 自動化外觀檢測
- 工業相機
- 電池極耳焊接高度檢測
- 巴魯夫 Balluff 視覺感測器替代方案
- 得利捷 Datalogic 讀碼器替代方案
- Banner Vision Sensor Alternative · 英文參考資料
- EAN-13 追溯:重複與漏讀
- 可見液位檢測的相機設定
- 可見液面邊界的照明與 ROI
- 排查可見液位判定不穩定的問題
- 用混淆矩陣設定檢測閾值
- 檢查雷射輪廓基準與缺失資料的處理行為
- OCR 標籤核對:不可讀文字與錯誤文字
- 為未封口包裝的完整性檢測設定相機
- 為未封口包裝的內容物選擇照明與 ROI
- 排查包裝完整性的誤判
- 密封與膠條外觀:斷口診斷
- SKU 顏色分選:通道與漂移診斷
- 表面瑕疵檢測:誤報診斷