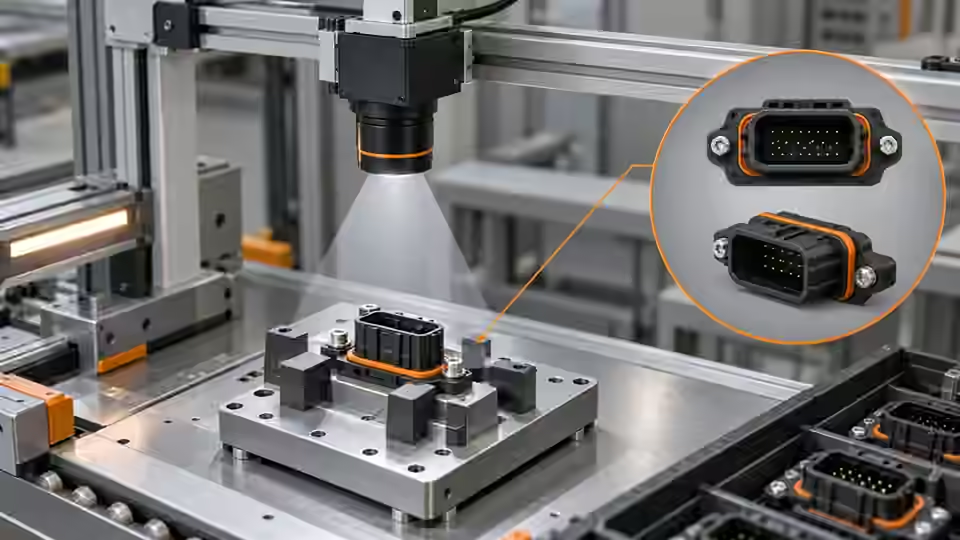
Определить видимые границы сборки
Определите необходимые видимые детали и связь в изображении, отличающую нужную сборку. Кронштейн и фиксатор могут быть видны в объявленных зонах, но наличие не доказывает скрытое зацепление, момент затяжки или внутреннее соединение. Запишите ограничения рядом с требованиями к камере, не только поздним примечанием. Владелец процесса задаёт независимо оцениваемую эталонную ситуацию для каждого видимого дефекта. Задача описывает то, что камера действительно показывает, чтобы чёткий снимок неполной сборки не считался доказательством всей механической исправности.
Подготовить оснастку и эталонные дефекты
Подготовьте идентифицированные правильные сборки, сознательно снятую видимую деталь, неверное взаимное положение и допустимые изменения оснастки. Эталон оценивается независимо от классификатора. Пример отсутствия сохраняет соседнее оборудование и нормальную поверхность; очищенное пустое гнездо не заменяет рабочую оснастку с бликами и мусором. Запишите ревизию и экземпляр, объедините повторные виды, отложите отдельные сборки для приёмки. Не меняйте эталон трудного экземпляра из-за того, что предложенный вид не показывает признак его истинного состояния.
Выбрать разделяющий детали вид
Выберите направление по всей сборке вместе с оснасткой. Требуемые детали должны отделяться от зажимов, инструмента и соседей во всех допустимых позах. Вид сверху показывает наличие, но может скрывать край зацепления; наклонный открывает край с большей перспективной изменчивостью. Зафиксируйте компромисс и сравнения тех же экземпляров. Оставьте запас вокруг зон против обычного смещения. Если ни один разрешённый вид не показывает свойство, сузьте задачу или добавьте другой метод, не расширяя ROI на скрытый материал.
Увидеть детали до оценки
Вид отделяет детали от оснастки и сохраняет признак их связи.
- Направление камеры
- Обязательная видимая деталь A
- Обязательная видимая деталь B
- Оснастка и граница перекрытия
Контролировать выдержку без подмены данных
Зафиксируйте выдержку, усиление, положение объектива и диафрагму перед сравнением. Используйте реальные параметры и идентичность кадров: номинальная выдержка на экране в некоторых режимах отличается от эффективной. Оценивайте резкость на признаке связи, не только удобном крае оснастки. Сравните неподвижную и допустимую движущуюся съёмку одной эталонной сборки, меняя выбранную переменную. Не насыщайте блестящую границу и не усиливайте шум до сходства мусора с деталью. Запись задаёт свидетельства, не рабочее управление камерой или производственный предел движения.
capture_record = {
    'assembly_id': assembly_id,
    'image_id': image_id,
    'fixture_revision': fixture_revision,
    'camera_settings': actual_camera_settings,
    'reference_class': reference_class,
    'visible_regions': declared_visible_regions,
}
# Proposed capture workbook fields; not an acquisition or controller implementation.
Снимать после наблюдаемой операции
Назначьте событие съёмки после проверяемой операции, когда оснастка в заявленном наблюдаемом состоянии. Кадр с закрывающим инструментом не доказывает отсутствие детали. Сохраните идентичность операции, сборки, кадра и триггера. Проверьте готовность камеры и реальную связь кадра, прежде чем считать каждую команду новой съёмкой. Сравните плановое событие с контролем при тех же эталонах и оптике. Полезное событие стабильно открывает нужные свойства, а не только даёт красивый просмотр.
Проверить поверхность и позы
Проверьте допустимые покрытия, износ оснастки, повороты и обычное загрязнение без изменения эталонной политики. Сравните ту же сборку до и после коррекции позы, затем независимые экземпляры допустимого диапазона. Оставьте блики и перекрытия в журнале. Полированный фиксатор сливается со светлым зажимом; матовая замена может решать другую задачу. Если исходный признак исчезает в допустимой позе, укажите границу съёмки. Повторяемый фон не превращает ненаблюдаемое состояние в достоверное отсутствие.
Составить журнал съёмки
В каждой строке свяжите сборку, оснастку, эталонный класс, исходный кадр, реальные параметры, событие и видимые зоны. Добавьте наблюдение выбора вида и изменение, способное его опровергнуть. Сохраняйте неудачные сравнения рядом с выбранным, включая закрытие зажимом или отражением. Таблица отделяет съёмку от последующего порога. Различайте неподвижность, движение и прерывание. Сохранённые изображения без связи экземпляра и события не подтверждают честно проверку нужной операции сборки.
| Условие образца | Контроль съёмки | Сохранённое свидетельство |
|---|---|---|
| Обязательная деталь снята намеренно | Та же оснастка и окружающие детали | Исходный кадр и независимый эталон |
| Допустимая поза рядом с зажимом | Та же сборка с объявленной сменой позы | Видимость и запас ROI |
| Отражающее покрытие | Фиксированная выдержка и парный свет | Видимость границы с насыщением |
| Съёмка при отводе инструмента | Идентифицированная операция и кадр | Состояние инструмента, событие и изображение |
Принять изображения до классификации
Принимайте базовую съёмку, когда нужные детали и признаки связи наблюдаемы в согласованных группах разработки, явно сохраняя нерешённые группы. До классификации закрепите оснастку, геометрию, параметры и событие. Позже используйте независимую приёмку: офлайн-повторение не доказывает физический триггер или готовность текущего пакета. Скрытое механическое свойство требует отдельной проверки с сохранением границ. Deyi Vision поддерживает версионированные исследования изображений; настройка здесь — предложение, не завершённый заводской опыт и не гарантированная точность сборки.
От эталона сборки к базовой съёмке
Сохраните связь экземпляра и события до выбора вида для разработки процесса.
- Определить сборку и эталон
- Выбрать наблюдаемый вид
- Сравнить контролируемую съёмку
- Закрепить базу и пределы видимости
Источники и технические материалы
Источники объясняют методы и ограничения руководства. Примеры проверок служат ориентиром; приёмка в производстве требует данных с ваших собственных образцов.
- Exposure TimeBaslerПроверено
- Triggered Image AcquisitionBaslerПроверено
- Camera CalibrationOpenCVПроверено
Материалы по компонентам и подбору
- machine vision software · Материал на английском
- Контрольный список приемочных испытаний машинного зрения
- автоматическая визуальная инспекция
- промышленная камера машинного зрения
- Инспекция высоты сварки battery tab
- альтернатива датчику зрения Balluff
- альтернатива сканеру штрихкодов Datalogic
- Banner Vision Sensor Alternative · Материал на английском
- EAN-13: дубликаты и пропущенные чтения
- Настройка камеры для контроля видимого уровня
- Освещение и ROI для видимой границы жидкости
- Диагностика нестабильных решений видимого уровня
- Выбор порога контроля по матрице ошибок
- Проверка базовой линии лазерного профиля и пропусков
- OCR этикетки: нечитаемость и неверный текст
- Камера для комплектности открытой упаковки
- Свет и ROI для содержимого открытой упаковки
- Диагностика ложной комплектности упаковки
- Внешний вид шва и клея: разрывы
- SKU по цвету: каналы и дрейф
- Дефекты поверхности: ложные тревоги