Qué resuelve la prueba
Corrija sombreado estable después de mejorar luz y óptica. Un mapa no recupera saturación ni sombras variables.
Este método de puesta en marcha es independiente del fabricante. Antes de cambiar ajustes, consulte el manual del modelo concreto de cámara, lente, sensor o controlador. Los números son hipotéticos, no mediciones de Deyi Vision ni especificaciones del producto.
Determine primero si el patrón no deseado está fijo respecto al sensor. Mueva o gire la referencia sin cambiar la captura y compare posiciones. Una marca que sigue al blanco pertenece a la referencia; una sombra variable exige revisar luz o geometría. El mapa corrige respuesta repetible, no pretende uniformar cualquier superficie.
Condiciones de aplicación
Use datos originales lineales y blanco uniforme sin saturación en todo el campo. Compruebe la implementación del modelo antes de calibrar dentro de la cámara.
Decida y registre si corrige en software, cámara o capturadora. La tabla ilustra software; no es un archivo de coeficientes para un dispositivo. Use el procedimiento admitido del modelo para calibración hardware. No active etapas superpuestas sin advertirlo: volver a restar un offset ya eliminado cambia los datos inspeccionados.
Banco de pruebas y registros
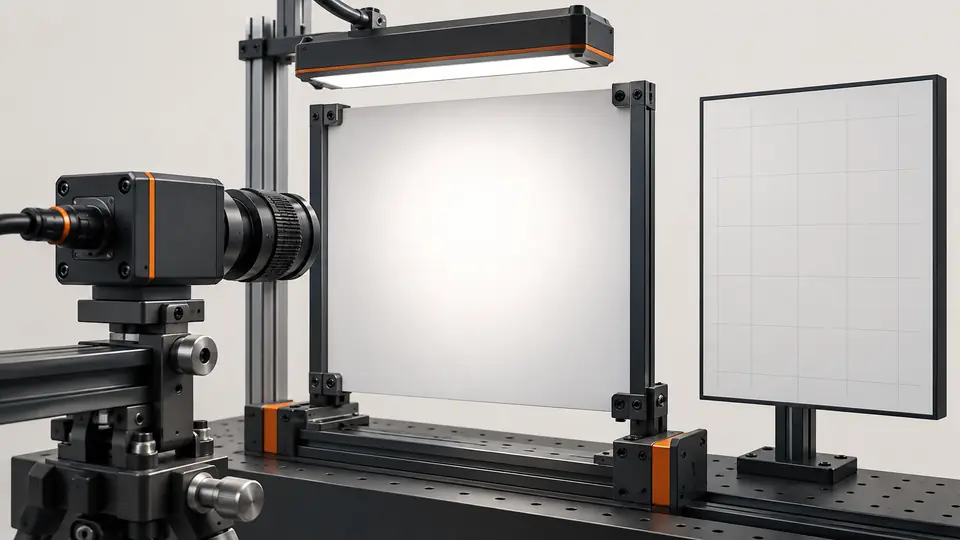
Prepare condición oscura, referencia difusa, captura y versiones de mapa. Caliente y fije exposición, ganancia, diafragma, ROI y luz.
Identifique la superficie de referencia y revise textura, arañazos y suciedad antes de calibrar. Mantenga óptica e iluminación como en inspección. Registre estado térmico y procesamiento. La normalización automática de pantalla puede ocultar gradientes; revise perfiles originales y píxeles saturados antes de considerar válida la referencia.
Procedimiento
- Promedie 32 imágenes oscuras y 32 uniformes con ajustes productivos.
- Revise suciedad, gradientes y saturación de referencia.
- Corrija offset/ganancia solo con denominadores válidos; conserve máscara y originales.
- Pruebe otro blanco uniforme y defectos reales; recalibre tras cambiar lente o luz.
Revise cada imagen oscura y clara antes de promediar. Movimiento, luz intermitente o fondo inestable no se reparan agrupando capturas. Separe imágenes descartadas con sus motivos del conjunto válido. Compruebe bloqueo real de luz en la captura oscura y que la referencia clara permanezca en rango válido del sensor en todo el campo.
Hoja de cálculo hipotética
Ejemplo hipotético: oscuro 10 DN, plano 130 DN, original 100 DN y referencia 160 DN producen 120 DN. Invalide denominadores casi nulos en vez de amplificarlos sin límite.
corrected = (raw - dark) * reference_level / (flat - dark)
Example: (100 - 10) * 160 / (130 - 10) = 120
Do not divide where flat - dark is near zero; flag invalid pixels.| Magnitud | Valor hipotético | Significado |
|---|---|---|
| Offset oscuro | 10 DN | Medido sin luz |
| Plano menos oscuro | 120 DN | Denominador válido |
| Ejemplo corregido | 120 DN | Original hipotético 100 DN |
El denominador debe representar respuesta útil sobre el nivel oscuro. Si es insuficiente, marque píxel inválido en vez de inventar gran compensación. Siga la máscara en la inspección posterior para que una zona enmascarada no pase inadvertidamente. Compare valores originales y corregidos sin reescalar pantalla y confirme dónde se resta el offset.
Secuencia de prueba
Secuencia de prueba
Valide referencias oscuras y luminosas para generar un mapa versionado.
- Oscuras
- Uniformes
- Mapa
- Validación
Interprete el proceso como una ruta de datos versionada. Vincule referencias, mapa y máscara a la misma configuración. Conserve adquisición sin corregir junto al resultado para reproducir o retirar la corrección. Renombrar un archivo no basta si se desconocen objetivo, exposición o fuente asociados.
Interpretación de la evidencia
Interpretación de la evidencia
Compare sombreado original y corregido conservando regiones inválidas.
- Original
- Corregido
- Ruido
- Máscara inválida
Evalúe el mapa con otra captura de referencia, no con imágenes usadas para crearlo. Observe patrones residuales centrales y de esquinas, y ruido donde la compensación de ganancia es fuerte. Procese piezas buenas y defectuosas tanto originales como corregidas. Un fondo más plano ayuda solo si el defecto sigue distinguible y la decisión es fiable.
Diagnóstico de fallos
- Textura del patrón en el resultado indica referencia no uniforme.
- Mucho ruido en esquinas sugiere ganancia correctora excesiva; mejore iluminación.
Si la referencia cambia al calentarse, compare estado operativo registrado antes de regenerar coeficientes. Si desaparecen defectos, revise textura parecida en el blanco de calibración. Si un mapa ayuda a un montaje y perjudica otro, compruebe selección y registro de configuración. No conserve un mapa antiguo solo porque su pantalla parece más suave.
Aceptación y entrega
Exija uniformidad residual y detección dentro de límites previos sobre imágenes independientes. Guarde mapa, máscara, ajustes y fecha; descarte tras cambios relevantes.
Archive juntos datos originales, ajustes, identificadores de muestras y límites de decisión. Utilice las guías y productos relacionados para revisar los requisitos documentados con Deyi Vision.
Libere el mapa con límites explícitos de óptica, adquisición y condiciones ensayadas. Confirme que reiniciar carga mapa y máscara previstos y que la falta de calibración es identificable. Defina cambios que obligan a recalibrar. Entregue imágenes independientes de validación y fallos originales, no solo archivo y mejor vista previa.
Fuentes y referencias técnicas
Las referencias explican los métodos y límites del tutorial. Las comprobaciones de ejemplo sirven de orientación; la aceptación en producción requiere pruebas con sus propias muestras.
- Flat-Field CorrectionBaslerComprobado
- Flat-Field Correction for Interface CardsBaslerComprobado
Referencias de componentes y selección
- Tipos de iluminación de visión artificial
- Guía de selección de lentes de visión artificial
- iluminacion machine vision
- Cómo elegir la iluminación de visión artificial
- Conceptos básicos de iluminación de visión artificial
- Ruta de iluminación de inspección de arañazos de metal reflectante
- Retroiluminación versus iluminación coaxial
- Inspeccion de defectos en superficie metalica automotriz
- Metal and Surface Inspection · Referencia en inglés
- alternativa iluminación machine vision OPT
- Iluminación y ROI para un límite líquido visible
- Comparar luz roja, azul y blanca por contraste del defecto
- Etiquetas OCR: luz y geometría de campo
- Elegir luz y ROI para contenido de paquetes abiertos
- Prueba A/B de polarización contra reflejos
- Aspecto de sello y cordón: luz y ROI
- Clasificación SKU: luz y máscara del objeto
- Verificar el pulso óptico dentro de la ventana de exposición
- Defectos superficiales: aceptación y salida
- Defectos superficiales: evaluación AI acotada
- Defectos superficiales: cámara y movimiento
- Defectos superficiales: luz y ROI
- Defectos superficiales: falsas alarmas