
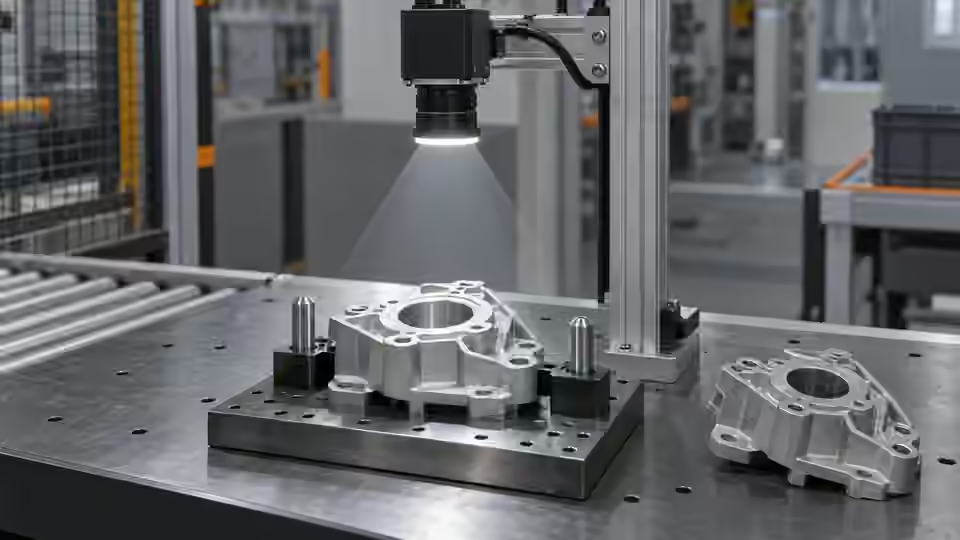
Задача контроля
Изображение должно сохранять смысл координат. Жёстко закрепите камеру и выберите признак, не меняющий смысл при захвате и подаче. Задайте начало, оси и диапазон движения. Наложение на объект может выглядеть верно при неверной обрезке или масштабе.
Условия и контрольные образцы
Определите, нужна ли проверка пиксельного положения или команда движения после калибровки. Простая схема проверяет горизонтальный центр одной отдельной тёмной цели. Она не подтверждает вертикальное положение, угол, высоту или захват роботом. Подготовьте одну цель, отсутствие и несколько целей; сохраните исходное начало координат и независимо размеченные центры.
Выбор камеры
Фиксированная кадровая камера подходит для устойчивой плоскости и видимого признака. При движении во время съёмки рассмотрите глобальный затвор. Если высота или перекрытие влияют на захват, оцените подтверждённое получение глубины вместо трактовки 2D-центра как 3D-позы. Преобразование камера-робот и калибровка инструмента отделены от локализации в изображении.
Проведение управляемого опыта
До подключения камеры работайте с сохранёнными исходными изображениями и чертежом оснастки. Запишите размеры сенсора в пикселях, формат, объектив, рабочее расстояние и среду захвата. Проверка импортированного файла доказывает только обработку этого файла, а не поддержку камеры, надёжность триггера или приёмку станции. До команд захвата подтвердите путь подключения устройства в установленной среде.
- Отметьте начало кадра и физическую базу оснастки.
- Снимите одну цель в центре и крайних позициях.
- Сохраните размеры, обрезку и преобразования ориентации.
- Подтвердите единственную видимую цель до центра.
Схема процесса
База, фиксированный вид и исходные оси задают локализацию до преобразования движения.
- Оригинал
- Оснастка
- Исходные пиксели
- Новый кадр
Регистрация доказательств
Запишите размеры, центр, оснастку и идентичность. x = 32 px и 28–35 px — примеры пикселей, не координаты робота. Физические положения храните отдельно с методом.
Проверьте карту независимо от локатора. Отметьте базу на копии оригинала и найдите её в плановом просмотре/обрезке. Сохраните начало, масштаб и ориентацию. Без масштаба/поворота оригинал равен локальному месту плюс начало обрезки; иначе нужна обратная карта. Проверьте несколько точек поля: центр скрывает зеркало и масштаб. Храните разметку и оригинал отдельно.
| Контроль | Нужное наблюдение | Граница решения |
|---|---|---|
| X32: одна видимая цель | Условный центр оригинала x = 32 px | Пример окна: 28–35 px; не допуск робота |
| X26: одна видимая цель | Условный центр оригинала x = 26 px | Вне условного горизонтального окна |
| M: несколько или скрытые цели | Нет однозначного наблюдаемого центра | Проверка; не выводить команду движения |
Диагностика отказов
Масштаб просмотра, зеркалирование или слабое крепление меняют смысл. Не компенсируйте произвольным смещением робота. Сначала восстановите карту; при изменении высоты пересмотрите плоскость.
Разделение причин
Сравните исходную точку с обрезкой, масштабом и зеркалом. Каждому нужна явная карта к оригиналу.
- Исходное начало
- Смещение обрезки
- Масштаб
- Зеркало
Независимая проверка
Во время сравнения зафиксируйте усиление, экспозицию и автоматические коррекции. Снимайте после успокоения механики и повторяйте на допустимых крайних позициях загрузки. Проверяйте оригинал в исходном масштабе, а не только уменьшенный просмотр. Новый триггер должен давать новую идентичность кадра, пропущенный кадр — явную ошибку. Старый резкий снимок не подтверждает состояние текущей детали.
Сравните центр с независимыми отметками оригинала. Роботу нужны отдельно проверенные преобразование, инструмент и безопасный физический тест.
Испытайте крепление без скрытой компенсации. С одной дефиницией снимите разрешённые места, перемещайте физически и сравните с независимым движением. Локатор следует признаку в оригинале. Новое начало после вида, обрезки или оснастки — новая сравниваемая конфигурация, не тихий сдвиг. Для робота отделите идентичность физической карты и запросите управляемую калибровку. Следующая стадия требует воспроизводимых пикселей и истории, не движущегося перекрестия.
Следующий этап инженерной работы
Для инженерного рассмотрения подготовьте оригиналы, положения оснастки, сведения о камере и интерфейсе, журнал захвата. Deyi Vision сможет проверить схему съёмки по этим данным. Локальное выполнение OpenCV.js в браузере остаётся требованием разработки в текущем перечне возможностей. Видимая схема не доказывает исполнимость её узлов в браузере.
Сохраняйте исходное изображение вместе с записью результата.
Источники и технические материалы
Источники объясняют методы и ограничения руководства. Примеры проверок служат ориентиром; приёмка в производстве требует данных с ваших собственных образцов.
- Inspection resolution planningDeyi VisionПроверено
- Structural analysis and shape descriptorsOpenCVПроверено
- 2D and 3D machine vision selectionDeyi VisionПроверено
Материалы по компонентам и подбору
- роботизированное наведение машинным зрением
- гибкий питатель для робота
- 2D против 3D Машинное зрение
- Robot guidance для pick and place
- Flexible Feeding & Robot Loading · Материал на английском
- Руководство по выбору гибкого питателя
- Гибкая подача и роботизированная загрузка мелких деталей
- Настройка рецепта гибкого питателя контролируемыми опытами
- Проверить калибровку рука–глаз по всей площади лотка
- Позиционирование: приёмка и передача движения
- Позиционирование: пиксельный процесс с ИИ
- Позиционирование: свет и устойчивость области
- Позиционирование: причина смещения захвата
- Поиск смещения захвата по системам координат, TCP и высоте
- 3D камера машинного зрения

