Цель и границы применения
Рассчитайте захват по минимальному признаку поверхности и проверьте, не исчезает ли он из-за движения или изменения позы до обработки.
Руководство описывает инженерную оценку, а не сертификацию готового к запуску продукта. Текущий публичный пример Deyi Vision для ПК охватывает EAN-13 на подтверждённых образцах изображений. Нативные OCR и детекция в инженерном коде требуют проверки установленной среды, привязанных моделей и задания перед использованием. Шаблон в браузере не доказывает выполнение в браузере: планируемый backend OpenCV.js проверяется отдельно. Облачное распознавание требует явного согласования изображений, провайдера, модели и стоимости. Архив для рассмотрения не является исполняемым выпускным пакетом. Совместимость камеры, прошивки и драйвера проверяется отдельно. Все числа в таблице условные; это не измерения Deyi Vision и не результаты клиентов.
Подготовка доказательств
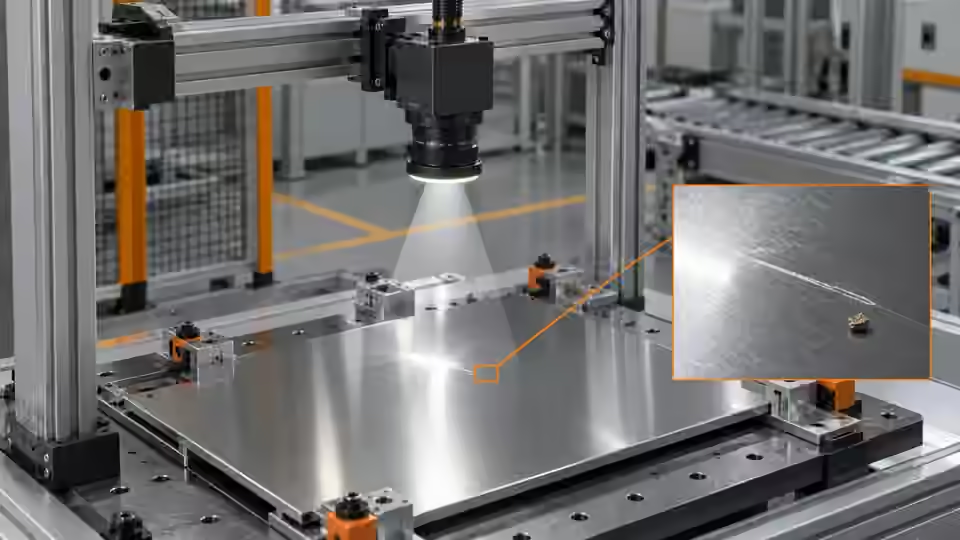
Подготовьте тонкую царапину, годную текстурную и зеркальную детали. Запишите направление царапины независимо от изображения. Выберите ориентир вне зоны дефекта, чтобы фокус и локализация не зависели от самого дефекта. Перед повторным использованием сравните формат пикселей и активную область с рецептом. Запишите binning, масштабирование и преобразование: исходный масштаб после них меняется. Сравните архивный кадр и вход первого узла; при различии сохраните оба идентификатора и преобразование. При восстановлении связи отличайте новую экспозицию от повтора буфера. Блокируйте автоматический пропуск при неопределённой идентичности захвата и сохраняйте событие вместо скрытого сброса счётчика. Контроль поверхности должен отличать дефект материала от изменения условий наблюдения. Царапина, вмятина, масло, текстура и отражение могут давать похожие изменения яркости, но требуют разных решений. Подготовьте годные детали из ожидаемого диапазона отделки и дефекты с записанными положением и направлением. Выберите ориентир, видимый при изменении поверхности. Эталонный кадр полезен лишь при сопоставимых позе и освещении. Разность изображений не измеряет физическую глубину, а обнаруженная область сама не определяет механизм дефекта. До сбора ответов решите, означает ли грязь брак, очистку или исключённое условие. Сохраняйте исходные виды спорных образцов, не выдумывая чистый эталон или исправленную метку. Начните с протокола получения кадра, а не с предпросмотра. Предпросмотр может быть уменьшен, усилен по резкости или повторно показан после прекращения ввода. Сохраните исходный кадр, размеры, формат пикселей, экспозицию, усиление, настройку объектива, рабочее расстояние, идентификатор запуска и время захвата. Включите минимальный важный признак и максимальное допустимое смещение. Сначала снимите неподвижный образец, отделив расфокусировку от смаза; затем повторите в реальном движении без изменения оптической геометрии. Свяжите каждый кадр с образцом или событием. Отсутствующий либо старый кадр остаётся отказом захвата, даже если последняя картинка выглядит правильно. Сравните вариант матричной камеры Deyi Vision для неподвижных или отдельных деталей с линейной камерой для непрерывно движущегося полотна. Для матричной съёмки проверьте полный охват поля, настройки затвора и запуска, сохраняющие дефект при допустимой скорости. Для линейной съёмки согласуйте ширину поля, частоту строк, экспозицию и линейный свет со скоростью транспорта; проверьте совместимость реальной камеры с энкодером и построчным запуском. Снимите известную мишень при изменении скорости, затем проверьте восстановленные размеры, растянутые признаки, стыки и пропущенные строки. Запишите выбранную схему и действующие настройки; один тип камеры не является основанием для приёмки.
Порядок действий
- Измерьте поле в плоскости объекта и разделите ширину на активную ширину изображения. Не используйте ширину экрана или цифровое увеличение.
- При фиксированном свете наведите фокус на тонкую царапину и проверьте исходные пиксели в разных местах поля. Включите худшие допустимые высоту и наклон.
- Снимите одну деталь неподвижно и в движении. Рассчитайте предел экспозиции по движению объекта и сокращайте её без повышения усиления до сохранения царапины в исходном кадре.
- Для каждого запуска проверьте идентификатор и пересвет. Сохраните скрытую бликом царапину как отказ: повышение чувствительности не восстанавливает признак, отсутствующий в пикселях.
Интерпретация испытания
В условной таблице царапина занимает 3 px: это оценка дискретизации, не гарантия детекции. Расчёт ограничивает движение до 1 px без расфокусировки и rolling shutter. Если признак исчезает при допустимой позе, исправьте оптику или свет до выбора порога.
Рабочий протокол
| Запись | Значение / наблюдение | Интерпретация |
|---|---|---|
| Поле / ширина кадра | 80 mm / 1600 px | Дискретизация: 0.05 mm/px |
| Ширина царапины | 0.15 mm | 3 px в условной геометрии |
| Скорость / экспозиция | 500 mm/s / 100 µs | Смещение: 0.05 mm = 1 px |
s = 80 / 1600 = 0.05 mm/px
w = 0.15 / 0.05 = 3 px
blur = 500 * 0.0001 / 0.05 = 1 px
Два инженерных представления
Два инженерных представления · 1
Схема показывает порядок проверок. Каждая стрелка требует записанных доказательств и не означает реализованное автоматическое соединение. Малая царапина → Дискретизация → Экспозиция → Исходный кадр.
- Малая царапина
- Дискретизация
- Экспозиция
- Исходный кадр
Два инженерных представления · 2
Схема показывает порядок проверок. Каждая стрелка требует записанных доказательств и не означает реализованное автоматическое соединение. В покое → В движении → Тот же свет → Видимость.
- В покое
- В движении
- Тот же свет
- Видимость
Диагностика отказов
- Резкий ориентир при невидимой царапине указывает на потерю контраста, не обязательно фокус. Измените свет при фиксированном фокусе.
- Признак, видимый в покое и смазанный в движении, указывает на экспозицию или timing. Проверяйте исходный кадр, не усиленный предпросмотр.
- Повтор идентификатора после нового запуска означает старый захват. Отметьте отсутствие доказательства, не присваивайте предыдущий результат.
Приёмка и передача
Принимайте захват лишь при видимости минимального дефекта в согласованных положениях, высотах и скоростях. Раздельно запишите смаз, пересвет, пропущенные запуски и старые кадры. Передайте кадры и экспозицию на этап света; это не доказывает точность классификации.
Храните вместе исходные изображения, ожидаемое решение, точную ревизию и полный протокол результатов. Зафиксируйте набор оценки до выбора окончательных параметров. Если его ответы позднее используются для настройки, обозначьте набор как обучающий для разработки и получите новый независимый приёмочный набор. Оставляйте Review, NoResult, ошибку исполнения и пропущенный кадр в знаменателе; фильтрация строк не превращает их в успешные проверки. Сохраняйте воспроизводимый отказ рядом с успешным образцом. При передаче укажите права изменения рецепта, способ восстановления ранее одобренной ревизии и выход оборудования, заблокированный до приёмки. Результат программы сам по себе не доказывает, что движущаяся деталь попала в правильное место.
Источники и технические материалы
Источники объясняют методы и ограничения руководства. Примеры проверок служат ориентиром; приёмка в производстве требует данных с ваших собственных образцов.
- Deyi Vision machine vision software: evaluation scopeDeyi VisionПроверено
- Calculate exposure limits from conveyor speedDeyi VisionПроверено
- Exposure TimeBaslerПроверено
- Line Scan Camera vs Area Scan CameraDeyi VisionПроверено
- Line Scan Camera with EncoderDeyi VisionПроверено
- Line Scan GigE Use CasesBaslerПроверено
Материалы по компонентам и подбору
- промышленная камера машинного зрения
- Светоотражающий маршрут освещения для проверки царапин на металле
- автоматическая визуальная инспекция
- Камера с линейным сканированием и камера с областным сканированием
- Камера линейного сканирования с настройкой кодировщика
- освещение машинного зрения
- Как выбрать освещение машинного зрения
- Типы освещения машинного зрения
- Основы освещения машинного зрения
- Подсветка против коаксиального освещения
- Инспекция дефектов металлической поверхности авто
- Metal and Surface Inspection · Материал на английском
- альтернатива освещению машинного зрения OPT
- Свет и ROI для проверки видимой сборки
- EAN-13: освещение и зоны покоя
- Освещение и ROI для видимой границы жидкости
- Калибровка flat-field без сокрытия неверных данных
- Сравнение красного, синего и белого света по контрасту дефекта
- OCR этикетки: свет и геометрия поля
- Свет и ROI для содержимого открытой упаковки
- A/B-проверка поляризации для подавления бликов
- Внешний вид шва и клея: свет и ROI
- SKU по цвету: свет и маска объекта
- Проверка оптической вспышки внутри окна экспозиции
- Дефекты поверхности: приёмка и выход линии
- Дефекты поверхности: ограниченная оценка ИИ
- Дефекты поверхности: свет и ROI
- Дефекты поверхности: ложные тревоги