
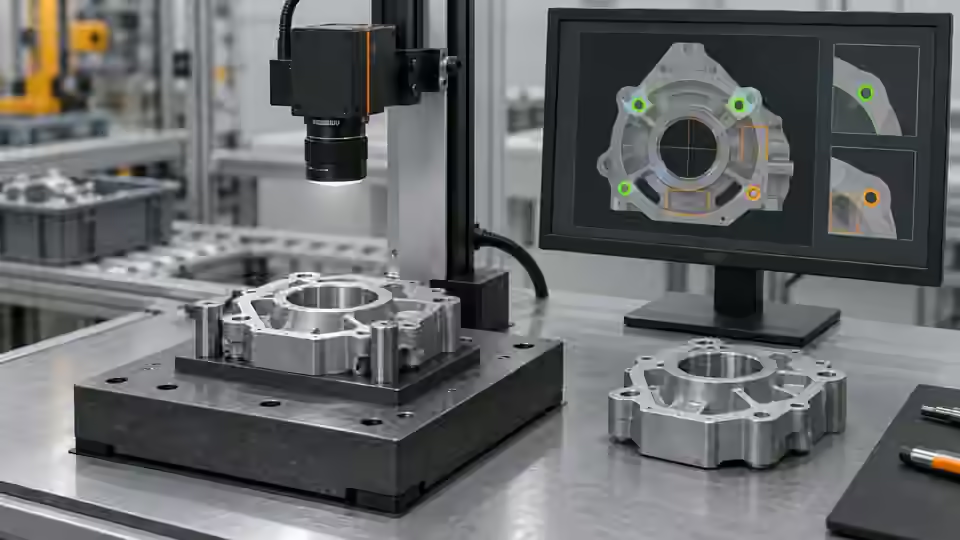
Задача контроля
База ищет тёмные области, требует одну цель и проверяет горизонтальный центр. Условное окно28–35 px принимает x = 32 px, отвергает x = 26 px; это не допуск робота. ИИ помогает сегментации, но не расширяет физический допуск без человека.
Условия и контрольные образцы
Определите, нужна ли проверка пиксельного положения или команда движения после калибровки. Простая схема проверяет горизонтальный центр одной отдельной тёмной цели. Она не подтверждает вертикальное положение, угол, высоту или захват роботом. Подготовьте одну цель, отсутствие и несколько целей; сохраните исходное начало координат и независимо размеченные центры.
Выбор камеры
Фиксированная кадровая камера подходит для устойчивой плоскости и видимого признака. При движении во время съёмки рассмотрите глобальный затвор. Если высота или перекрытие влияют на захват, оцените подтверждённое получение глубины вместо трактовки 2D-центра как 3D-позы. Преобразование камера-робот и калибровка инструмента отделены от локализации в изображении.
Проведение управляемого опыта
До предложений ИИ создайте минимальную наблюдаемую базовую схему. Зафиксируйте оригинал, область, ожидаемый ответ и идентичность среды; проверяйте промежуточные выходы, а не только итоговый индикатор. Текущий подход Deyi Vision позволяет сравнивать кандидатов на версионированных данных разработки. Совет ИИ — предложение для проверки, не утверждённый оператором допуск и не подтверждённое физическое измерение.
- Проверьте области и единственную видимую цель.
- Верните центр к оригиналу.
- Сравните одного кандидата с фиксированной базой.
- При отсутствии и множестве не угадывайте центр.
Схема процесса
Отбор и единственность предшествуют горизонтальной проверке; сравнение не утверждает смысл координат.
- Фиксированные данные
- База
- Кандидат
- Проверка человеком
Регистрация доказательств
Сохраните число целей, исходный x, карту и горизонтальное решение. База не оценивает y, угол и высоту. Не заполняйте отсутствующую позу нулями.
Проверьте логику отдельно по известным центрам: внутри, на каждой границе и снаружи. Подтвердите включение/исключение границы в правиле, не по цвету. При отсутствии/множестве не использовать прошлый центр или случайную область. Число и диапазон храните отдельными выходами до объединения, отличая неоднозначность от верного смещения.
| Контроль | Нужное наблюдение | Граница решения |
|---|---|---|
| X32: одна видимая цель | Условный центр оригинала x = 32 px | Пример окна: 28–35 px; не допуск робота |
| X26: одна видимая цель | Условный центр оригинала x = 26 px | Вне условного горизонтального окна |
| M: несколько или скрытые цели | Нет однозначного наблюдаемого центра | Проверка; не выводить команду движения |
Диагностика отказов
Соединённая пара или неверная область даёт правдоподобный центр. Единственность требует видимых доказательств. Предсказание не разрешает движение.
Разделение причин
Сравните единственную, соединённую, отсутствующую и неоднозначную цель. Только верная локализация даёт пиксели.
- Единственная
- Соединённые
- Нет цели
- Неоднозначно
Независимая проверка
Сравните неизменённую базу и одного кандидата на тех же образцах разработки. Оставьте ошибки и неопределённые результаты в общем знаменателе. Сложные изображения можно добавить в ограниченную очередь проверки, но предсказанные метки остаются неподтверждёнными до проверки человеком. Если нужна локальная служба или разрешённая отправка изображений, отсутствие возможности должно останавливать запуск, а не вызывать скрытую замену среды.
Оцените ошибку по независимой разметке, сохраняя ненаблюдаемые случаи. Позднюю калиброванную позу отделите с собственными зависимостями и приёмкой.
Оцените ИИ по физической идентичности. Наложите обе маски при изменении центра и объясните пиксели: цель, не крепёж или пара. Сохраните карту и ответы. Новая модель требует установленной возможности, подготовки, координат и действительности. Нет угла/высоты — не ноль; горизонтальное правило не наследует движение. Зафиксируйте смысл недостающего и независимо проверьте центры до отдельной роботической позы.
Следующий этап инженерной работы
Сохраните граф, параметры, зависимости и сравнение разработки. Ответы независимой приёмки должны быть закрыты для настройки ИИ. Экспорт для рассмотрения содержит доказательства, но не является полным исполняемым пакетом или подтверждением одобрения. Выполнение в браузере, качество облачной модели и активация пакета требуют отдельных подтверждённых возможностей.
Сохраняйте исходное изображение вместе с записью результата.
Источники и технические материалы
Источники объясняют методы и ограничения руководства. Примеры проверок служат ориентиром; приёмка в производстве требует данных с ваших собственных образцов.
- Visual inspection system design checklistDeyi VisionПроверено
- Structural analysis and shape descriptorsOpenCVПроверено
- 2D and 3D machine vision selectionDeyi VisionПроверено
Материалы по компонентам и подбору
- роботизированное наведение машинным зрением
- гибкий питатель для робота
- 2D против 3D Машинное зрение
- Robot guidance для pick and place
- Flexible Feeding & Robot Loading · Материал на английском
- Руководство по выбору гибкого питателя
- Гибкая подача и роботизированная загрузка мелких деталей
- Настройка рецепта гибкого питателя контролируемыми опытами
- Проверить калибровку рука–глаз по всей площади лотка
- Позиционирование: приёмка и передача движения
- Позиционирование: камера и система координат
- Позиционирование: свет и устойчивость области
- Позиционирование: причина смещения захвата
- Поиск смещения захвата по системам координат, TCP и высоте
- 3D камера машинного зрения

