
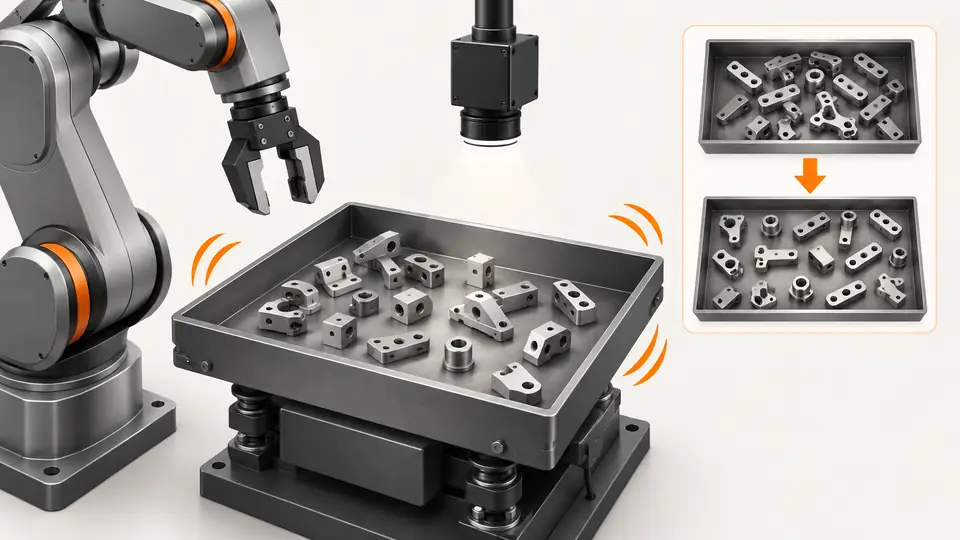
Задача и исходные условия
Активная вибрация лотка не доказывает полезную подачу. Оптимизируйте детали, которые захват реально берёт, а не только амплитуду. Используйте рабочий лоток, типовые детали и стабильную съёмку.
Подготовка испытания
Условно из 30 деталей 12 соответствуют правилам: 12/30 = 40% доступных кандидатов на изображении, не измеренная производительность. Зафиксируйте загрузку, съёмку и зазор захвата.
До изменения вибрации обеспечьте повторяемую загрузку. Запишите версию детали, лоток, поверхность, начальное распределение и допустимое количество. Чистый сухой и масляный образец ведут себя по-разному; проверяйте рабочее состояние. Разрешённые ориентации и зазор должны соответствовать реальному захвату. Зафиксируйте экспозицию, свет, обнаружение и подход робота для оценки эффекта вибрации. Соблюдайте диапазоны и последовательность производителя. Это метод эксперимента, не универсальная амплитуда или частота.
Порядок работы
- Сохраните исходный F01 и изображения до и после вибрации.
- Измените один допустимый параметр или участок последовательности для F02 в пределах производителя.
- Дождитесь успокоения и посчитайте отдельные правильно ориентированные кандидаты с зазором.
- Выполните захваты и отдельно запишите успешные удаления и визуальные кандидаты.
- Повторите способ загрузки, затем малое и большое заполнение; запишите собственное видео опыта.
Сохраните F01 и кадры до вибрации, после успокоения, обнаружения и подхвата. Для F02 измените один документированный параметр или сегмент. Загрузите заново одинаково, не сравнивайте с опустевшим после F01 лотком. Дождитесь успокоения: движущиеся контуры выглядят раздельными, но могут быть недоступны. Записывайте причины исключения по ориентации или зазору. Выполняйте реальные подхваты по проверенному алгоритму, отдельно фиксируйте ошибки. Идентификатор прогона на кадре исключает неверную принадлежность.
Пример протокола испытания
Это условный пример, а не результаты измерений Deyi. Замените значения собственными утверждёнными протоколами испытаний.
| Поле протокола | Принятое значение |
|---|---|
| Число образцов | 30 |
| Доступные кандидаты | 12 |
| Проверенный рецепт A | F01 |
| Проверяемый рецепт B | F02 |
Считайте кандидата только после проверки полного зазора захвата, допустимой ориентации и настроенной точки подхвата. Два раздельных контура могут занимать общий объём движения захвата. Для F01 и F02 отдельно запишите кандидатов до подхвата, попытки, успешные подхваты и время перераспределения. Рост доли кандидатов при росте ошибок не означает улучшения. Сравнивайте повторные прогоны с одинаковой загрузкой, а не один удачный кадр.
Разделяйте кандидатов и успешную передачу. 12/30 описывает кадр, не детали в минуту и не двенадцать гарантированных подхватов. Каждый подхват меняет распределение и раскрывает или сдвигает детали. Записывайте перераспределение после ошибок или отсутствия кандидатов, не лишь лучший интервал. При наличии собственного видео рассмотрите контакты, наложения и остатки. Если его нет, отметьте необходимое свидетельство. Предпочитайте повторяемость в диапазоне загрузки одному удачному кадру.
Две схемы процесса
Настройка рецепта гибкого питателя контролируемыми опытами — 1
Зафиксируйте загрузку и съёмку, измените один параметр и проверьте реальные захваты.
- Загрузка
- Вибрация
- Успокоение
- Поиск
- Захват
Настройка рецепта гибкого питателя контролируемыми опытами — 2
Видимые детали, допустимые кандидаты и успешные удаления считаются отдельно.
- Видимые детали
- Кандидаты
- Успешные захваты
Поиск неисправностей
- Рост кандидатов при снижении захватов требует проверки зазора, позы и успокоения.
- При слипании проверьте поверхность, загрузку и направление вибрации.
- Изменение экспозиции меняет распознавание и нарушает сравнение.
Приёмка и передача
Выбирайте рецепт после повторяемой раскладки и реальных захватов в заданном диапазоне загрузки. Храните настройки, партию, кадры и цикл. 40% — лишь пример отношения.
Назначьте критерии приёмки до испытания и сохраните исходные данные. Примеры не подтверждают возможности поставляемой модели.
Проверьте рецепт на новых загрузках вне настройки, включая нижний и верхний уровень, вариации и дозагрузку. Сохраняйте правила зрения и захвата. Ослабление зазора ради кандидатов меняет задачу, не доказывает улучшение. Повторите F01 для выявления изменений поверхности или грязи. Передайте оба рецепта, различия, прогоны, кандидатов, подхваты и метод загрузки. Производительность требует отдельного времени с дозагрузкой и восстановлением; 40 % кандидатов и сильная вибрация её не подтверждают.
Источники и технические материалы
Источники объясняют методы и ограничения руководства. Примеры проверок служат ориентиром; приёмка в производстве требует данных с ваших собственных образцов.
- Create new multi-feeding recipes — EYE+ 5.4AsyrilПроверено
- Asyril AcademyAsyrilПроверено
Материалы по компонентам и подбору
- Руководство по выбору гибкого питателя
- Гибкая подача и роботизированная загрузка мелких деталей
- гибкий питатель для робота
- Flexible Feeding & Robot Loading · Материал на английском
- Robot guidance для pick and place
- Проверить калибровку рука–глаз по всей площади лотка
- Позиционирование: приёмка и передача движения
- Позиционирование: пиксельный процесс с ИИ
- Позиционирование: камера и система координат
- Позиционирование: свет и устойчивость области
- Позиционирование: причина смещения захвата
- Поиск смещения захвата по системам координат, TCP и высоте

