
Vấn đề và điều kiện áp dụng
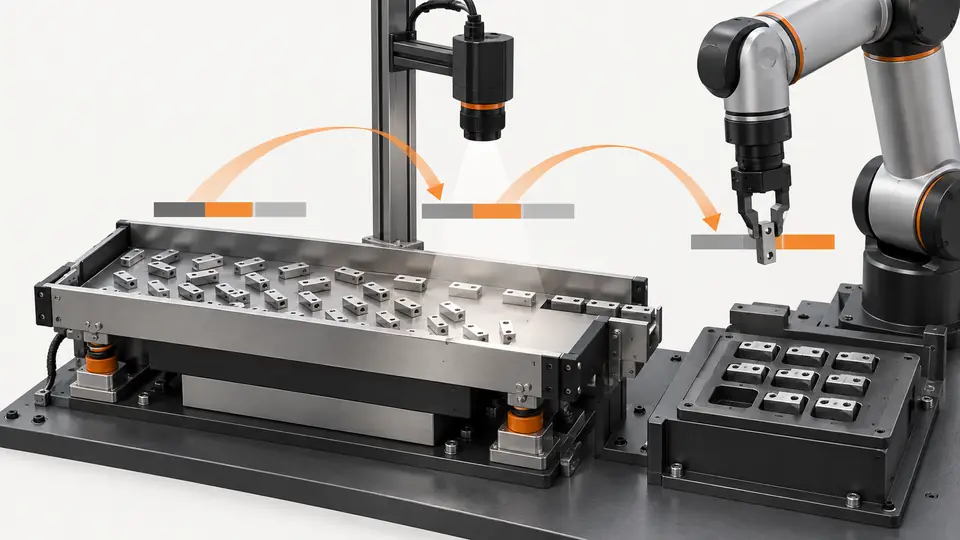
Tốc độ camera và robot danh nghĩa không dự đoán năng suất trạm. Đo khoảng giữa hai lần gắp hoàn tất và các đoạn chặn lần gắp kế tiếp bằng cơ cấu kẹp thật và tải đại diện.
Chuẩn bị thử nghiệm
Ví dụ tuần tự gồm rung 500 ms, ổn định 200 ms, chụp/phân tích 80 ms, gắp 400 ms: tổng 1180 ms, khoảng 50.8 chu kỳ/phút. Chưa gồm bổ sung, lỗi và dừng; không phải sản lượng đã đo.
Chọn ranh giới từ trình tự điều khiển, không từ năng suất quảng cáo. Đầu rung tới đầu rung tiếp được phép là một ranh giới, nhưng mục tiêu là chuyển chi tiết thành công. Ghi dải nạp, đường robot, kẹp và yêu cầu kiểm. Chốt lúc khay đứng, robot được vào. Chồng lấn cần trình tự duyệt và xét va chạm. Camera nhanh không giúp nếu chờ hoặc robot mới là giới hạn. Giữ thiết lập cùng thời gian của đúng cấu hình.
Các bước thực hiện
- Ghi thời điểm đầu/cuối rung, phơi sáng, tọa độ sẵn sàng, yêu cầu robot và gắp xong.
- Dùng cùng mã chu kỳ trên mọi thiết bị, tách chờ khỏi xử lý.
- Đo lặp với lượng ít, chuẩn và nhiều.
- Chỉ chồng các đoạn không gây rung khi chụp hay cản trở gắp.
- Sửa độ trễ lớn nhất có thể điều khiển rồi đo lại cùng điều kiện, gồm gắp lỗi và bổ sung.
Đo đầu/cuối rung, ổn định, chụp, phát hiện, yêu cầu robot, gắp, chuyển và phản hồi nếu có. Dùng đồng hồ đơn điệu cho host. Khác đồng hồ thì xác định liên hệ hoặc đo ngoài; không lấy hiệu thời gian chưa đồng bộ. Tách chờ điều kiện, phản hồi và trễ cố định. Ghi lý do thiếu ứng viên, gắp lỗi. Lặp nạp đại diện, không chỉ gắp đẹp đầu sau bổ sung. Thời gian xử lý màn hình có thể thiếu thu ảnh, giao tiếp, hàng đợi.
Biên bản thử nghiệm giả định
Đây là giả định minh họa, không phải kết quả đo của Deyi. Thay bằng biên bản thử nghiệm đã được phê duyệt tại dây chuyền của bạn.
| Mục ghi nhận | Giá trị giả định |
|---|---|
| Thời gian rung | 500 ms |
| Thời gian ổn định | 200 ms |
| Thời gian chụp và phân tích | 80 ms |
| Thời gian gắp | 400 ms |
Đo từ lúc bắt đầu rung đến lần bắt đầu rung tiếp theo được cho phép, giữ dấu thời gian từng giai đoạn. Tổng minh họa 1180 ms chỉ đúng khi bốn giai đoạn nối tiếp. Không trừ thời gian chồng lấn nếu trình tự điều khiển thực đo và kiểm tra va chạm chưa cho phép. Báo số chi tiết chuyển thành công trên thời gian sản xuất thực riêng với chu kỳ lý thuyết. Tính cả gắp lỗi, nạp thêm và phục hồi.
Vẽ dòng thời gian đo và tìm giai đoạn cản bắt đầu tiếp. Nối tiếp cho 1180 ms. Nếu chồng được phép, dùng thời gian thực, không cộng mọi đoạn hay trừ đoán. So dấu vết điều khiển, báo phân bố và lớn nhất quan sát, không chỉ nhỏ nhất. Tách nghịch đảo chu kỳ lý thuyết khỏi tỷ lệ chuyển. Lỗi, thiếu ứng viên, bổ sung, phục hồi giảm đầu ra dù danh định nhanh. Nói rõ tổn thất mỗi chỉ số.
Hai sơ đồ mô tả quy trình
Đo chung chu kỳ bộ cấp, camera và robot — 1
Chuỗi tuần tự cho phép cộng; thời điểm đo xác định đoạn được chồng.
- Rung
- Ổn định
- Chụp
- Gắp
Đo chung chu kỳ bộ cấp, camera và robot — 2
Tách hoạt động, chờ và chồng hợp lệ; báo chi tiết hoàn tất thay vì tốc độ ảnh.
- Hoạt động
- Chờ
- Chồng hợp lệ
Khoanh vùng lỗi
- Trung bình nhanh có thể che chu kỳ kéo dài; xem các sự kiện chậm.
- Không cộng đôi các đoạn chồng nhau; dùng thời điểm thật.
- Rút ngắn ổn định làm tăng ứng viên sai không phải cải tiến.
Nghiệm thu và bàn giao
Nghiệm thu đồng thời tốc độ gắp hoàn tất, lỗi và chờ trong lượt chạy đã chốt; lưu thời điểm và tải. 50.8/phút chỉ là phép tính tuần tự giả định.
Chốt giới hạn nghiệm thu trước khi thử và giữ bằng chứng gốc. Ví dụ không xác nhận tính năng của một model được cung cấp.
Xác nhận thay đổi bằng toàn trình tự và lượt nạp mới. Giảm ổn định cần chứng minh phát hiện, gắp; giảm chờ giao tiếp cần đúng trạng thái nhận. Không bỏ liên động cần thiết vì nó tốn thời gian. Lặp cấu hình cũ và giữ hai dòng thời gian. Bàn giao ranh giới, cách đồng hồ, chồng cho phép, dừng loại trừ, chuyển thật. Chốt nghiệm thu gồm lỗi, nạp thêm trước thử. 50.8 chu kỳ/phút là lý thuyết nối tiếp, không năng suất đo của Deyi.
Nguồn và tài liệu kỹ thuật
Các tài liệu giải thích phương pháp và giới hạn được dùng trong hướng dẫn. Phép kiểm tra minh họa chỉ để tham khảo; nghiệm thu sản xuất cần bằng chứng từ mẫu thực tế của bạn.
- Create new multi-feeding recipes — EYE+ 5.4AsyrilĐã kiểm tra
- Asyril AcademyAsyrilĐã kiểm tra
Tài liệu về linh kiện và lựa chọn
- Cấp phôi linh hoạt và nạp chi tiết nhỏ bằng robot
- Flexible Feeding & Robot Loading · Tài liệu tiếng Anh
- flexible feeder robot
- Hướng dẫn lựa chọn bộ nạp linh hoạt
- Robot guidance pick and place
- Xác nhận sai số hiệu chuẩn tay–mắt trên toàn khay
- Nghiệm thu định vị và bàn giao chuyển động
- Quy trình AI kiểm tra vị trí pixel của phôi
- Thiết lập camera và tọa độ định vị phôi
- Ổn định đèn và vùng ảnh cho định vị phôi
- Tìm nguyên nhân lệch gắp trong định vị phôi
- Khoanh vùng lệch gắp qua hệ tọa độ, TCP và chiều cao

