
한국어 선정 경로
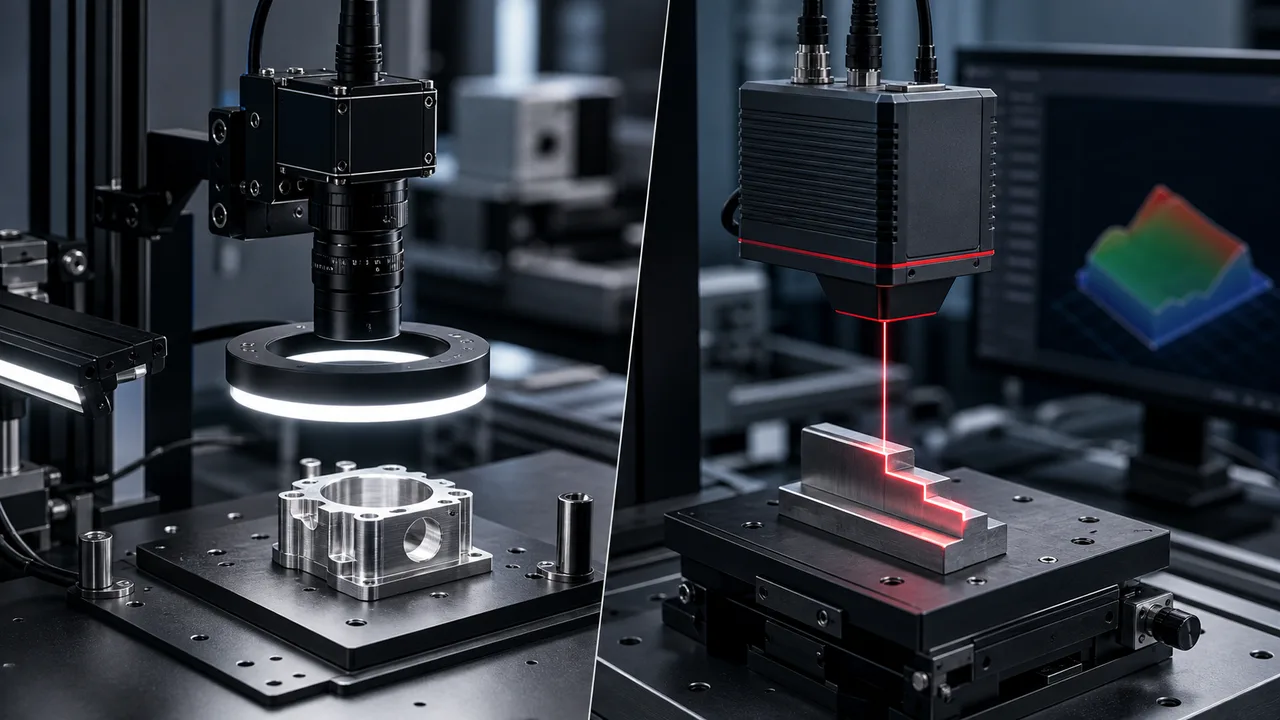
2D 비전은 대비, 가장자리, 인쇄, 코드 또는 위치가 결정을 내리는 데 충분할 때 가장 좋습니다. 3D 비전은 높이, 기하학적 표면 프로파일, 간격, 기하학적 부피, 용접 형태 또는 표면 기하학적 구조가 합격 또는 불합격을 결정할 때 추가 비용을 지불할 가치가 있습니다.
비교
결함, 치수, 높이, 부피 및 표면 형상 작업에 대한 2D 및 3D 검사 방법을 비교하십시오.
핵심 답변
2D 비전은 대비, 가장자리, 인쇄, 코드 또는 위치가 결정을 내리는 데 충분할 때 가장 좋습니다. 3D 비전은 높이, 기하학적 표면 프로파일, 간격, 기하학적 부피, 용접 형태 또는 표면 기하학적 구조가 합격 또는 불합격을 결정할 때 추가 비용을 지불할 가치가 있습니다.
이 글은 기계 보조 번역이며 사람의 언어 검토를 거치지 않았습니다. 기술 조건은 실제 샘플과 출처 자료를 통해 확인해야 합니다. 영어 원문
2D 비전은 대비, 가장자리, 인쇄, 코드 또는 위치가 결정을 내리는 데 충분할 때 가장 좋습니다. 3D 비전은 높이, 기하학적 표면 프로파일, 간격, 기하학적 부피, 용접 형태 또는 표면 기하학적 구조가 합격 또는 불합격을 결정할 때 추가 비용을 지불할 가치가 있습니다.
3D는 높이와 모양 문제에 유용합니다.
3D 프로파일러의 높이 측정 범위는 기준 거리 20 mm에서 4.6 mm, 160 mm에서 82 mm입니다. 따라서 부품 높이가 센서 선정 조건이 됩니다.
2D 비전 시스템은 평면 이미지를 캡처하고 대비, 가장자리, 질감, 인쇄된 정보 또는 위치를 사용하여 결정을 내립니다. 일반적으로 라벨 확인, 유무, 방향, 바코드, OCR 및 다양한 표면 결함에 대해 더 간단하고 빠르며 저렴합니다.
3D 비전 시스템은 깊이, 높이 또는 프로파일 정보를 추가합니다. 긁힘, 용접, 틈, 부피, 평탄도, 로봇 Z 위치 또는 부품 형상을 색상이나 대비로 확실하게 분리할 수 없는 경우 중요해집니다.
실제 검사 셀에서는 위치, 바코드 또는 존재 여부에 대해 2D 비전을 사용한 다음 높이 또는 프로파일 측정에 3D를 사용할 수 있습니다. 경로는 기술 선호도가 아닌 수용 기준에 따라 선택해야 합니다.
샘플 이미지, 결함 예, 높이 허용 오차, 시야, 작업 거리, 라인 속도 및 현재 오류 모드를 보냅니다. 그런 다음 Deyi는 2D 대비, 3D 프로파일 또는 결합 경로가 더 안전한지 결정할 수 있습니다.
| 비교 항목 | 실무 판단 | 견적 요청에 필요한 정보 |
|---|---|---|
| 2D 비전 증거 | 평면 이미지에서 대비, 가장자리, 인쇄, 코드 및 위치를 사용합니다. | 좋은/나쁜 이미지와 대상 특징 크기를 보냅니다. |
| 3D 비전 증거 | 높이, 간격, 프로파일, 볼륨 또는 표면 형상을 사용합니다. | 높이 범위, Z 허용 오차 및 표면 동작을 보냅니다. |
| 비용과 속도 | 2D는 일반적으로 더 간단하고 빠릅니다. 3D는 교정 및 신호 제약 조건을 추가합니다. | 수용 규칙에 정말로 깊이가 필요한지 확인하십시오. |
| 일반적인 하이브리드 경로 | 2D는 위치 확인이나 코드 판독을 하고 3D는 높이나 형상 프로파일을 측정합니다. | PLC, 로봇 또는 데이터베이스에 필요한 모든 출력을 나열합니다. |
| 짧은 기준 거리의 3D 측정 범위 | DY-GL8020은 20 mm 기준 거리에서 작동하며 9.6 mm 넓은 프로파일에 걸쳐 높이(4.6 mm 전체 크기)의 +/-2.3 mm를 측정합니다. | 전체 높이 변화와 한 번의 스캔이 포함해야 하는 너비를 보냅니다. |
| 긴 기준 거리의 3D 측정 범위 | DY-GL8160D는 160 mm를 부품에서 분리하여 +/-41 mm 높이, 82 mm 전체 Z 범위에 도달합니다. | 해당 거리에서 센서가 치구 및 보호 가드와 간섭하지 않고 설치되는지 확인하십시오. |
| 기준 거리가 측정 가능성을 결정하는 이유 | Z 측정 범위는 거리에 따라 20 mm에서 4.6 mm, 62 mm에서 22 mm, 160 mm에서 82 mm로 커집니다. 측정 범위를 초과하는 높이의 부품은 한 번에 측정할 수 없습니다. | 하나의 숫자 쌍에서 가장 높은 특성과 가장 짧은 특성을 제공합니다. |
면적 스캔 카메라는 시야, 대상의 움직임, 셔터 방식과 필요한 픽셀 형식으로 선택합니다.
영상 대비보다 높이와 형상이 판정을 결정하면 구조광 또는 레이저 프로파일을 검토합니다.
머신비전 시스템은 카메라, 광학, 조명, 처리, 트리거와 결과 통신을 함께 선정합니다.
로봇 가이던스는 영상 위치를 올바른 로봇 및 작업물 좌표계로 변환합니다.
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
영어 원문플렉시블 피더는 부품을 분리하고 카메라와 그리퍼가 사용할 수 있는 자세로 공급해야 합니다.
FAQ
2D 비전은 평면 이미지에서 결정을 내립니다. 3D 비전은 기하학이 중요한 경우 높이, 깊이 또는 프로파일 데이터를 추가합니다.
비전 2D 검색은 일반적으로 높이나 깊이를 측정하지 않고 대비, 가장자리, 위치, 라벨, 바코드 또는 인쇄 기능을 사용하는 카메라 기반 검사 경로인 2D 머신 비전을 의미합니다.
2D는 일반적으로 인쇄된 라벨, 바코드, 유무, 방향, 가장자리 검사 및 조명 대비를 통해 명확하게 나타나는 결함에 충분합니다.
합격/불합격이 2D 대비가 입증할 수 없는 높이, 간격, 부피, 용접 프로파일, 평탄도, 로봇 Z 위치 또는 모양 차이에 따라 달라지는 경우 3D를 선택하십시오.
샘플 이미지, 대상 결함, 시야, 작업 거리, 라인 속도, 허용 오차, 해당하는 경우 높이 범위 및 현재 검사 실패 사례를 보냅니다.
사내에서 작성한 선정 예시는 부품 구성과 제안된 인수 기준을 설명합니다. 실제 고객 프로젝트, 측정된 납품 성과 또는 고객 추천이 아닙니다. 이미지는 설명용입니다.