
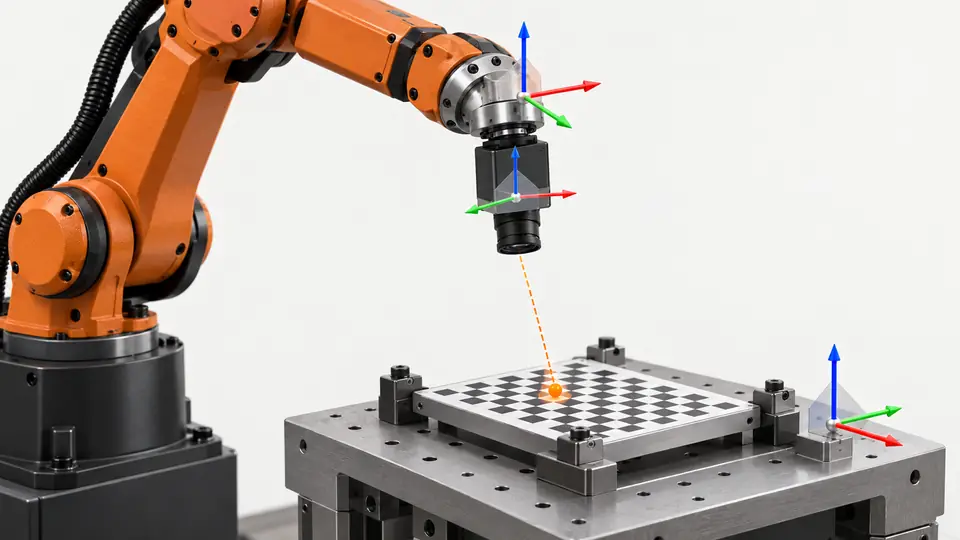
Задача и исходные условия
Малая невязка обучающих точек не доказывает точный захват в других местах. Метод относится к неподвижной камере и плоскостиXY; 3D и подвижная камера требуют иной модели.
Подготовка испытания
Используйте рабочий лоток и плоскость захвата, проверьте единицы, оси и TCP. Подготовьте 9 независимых точек; 0.20 mm — условный предел, заменяемый требованием захвата.
До метода определите расположение камеры, систему робота и рабочую плоскость. Пример — неподвижная камера с плоской XY-задачей, не полная 3D-калибровка. Уточните пиксели или калиброванную физическую плоскость и правильную базовую либо пользовательскую систему. Запишите единицы, оси, TCP и версию. Закрепите цель на рабочей высоте. Другая высота даёт пространственные ошибки, особенно при перспективе. Одинаковый модельный номер заменённой камеры или лотка не разрешает непроверенный перенос.
Порядок работы
- Соберите широко разнесённые пары координат камеры и робота по процедуре производителя.
- Сохраняйте положение детали и точки захвата; запишите C1.
- Разместите независимые цели в центре и углах.
- Сравните заданные и эталонные позиции, вычислите sqrt(dx² + dy²), сохранив знаки dx и dy.
- Проверьте реальные захваты и повторите после допустимой переустановки лотка.
Следуйте документированному сопряжению, сохраняя каждую пару. Распределяйте точки по полю, не только центру. Проверяйте соответствие: перестановка и смешанные системы дают правдоподобное неверное преобразование. Сохраните исходные пары и настройки. Девять проверочных точек держите независимо от подгонки. Сравните прогноз с независимо установленной физической опорой. Сохраняйте знаковые XY-ошибки для анализа смещения, поворота и масштаба. Проверяйте реальные подхваты инструментом, не только отчёт.
Пример протокола испытания
Это условный пример, а не результаты измерений Deyi. Замените значения собственными утверждёнными протоколами испытаний.
| Поле протокола | Принятое значение |
|---|---|
| Контрольные точки | 9 |
| Предлагаемый предел приёмки | 0.20 mm |
| Диапазон высоты детали | 0 mm |
| Версия калибровки | C1 |
В независимой контрольной точке условные ошибки dx = 0,12 мм и dy = 0,16 мм дают радиальную ошибку 0,20 мм. Сохраняйте знаковые компоненты и модуль. Точка точно на предлагаемой границе оценивается по согласованному правилу округления и неопределённости, а не принимается автоматически. Проверяйте углы и рабочую плоскость подхвата. Не включайте точки подгонки преобразования в независимый набор проверки.
Рассчитайте радиальную ошибку каждой точки, сообщайте максимум и пространственный рисунок вместе со средним. Малое среднее скрывает ошибку края. Учитывайте неопределённость и повторяемость опоры: преобразованная координата не независимая истина. Пример на границе требует согласованного правила, не округления вниз. Предел задаётся зазором детали, инструментом и требованиями, не копируется из 0,20 мм. Отделяйте XY от проверки угла и высоты.
Две схемы процесса
Проверить калибровку рука–глаз по всей площади лотка — 1
Обучение создаёт преобразование; независимые цели и захваты проверяют другие позиции.
- Пары координат
- Преобразование
- Независимые цели
- Захваты
Проверить калибровку рука–глаз по всей площади лотка — 2
Невязка обучения и ошибка рабочего захвата являются отдельными проверками.
- Невязка обучения
- Контрольная ошибка
- Результат захвата
Поиск неисправностей
- Постоянный сдвиг требует проверки TCP и начала системы до переобучения.
- Рост ошибки в углах требует проверки распределения точек, изображения и модели.
- Изменение высоты нарушает плоскую модель без соответствующей компенсации.
Приёмка и передача
Все независимые точки должны соответствовать согласованному пределу и позволять захват. Разделите обучающие и контрольные точки; храните лоток, высоту, TCP и версию. Реальный результат не заявляется.
Назначьте критерии приёмки до испытания и сохраните исходные данные. Примеры не подтверждают возможности поставляемой модели.
Принимайте на новых предъявлениях рабочим инструментом после снятия настроечной оснастки. Включите края, высоту и исключённые зоны. Активные система, инструмент и калибровка совпадают с утверждёнными. Повторите опору после штатного перезапуска. При изменении крепления, лотка, инструмента или системы определите повторные проверки. Передайте пары, независимые записи, системы, таблицы ошибок и реальные подхваты. Мастер производителя не доказывает режимы или точность модели Deyi.
Источники и технические материалы
Источники объясняют методы и ограничения руководства. Примеры проверок служат ориентиром; приёмка в производстве требует данных с ваших собственных образцов.
- Hand-eye calibration wizard — EYE+ 5.4AsyrilПроверено
- Knowledge database — EYE+ 5.4AsyrilПроверено
Материалы по компонентам и подбору
- Гибкая подача и роботизированная загрузка мелких деталей
- роботизированное наведение машинным зрением
- Flexible Feeding & Robot Loading · Материал на английском
- гибкий питатель для робота
- Руководство по выбору гибкого питателя
- Robot guidance для pick and place
- Настройка рецепта гибкого питателя контролируемыми опытами
- Позиционирование: приёмка и передача движения
- Позиционирование: пиксельный процесс с ИИ
- Позиционирование: камера и система координат
- Позиционирование: свет и устойчивость области
- Позиционирование: причина смещения захвата
- Поиск смещения захвата по системам координат, TCP и высоте
- 2D против 3D Машинное зрение
- 3D камера машинного зрения

