
報價之前需要確認的示範條件與擬定驗收目標。
適合零件位置、高度或疊放情況會改變抓取結果,且現場要長期保持校正精度的場景。
機器人導引 樣品影像、公差、產線條件和整合條件,選型之前先確認。
這些內容是內部編寫的選型示範,用於說明組件選擇與建議驗收條件,並非真實客戶專案、實測交付成果或客戶背書。示範中的圖片僅用於說明。
應用選型示範
根據來料狀態,用 2D 或 3D 視覺導引機器人完成抓取、定位和裝配。 本示範列出建議檢測項,以及進行技術驗證所需的詢價資料。
Illustrative planning assumption: 3-6 week pickup tolerance and calibration review · 3 擬定驗收標準
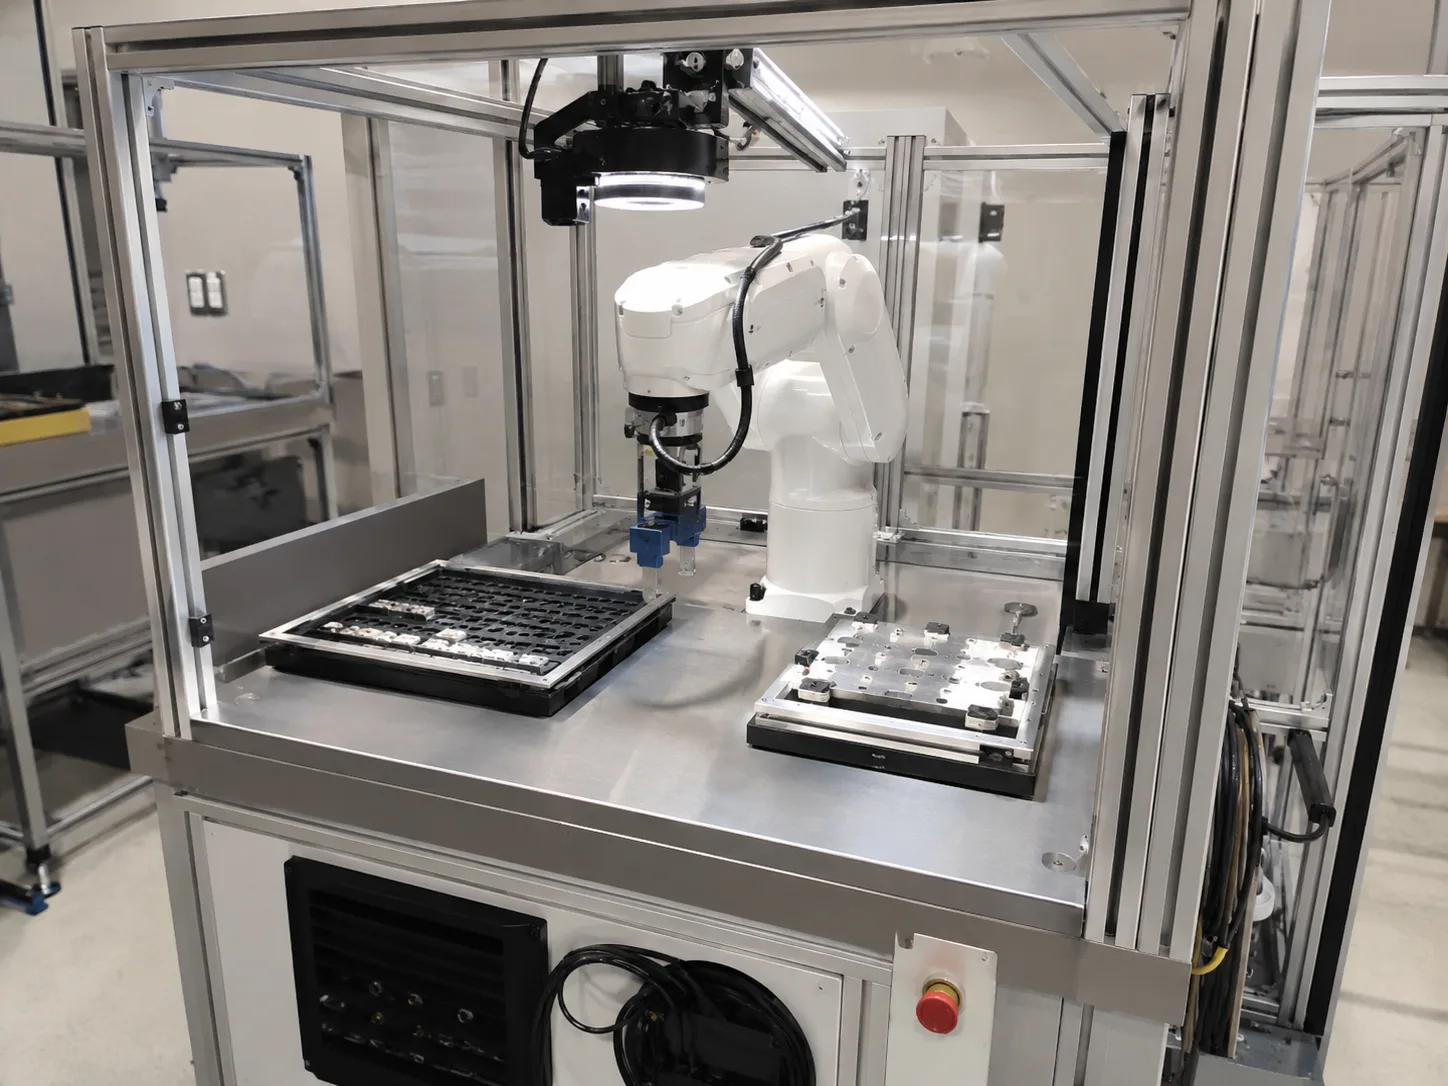
適合零件位置、高度或疊放情況會改變抓取結果,且現場要長期保持校正精度的場景。
零件擺放方式、高度和光照一變,座標輸出就會漂,機器人導引也就不穩了。
平面位置穩定時用 2D 視覺;零件有疊放、高度或形狀變化、會影響抓取時,用 3D 視覺。
固定閾值之前,先對比樣品
判斷要點
依檢測問題、產線條件、硬體配置和詢價資料來整理。
零件擺放方式、高度和光照一變,座標輸出就會漂,機器人導引也就不穩了。
固定閾值之前,先對比樣品 在實際線速下做最壞情況測試
相機與鏡頭配置 / 光源測試 / 觸發與 I/O 輸出 / 安裝或治具確認
OK/NG 樣品影像 / 公差、瑕疵尺寸或讀取距離 / 線速度與觸發條件
驗證步驟
合適的產品類型,取決於樣品、產線條件和驗收標準。先把詢價整理成可以驗證的樣子。
資質與證明
這些內容由 Deyi Vision 內部編寫,用於說明技術選型,不是真實客戶專案或已完成的交付。檢測項和數值屬於擬定驗證目標,需要用實際樣品確認。
相關產品
相關選型內容
機器人引導需將影像位置轉換至正確的機器人與工件座標系。
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
英文原文當對比度、邊緣、打印、代碼或位置足以做出決定時,2D 視覺是最佳選擇。
靈活的送料器選擇從五個輸入開始:零件行為、拾取面、托盤面積、循環時間和機器人容差。
當小零件的 SKU、姿態或批次行為變化過於頻繁,固定式振動盤難以適應時,可採用柔性供料器配合機器人上料。
| # | 擬定驗收標準 |
|---|---|
| 1 | Pickup coordinate tolerance confirmed before route selection |
| 2 | Part-presentation variation tested across sample set |
| 3 | Calibration routine documented for operator maintenance |
| 硬體配置 | Parameter | 數值 | 規格來源 |
|---|---|---|---|
| DY-GL8020 | Reference distance | 20mm | 來源型號: GL-8020 供應商: Phoskey 規格來源 · Datasheet |
| DY-GL8020 | Z measuring range | +/-2.3mm, F.S.=4.6mm | 來源型號: GL-8020 供應商: Phoskey 規格來源 · Datasheet |
| DY-GL8020 | X width near | 9.6mm | 來源型號: GL-8020 供應商: Phoskey 規格來源 · Datasheet |
| DY-GL8020 | Series | GL-8000 laser profile route | 來源型號: GL-8020 供應商: Phoskey 規格來源 · Datasheet |
| DY-GE307GM | Resolution / frame rate | 2048 x 1536 MAX @37FPS | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · Datasheet |
| DY-GE307GM | Effective pixels | 3MP | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · Datasheet |
| DY-GE307GM | Pixel size | 3.4 x 3.4um | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · Datasheet |
| DY-GE307GM | Output format | Mono 8/12bit | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · Datasheet |
| DY-FA0401C | Focal length | 4mm | 來源型號: FA0401C 供應商: CHIOPT 規格來源 · Datasheet |
| DY-FA0401C | Sensor size | 1/1.8 inch | 來源型號: FA0401C 供應商: CHIOPT 規格來源 · Datasheet |
| DY-FA0401C | F.NO | 2.0-C | 來源型號: FA0401C 供應商: CHIOPT 規格來源 · Datasheet |
| DY-FA0401C | TV distortion | <0.5% | 來源型號: FA0401C 供應商: CHIOPT 規格來源 · Datasheet |
常見問題
不是。這是內部編寫的應用選型示範,不是匿名化客戶交付案例。擬定檢測目標需要用實際樣品驗證。
請發 OK/NG 樣品、影像、公差、線速度、安裝空間和輸出介面。
最終配置要在確認樣品影像、速度、公差和安裝條件之後才能確定。
平面位置穩定時用 2D 視覺;零件有疊放、高度或形狀變化、會影響抓取時,用 3D 視覺。