可觀測範圍
看似充填不足的瓶子,實際上可能只是瓶身傾斜、取像時液體正在晃動,或被標籤遮住了一部分。首先要界定相機能夠觀察到什麼:固定觀察區域內可見的液面邊界,或可重現的覆蓋度替代指標。這種觀察並不是體積量測。錐形瓶身、泡沫、不透明瓶壁或變化的彎月面,都可能切斷影像高度與內容物之間的對應關係。請把約定的可見特徵和排除的情形寫入檢測任務說明。如果該特徵無法被可靠地看到,應先更改觀察佈置或改用其他量測原理,再去調整判定閾值。
凍結樣本組
準備空瓶、明顯偏低、標稱和明顯偏高的容器,容器設計須相同。納入瓶壁色調、標籤位置、合模線和瓶蓋位置的正常差異。參考類別應透過適合該產品的獨立製程檢查來確定,而不是依據目前的視覺結果。區分開發樣本和驗收樣本時,要把瓶子識別碼和取像批次放在一起管理;同一瓶子的相鄰影格不屬於獨立證據。台架上的靜態照片和接近生產觸發位置的瓶子,是兩組不同的樣本。兩者都要保留,因為靜態畫面良好,並不能證明運動中的工站看到的是同一條邊界。
選擇觀察幾何
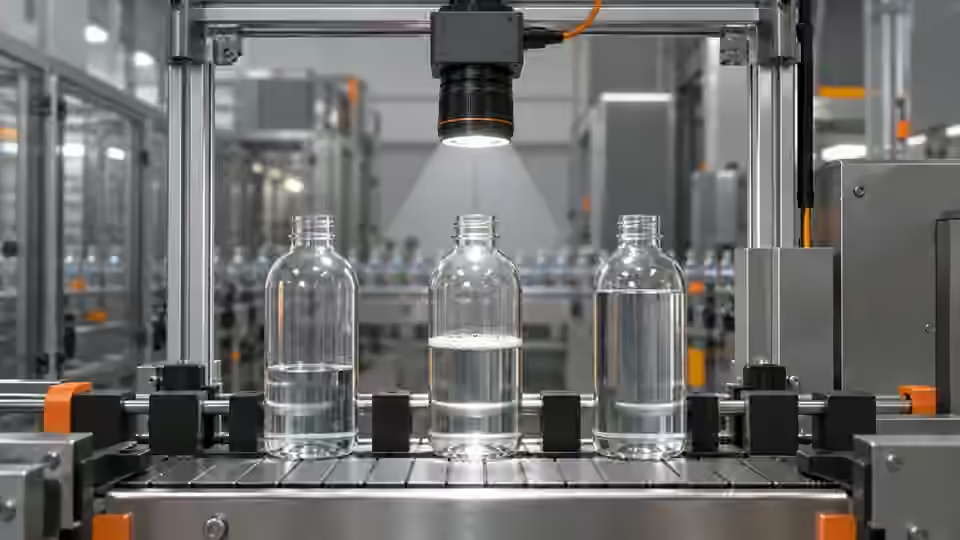
選擇側視角度,使其涵蓋完整的約定觀察區域和一個穩定的容器參考。相機高度、觀察角度、工作距離和容器支撐方式都要固定。瓶口邊緣、合模線或治具特徵可以用來定位觀察區域,但不要把容易變形的標籤作為唯一的幾何基準。讓參考瓶在允許的橫向與角度餘量內移動,檢查完整的邊界是否始終可見,沒有被裁切區域截斷。對焦在液面邊界所在的平面,同時也要檢查瓶壁:彎曲的透明瓶壁會造成邊緣位置的表觀位移。請把這種依賴關係記錄下來,而不要把標稱像素比例當成經過校正的物理量具。
側視取像幾何
示意性的觀察區域始終與穩定的容器基準關聯,同時液面邊界完整保留在視野內。
- 固定的相機與工作距離
- 容器基準與受支撐的姿態
- 完整的觀察區域
- 可見液面邊界,而非體積
控制曝光與運動
應根據實際劃過影像的運動量來估算曝光。以一個假設的規劃範例為例:視野 120 mm 對應 2000 px,標稱比例為 0.06 mm/px。在 500 mm/s 的速度下,100 µs 的曝光會產生 0.05 mm 的位移,約合 0.83 px。這些輸入僅用於說明計算方法,並不是經過驗證的相機規格或驗收公差。可用下面的算式選定起始曝光,然後在允許的最快輸送條件下檢查實際的邊界銳度。液體的運動可能與容器不同,因此僅憑瓶子邊緣清晰,並不能證明液面邊界是穩定的。
scale_mm_per_px = 120 / 2000
blur_mm = 500 * (100 / 1000000)
blur_px = blur_mm / scale_mm_per_px
# nominal planning result: 0.833333... px; not a measurement calibration
同步取像
由可重複的容器事件觸發取像,並記錄每次曝光對應哪一個瓶子。對照相機文件,核實其配置的觸發模式、就緒行為和實際影像時間戳記。光電感測器可能在瓶子到達預定視野之前,就對標籤邊緣作出回應;請明確測試這一偏移。在製程允許的情況下,應在規定的靜置條件之後取像,但不要假定延時越長越好。要在預期的瓶序下以及來料中斷的情況下檢查取像。缺影格、重複影像,以及與新瓶子配對的陳舊影像,必須保持為可識別的故障,絕不能成為有效的液位判定。
檢查輻射度穩定性
比較期間應固定曝光、增益和白平衡行為,除非自動控制本身就是擬用量產配置的一部分。如果是,則應記錄它對空瓶和已充填瓶的回應,而不是假定它不會改變邊界的對比度。儲存未經修改的原始影像、像素格式和相機設定;螢幕上的顯示亮度不能作為取像證據。檢查瓶壁上的高光、邊界處由暗到亮的過渡,以及邊界下方的可見區域。即使預覽畫面看上去清楚,飽和也可能抹掉這一過渡。工作表中要記錄光源預熱和環境光條件,以免把表觀的相機漂移與變化的照明狀態混為一談。
建立取像工作簿
建立取像工作簿,每個瓶子事件各一列,內容包括容器識別碼、參考類別、觸發時間戳記、影像識別碼、曝光、增益、像素格式、姿態和可觀測性備註。裁切圖只作為衍生視圖附上;完整的原始影像和裁切座標都要保留。記錄泡沫、瓶壁眩光、標籤或液體晃動是否遮住了約定的邊界。這張表是一種紀錄結構,而不是一套通用限值。工作簿應當讓另一位工程師能夠在相同配置下重現有問題的影像,並能區分「觀測缺失」與「已確認的低液位樣本」,而不必根據檔名去還原事件經過。
| 控制項 | 需留存的證據 | 解讀 |
|---|---|---|
| 容器與姿態 | 瓶子識別碼、朝向與參考類別 | 隨姿態變化的情況需要單獨做幾何檢查 |
| 運動與曝光 | 輸送條件、曝光與原始影像 | 瓶壁邊緣清晰並不能證明液面邊界穩定 |
| 觸發關聯 | 事件與影像識別碼及時間戳記 | 缺失或陳舊的影像屬於取像故障 |
| 可觀測性 | 標籤、泡沫、眩光和邊界被裁切的備註 | 不可觀測有別於已確認的充填不足 |
識別故障特徵
更換相機之前,先解讀故障特徵。隨瓶子旋轉而移動的邊界,可能來自瓶壁幾何或合模線。只在輸送開始後才變化的邊界,可能說明液體在晃動,或取像時序有問題。在空瓶測試中依然存在的固定水平高光,是反對把這條線當作液面的證據。當原始影像被截斷,或觀察區域移出視野時,調整演算法閾值無法找回缺失的資訊。要把完整畫面、觸發紀錄和參考瓶放在一起對照。記錄相互競爭的解釋,以及能夠區分它們的對照,而不要僅憑外觀去斷定根本原因。
區分無法觀察與取像故障
先利用瓶子事件和原始影像確認約定的邊界是否真的可以觀察,再劃分液位類別。
- 將瓶子事件與原始影像比對
- 檢查觀察區域是否完整
- 記錄邊界是否可見
- 進入液位檢查,或保留故障紀錄
驗收影像基線
只有當約定的可見特徵在允許的容器姿態和運轉條件下均可重現,參考類別相互獨立,並且故障案例得到保留時,才可驗收取像基線。要把不可觀測的樣本與低液位瑕疵分開;邊界被遮住,並不能證明容器充填不足。在進入照明與 ROI 試驗之前,凍結相機配置、幾何佈置和樣本組。Deyi Vision 可以審閱受支援的已儲存影像工作流程和擬定的工站,但原始碼層面的工作流程支援,並不能說明某個具體的執行環境、相機連線或產線已通過驗收。本篇教學給出的是一項工程檢查方法,而不是已完成的實物測試,也不是容量保證。
來源與技術參考資料
這些資料說明本教學所用方法的依據與適用範圍。文中的檢查範例僅供參考;量產驗收需要用你自己的樣品取得佐證。
- Exposure TimeBasler查核於
- Triggered Image AcquisitionBasler查核於
- Camera CalibrationOpenCV查核於
- Deyi Vision Vision WorkbenchDeyi Vision查核於
部件與選型參考
- machine vision software · 英文參考資料
- 機器視覺驗收測試清單
- 自動化外觀檢測
- 工業相機
- 電池極耳焊接高度檢測
- 巴魯夫 Balluff 視覺感測器替代方案
- 得利捷 Datalogic 讀碼器替代方案
- Banner Vision Sensor Alternative · 英文參考資料
- 排除可見組裝檢查的故障
- EAN-13 追溯:重複與漏讀
- 可見液面邊界的照明與 ROI
- 排查可見液位判定不穩定的問題
- 用混淆矩陣設定檢測閾值
- 檢查雷射輪廓基準與缺失資料的處理行為
- OCR 標籤核對:不可讀文字與錯誤文字
- 為未封口包裝的完整性檢測設定相機
- 為未封口包裝的內容物選擇照明與 ROI
- 排查包裝完整性的誤判
- 密封與膠條外觀:斷口診斷
- SKU 顏色分選:通道與漂移診斷
- 表面瑕疵檢測:誤報診斷