
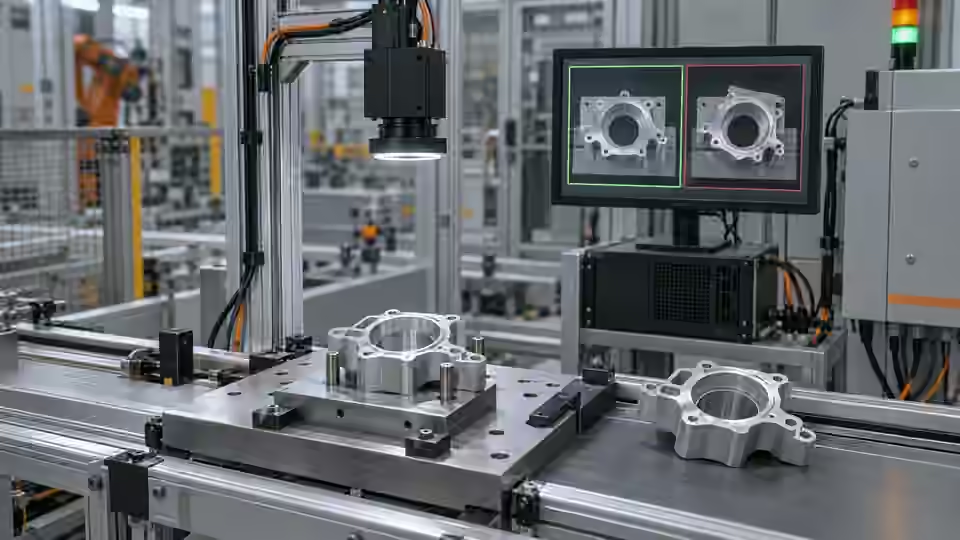
检测任务
测试之前,先封存独立标注的像素中心,并声明允许的误差。如果项目包含机器人运动,应另行制定实物验收方案,并附有已验证的变换和工具参考。水平中心检查并不授权抓取。要涵盖无目标、多目标,以及违反平面假设的高度变化。
前置条件与对照样品
先声明本任务是像素位置检查,还是经标定的运动指令。简单的固定工位基线检查水平中心,对象是单个分离的深色目标。它无法证明垂直位置、旋转、高度或机器人抓取是否正确。请准备单个可见目标、无目标和多个目标三类样品;保留原始坐标原点和独立标注的中心。
选择相机方案
平面稳定、特征可观测时,使用固定的面阵相机。采集过程中工件仍在移动时,全局快门方案更有帮助。如果高度或重叠会影响抓取点,应评估经过验证的深度方案,而不是把 2D 中心当作 3D 位姿。相机到机器人的坐标变换和工具标定,与图像定位彼此独立。
执行受控流程
开始验收之前,先商定判定规则、允许的变化和产线所要求的响应。把工作流、数据集、运行时、物料和阈值一起冻结。验收用的答案集要独立于调优;如果其中的答案已经影响过修改,应披露这一复用情况,并另取一套新的独立数据集。人工复核必须与模型预测和自动修改工作流保持分离。
- 冻结原始图像坐标的语义和像素答案。
- 在允许的视野范围内测量定位误差。
- 测试对过期、重复和存在歧义的结果的处理。
- 在安全、另行受控的运动测试中,验证经批准的物理点位。
流程图
独立的图像答案用来验证定位;机器人交接则还要加上另行验证的映射和实际运动。
- 冻结候选版本
- 独立测试
- 产线响应
- 现场批准
记录证据
像素误差、物理放置误差和复核频率,要分别报告。记录运行时、标定/映射标识和目标的实际状况。不要把显示叠加图成功和实际抓取成功合并成一个说不清来源的得分。
把验收证据拆分为定位、变换和实际动作三类记录。定位记录包含原始图像、独立标出的目标、报告的像素中心、唯一性,以及所有未观测到的位姿字段。变换记录标明经批准的坐标映射及其所允许的物理几何。动作记录写明实际使用的目标、工具参考、观察到的运动和独立确认的物理结果。用同一个当前事件标识把这几类记录关联起来,同时让各自的误差保持在各自适当的单位下。定位记录再好,也不能让无效的平面变得可以接受;实际抓取成功,也不能为错误的图像标识开脱。要声明每一项项目判据由哪一类记录来证明,这样最终报告便可以复核,而无需去解读一个混合的成功率。
| 对照样品 | 需观察的结果 | 判定边界 |
|---|---|---|
| X32:单个可见目标 | 示例:原始图像中心 x = 32 px | 示例窗口:28–35 px;不是机器人公差 |
| X26:单个可见目标 | 示例:原始图像中心 x = 26 px | 超出示例水平窗口 |
| M:多个目标或目标被遮挡 | 不存在唯一的可观测目标中心 | 复核;不推断运动指令 |
诊断失败情形
迟到但正确的中心,可能让机器人走向上一个工件。缺少高度的唯一中心,在物理上同样可能无法使用。与当前请求或声明几何不符的结果应予拒绝,并且绝不能编造缺失的位姿分量。
故障隔离
比较有效的当前定位、过期坐标和无效平面。要得到可用的运动结果,每一条声明的边界都必须成立。
- 当前中心
- 过期中心
- 无效平面
- 获批运动
独立验证
测试完整的事件,包括采集失败、证据存在歧义、超时和重复投递。每个输出都要与当前工件和请求标识绑定。集成必须明确处理合格、不合格和复核/无结果,而不是把缺失的证据当作合格。记录观察到的延迟和最终的执行机构响应;仅有软件结果,并不能证明实物工件得到了正确处理。
像素阶段仅对照独立标注来验收;运动仅对照另行商定的物理判据来验收。相机、治具或工具变更之后,要重新审查映射。
在正式运动之前,让无效事件和过期事件走完整个拟定的交接链路进行测试。采用现场批准的安全调试方法,分别引入无目标、多目标、延迟的中心,以及来自另一次请求的结果。确认没有任何一种会因默认值或沿用上一次位姿,而被转换成正常的抓取指令。检查接收端接口能否保留未知的角度和高度,而不是用普通的零去替换它们。如果项目需要这些字段,必须由另行验证的路径提供,并附带各自的有效性证据。然后独立测试允许的各项物理条件,包括影响变换的视野位置和摆放变化。让经批准的映射绑定到它所对应的相机、治具和工具配置。此后的任何配置变更,都需要重新审查适用性;保存更新后的工作流,不足以保住此前的物理批准。
继续工程交接
候选版本标识和评审归档,并不构成经批准的可执行发布版本。要在现场确认已安装的软件包、依赖项和当前生效的配置。任何激活或回滚流程,都必须在实际运行环境中验证,并置于运行中的作业之外。不要根据开发阶段的比较结果,承诺软件包激活已完成或已通过生产验收。
把原始图像和对应的结果记录一并保存。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Visual inspection system design checklistDeyi Vision核查于
- Structural analysis and shape descriptorsOpenCV核查于
- 2D and 3D machine vision selectionDeyi Vision核查于

