
报价之前需要确认的示范条件与拟定验收目标。
适合零件位置、高度或叠放情况会改变抓取结果,且现场要长期保持标定精度的场景。
机器人引导 样品图像、公差、产线条件和集成条件,选型之前先确认。
这些内容是内部编写的选型示例,用于说明组件选择与建议验收条件,并非真实客户项目、实测交付成果或客户背书。示例中的图片仅用于说明。
应用选型示范
根据来料状态,用 2D 或 3D 视觉引导机器人完成抓取、定位和装配。 本示范列出建议检测项,以及进行技术验证所需的询价资料。
Illustrative planning assumption: 3-6 week pickup tolerance and calibration review · 3 拟定验收标准
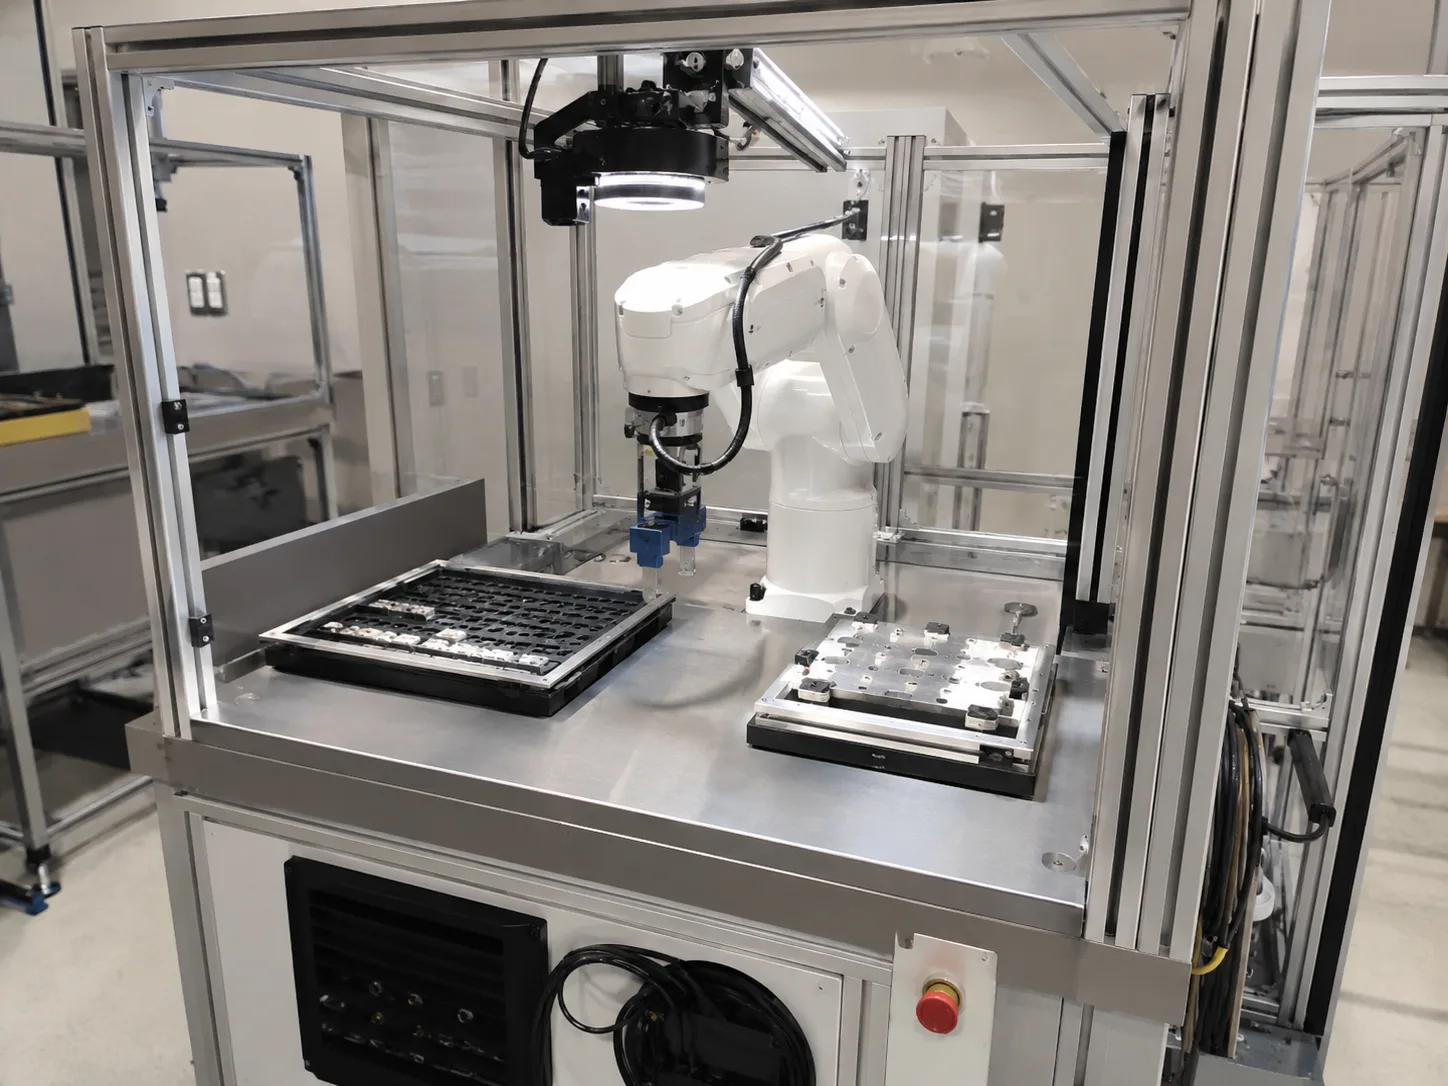
适合零件位置、高度或叠放情况会改变抓取结果,且现场要长期保持标定精度的场景。
零件摆放方式、高度和光照一变,坐标输出就会漂,机器人引导也就不稳了。
平面位置稳定时用 2D 视觉;零件有叠放、高度或形状变化、会影响抓取时,用 3D 视觉。
固定阈值之前,先对比样品
判断要点
按检测问题、产线条件、硬件配置和询价资料来整理。
零件摆放方式、高度和光照一变,坐标输出就会漂,机器人引导也就不稳了。
固定阈值之前,先对比样品 在实际线速下做最坏情况测试
相机与镜头配置 / 光源测试 / 触发与 I/O 输出 / 安装或治具确认
OK/NG 样品图像 / 公差、缺陷尺寸或读取距离 / 线速度与触发条件
验证步骤
合适的产品类型,取决于样品、产线条件和验收标准。先把询价整理成可以验证的样子。
资质与证明
这些内容由 Deyi Vision 内部编写,用于说明技术选型,不是真实客户项目或已完成的交付。检测项和数值属于拟定验证目标,需要用实际样品确认。
相关产品
相关选型内容
机器人引导需要把图像位置转换到正确的机器人与工件坐标系。
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
英文原文当对比度、边缘、打印、代码或位置足以做出决定时,2D 视觉是最佳选择。
灵活的送料器选择从五个输入开始:零件行为、拾取面、托盘面积、循环时间和机器人容差。
当小零件的 SKU、姿态或批次行为变化过于频繁,固定式振动盘难以适应时,可采用柔性供料器配合机器人上料。
| # | 拟定验收标准 |
|---|---|
| 1 | Pickup coordinate tolerance confirmed before route selection |
| 2 | Part-presentation variation tested across sample set |
| 3 | Calibration routine documented for operator maintenance |
| 硬件配置 | Parameter | 数值 | 规格来源 |
|---|---|---|---|
| DY-GL8020 | Reference distance | 20mm | 来源型号: GL-8020 供应商: Phoskey 规格来源 · Datasheet |
| DY-GL8020 | Z measuring range | +/-2.3mm, F.S.=4.6mm | 来源型号: GL-8020 供应商: Phoskey 规格来源 · Datasheet |
| DY-GL8020 | X width near | 9.6mm | 来源型号: GL-8020 供应商: Phoskey 规格来源 · Datasheet |
| DY-GL8020 | Series | GL-8000 laser profile route | 来源型号: GL-8020 供应商: Phoskey 规格来源 · Datasheet |
| DY-GE307GM | Resolution / frame rate | 2048 x 1536 MAX @37FPS | 来源型号: MV-GE307GM 供应商: MindVision 规格来源 · Datasheet |
| DY-GE307GM | Effective pixels | 3MP | 来源型号: MV-GE307GM 供应商: MindVision 规格来源 · Datasheet |
| DY-GE307GM | Pixel size | 3.4 x 3.4um | 来源型号: MV-GE307GM 供应商: MindVision 规格来源 · Datasheet |
| DY-GE307GM | Output format | Mono 8/12bit | 来源型号: MV-GE307GM 供应商: MindVision 规格来源 · Datasheet |
| DY-FA0401C | Focal length | 4mm | 来源型号: FA0401C 供应商: CHIOPT 规格来源 · Datasheet |
| DY-FA0401C | Sensor size | 1/1.8 inch | 来源型号: FA0401C 供应商: CHIOPT 规格来源 · Datasheet |
| DY-FA0401C | F.NO | 2.0-C | 来源型号: FA0401C 供应商: CHIOPT 规格来源 · Datasheet |
| DY-FA0401C | TV distortion | <0.5% | 来源型号: FA0401C 供应商: CHIOPT 规格来源 · Datasheet |
常见问题
不是。这是内部编写的应用选型示范,不是匿名化客户交付案例。拟定检测目标需要用实际样品验证。
请发 OK/NG 样品、图像、公差、线速度、安装空间和输出接口。
最终配置要在确认样品图像、速度、公差和安装条件之后才能确定。
平面位置稳定时用 2D 视觉;零件有叠放、高度或形状变化、会影响抓取时,用 3D 视觉。