给 AI 辅助一个有边界的任务
向 AI 辅助提出一个有边界的开发请求:请它提出一个受支持的图像工作流,用来呈现所需的可见零件,并评估声明的关系。要提供参考类别、观察限度和允许变动的变量。不要让助手凭一张好看的图像去推断隐藏的紧固质量,也不要让它用一个很有把握的答案去替代未知的证据。助手给出的节点图只是待检验的假设,不是已发布的检测配方。评估这个处理方案期间,已认可的相机与照明基线保持不变,这样,任何改进都能归因于某项声明过的工作流改动,而不是换了样件,或换了一个更方便的视角。
冻结图像与坐标证据
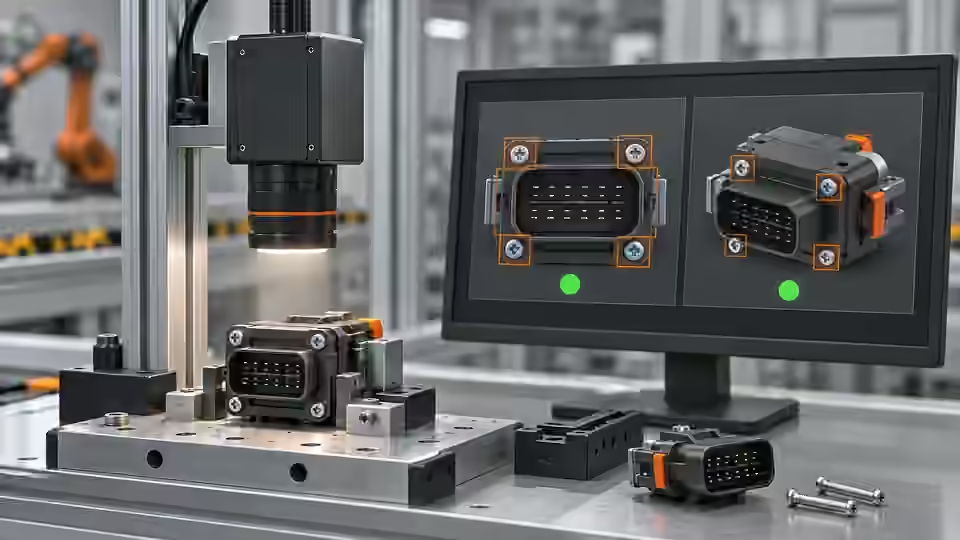
对每个开发案例,冻结源图像标识、原始尺寸、裁切变换、治具版本和独立指定的参考类别。把观察区叠加在完整的原始帧上,包括失败的和被遮蔽的样例。图像一旦被缩放或裁切,下游的坐标就必须与该源图像保持声明过的对应关系。没有必要的、经过验证的几何,就不要把局部检测结果解释为物理位置。来自另一帧、更早的某次裁切,或来源标识不确定的结果,即使零件标签和叠加显示看上去合理,也不能作为当前装配件的可采信证据。
构建明确的类型化处理链
当这种受限方法与任务相符时,构建一条包含明确的图像预处理、前景提取、已配置区域的证据和空间规则的处理链。已配置的区域标签标出的是观察区;它们并不能确立学习式的零件识别,也不意味着能剔除每一个看上去不对的 SKU。当外观需要识别时,可以把另行验证过的检测器作为候选,但它的模型标识、类别映射、过滤和重复处理,都需要各自的证据。检测器输出的原始框,并不自动等于互不重复的零件。连接这条链之前,先确认受支持的节点和已安装版本的约定,并保留类型化的检测有效性,而不是把上游的每一种结果都归并成一个匿名的计数。
带符号的关系使用声明过的坐标系
有方向的规则取决于标签顺序和图像局部的中心;它并不测量隐藏的配合状态。
- 原始图像与裁切变换
- 第一个所需标签的中心
- 第二个所需标签的中心
- 声明的带符号关系与区间
精确定义空间关系
要先明确这个关系是带符号的水平间距、带符号的垂直间距,还是图像局部坐标下的欧氏距离。经审阅的关系流程使用唯一识别出的标签的中心,并包含声明区间的端点。有方向的间距与不带符号的距离不能互换,调换标签顺序会改变它的符号。文中的合成代码只演示含端点的边界;它不设定量产公差,也不构成物理标定。要在工作表中保留确切的标签、顺序、坐标系和规则版本。看上去在左边的零件,仍可能不满足约定的区间;而一个宽松的区间,也不能被当作机械配合正确的证明。
# Synthetic image-local centre example, not calibrated mechanical acceptance.
first_center_x = 4.0  # px
second_center_x = 14.0  # px
signed_separation = second_center_x - first_center_x  # 10.0 px
minimum = 10.0  # px
maximum = 12.0  # px
inside_inclusive_interval = minimum <= signed_separation <= maximum
# True at the lower boundary. Native validity and unique-part checks are separate prerequisites.
保留有歧义和缺失的证据
让观察有效性排在关系判定之前。在经审阅的受限流程中,可见性无效,或某个所需标签有多个候选时,结果为复核(Review);所需标签缺失、而其余证据有效时,结果为不合格(Fail)。零件因在视野之外而缺失,不等同于在有效区域内观察到该区域为空。要保留规则原生的原因和上游的歧义,防止后续步骤悄悄把“复核”变成“合格”。执行错误、格式错误的结果和未知状态,都必须有事先声明的“非合格”处置方式。必须核对实际安装版本的约定,因为节点名称看着眼熟,并不能证明它当前的输出或模型行为与这个源码层面的示例一致。
在冻结的样本组上比较候选方案
在同样冻结的开发样本组上比较基线和每个拟议的工作流,样本组要涵盖缺失、错位、重复候选、截断和允许的治具变化。一次只改变一个声明过的处理变量,并保留最初失败的输出。要看哪些案例变好了,哪些变成了无法观察或被错误归类;不要只为了让一张“通过”的截图好看而去优化。复核和执行失败,与正常的判定一样,都要保留在计划分母之内。只有在记下候选方案仍存在的限制之后才能选定它,然后把独立的装配件留作验收。参数搜索的结果,不是对最终选定的节点图所做的独立测试。
记录工作流工作表
记录图像与装配件标识、治具与节点图版本、裁切坐标、证据方法、已配置的标签或模型标识、过滤设置、原始检测结果、有效性、规则区间和最终结果。再补上参考判定的依据,以及能解释任何不一致的观察。该表把被接受的可见关系,与歧义、缺件和执行失败区分开来;它不虚构任何准确率百分比。原始节点图和候选节点图要连同可复现的输入材料一起保存。接手的工程师应当能看出,结果来自固定的前景区域,还是来自经过验证的识别模型,而不是想当然地认为,经过 AI 辅助开发的过程,就让每个标签都成了学习式的工业分类器。
| 证据条件 | 受限流程的结果 | 解读 |
|---|---|---|
| 所需标签有效且唯一,且位于区间内 | 合格(Pass) | 仅限声明的可见关系 |
| 证据有效,但所需标签缺失 | 不合格(Fail) | 观察到所需零件缺失 |
| 有多个候选,或可见性无效 | 复核(Review) | 没有唯一且可信的关系 |
| 执行结果格式错误或不可用 | 明确的非合格处理 | 不是一次新的有效检测 |
把运行时和机械方面的声明限定在边界之内
把这个工作流看作一套有边界的可见装配开发方法,而不是对隐藏连接部位质量或当前量产就绪状态的保证。以往的固定工位源码测试,并不能证明当前的 Windows 软件包、模型资产或真实的相机链路已经通过验收。在经审阅的产品范围内,尚未实现浏览器本地的 OpenCV.js 执行。云端方案或分割方案,需要各自明确受支持的运行环境和验证;可见关系这个示例并不隐含它们。Deyi Vision 可以协助节点图的调查和证据对比,但正式发布的工位,必须另行证明约定的输入、输出、事件关联以及尚未解决的限制。
AI 给出的方案必须变成可复现的证据
在比较一个明确的候选工作流时,要保住有效性和参考样本组。
- 冻结可见参考与源图像
- 构建受支持的类型化证据链
- 在保留歧义的前提下评估关系
- 对比各样本组并保留发布限制
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Contours: Getting StartedOpenCV核查于
- Deyi Vision Vision WorkbenchDeyi Vision核查于
部件与选型参考
- machine vision software · 英文参考资料
- 机器视觉验收测试清单
- 自动化外观检测
- EAN-13 追溯:解码与数据规则
- 稳定的相机采集:缓冲区、超时与重连
- 验收并集成可见液位工作流
- 面向可见液位替代指标的 AI 辅助工作流
- 关联检测记录、图像与工件标识符
- OCR 标签核对:验收与 PLC 约定
- OCR 标签核对:原生工作流与精确匹配
- 未封口包装完整性检测的验收与集成
- 搭建 AI 辅助的未封口包装完整性工作流
- 用明确的状态构建 PLC 与视觉系统的握手
- 密封与胶条外观:产线验收
- 密封与胶条外观:工作流规则
- SKU 颜色分选:验收与未知物品分流
- SKU 颜色分选:类型明确的颜色与 SKU 规则
- 表面缺陷检测:验收与产线输出
- 表面缺陷检测:限定范围的 AI 评估
- 触发到 PLC 判定的延迟负载测试
- 完整视觉配方的版本管理与回滚