目的与适用边界
让每个条码事件都走完判定送达和正确实物处置的全过程,包括读取失败(no-read)、结果迟到和应答缺失的情形。
本教程给出的是一套工程评估方法,而不是开箱即用的产品认证。Deyi Vision 目前公开的 PC 示例涵盖在已确认的样本图像上运行的 EAN-13 流程。工程代码中涉及原生 OCR 与检测的部分,使用前必须对照已安装的运行环境、已绑定的模型和作业逐项核对。浏览器模板并不能证明已在浏览器中实际运行:规划中的 OpenCV.js 后端需要单独验证。云端识别必须事先明确批准图像范围、服务提供方、模型和费用。评审存档不是可执行的发布包。相机、固件和驱动的兼容性需要各自单独核查。下列示例表中的所有数值均为假设数据,不是 Deyi Vision 的测量结果,也不是客户结果。
准备证据
冻结读码器范围、编码器约定、单件事件标识和已批准的商品映射。在有人监督的输送线运行之前,先测试处于禁止状态的输出。要定义以哪个时间戳作为截止时间的起点,以及哪个应答可证明已完成。排队延迟和通信延迟要与图像处理耗时一并保存,这样算法再快,也不会掩盖产线结果迟到的问题。时间间隔应使用单调计时;若各设备使用不同的时钟,还要另行用文档记录时钟之间的映射。不能只记录平均值,还要记录尾部延迟、结果缺失和重连行为。新配方不得重新解释已经在处理途中的结果;要么按已记录的版本处理完,要么执行约定的禁止流程。输出顺序、产品位置和确认信息要放在一起保存。验收记录应把分类正确,与通信成功、已确认的实物分流区分开来。解码、标识验证、印刷质量验证和单件跟踪应分别记录。EAN-13 值标识的是一种贸易项目,通常由多个实物单件共用;它既不是逐帧序号,也不是唯一序列号。解码成功,并不能证明印刷质量合规、商品主数据正确,也不能证明下游剔除成功。本系列以 EAN-13 作为限定范围的示例,因为这是已确认的公开 PC 评估范围。其他码制、QR 码、直接零件标记和读码器硬件,都需要各自经确认的集成。原始源图像必须保留条、空和静区;仅有裁剪后的显示图或清理过的二值图,不足以作为失败证据。要在追溯数据库中明确规定缺失的帧与无法读取的条码有何区别。把判定结果接到执行机构之前,先写好产线接口约定。定义采集标识、配方版本、结果状态、截止时间、应答,以及缺失或迟到数据的处置方式。先在输出被禁止的状态下演练握手,再按工厂验收流程做一次有人监督的产线试验。每次运行都从同一个已定义的事件开始计时;只看处理时间,会漏掉排队、传输和输出延迟。重复出现的产品标识符不是唯一的帧标识符。在仍有未完成任务的情况下,测试停止、重启、重连和配方切换。保留完整的序列,使被剔除的工件可以追溯到支持这一动作的证据。
步骤
- 把采集位置对应到判定截止时间,并把约定的机械保护间隔明确写出来。
- 发送事件 ID、解码内容或 no-read 原因,以及配方版本;对同一事件应答之后,才能关闭该事件。
- 注入缺失帧、重复送达、结果迟到,以及在有单件待处理时重启;核实是否按约定进行了安全处理。
- 将判定记录与编码器位置和有人监督下的实物路径进行比对;仅有应用层的接收回执,不等于剔除已得到确认。
解读试验结果
假设距离为 0.6 m,速度为 1.2 m/s,行程时间为 500 ms。80 ms 的判定预算和 40 ms 的保护间隔之后,还剩 380 ms。这只是预算示例,不是实测的读码速度,也不代表执行机构已就绪。编码器打滑、输送速度波动和队列延迟,必须在实际产线上测量。
记录表
| 记录项 | 数值 / 观察 | 解读 |
|---|---|---|
| 输送距离 / 速度 | 0.6 m / 1.2 m/s | 行程时间 = 500 ms |
| 判定 / 保护间隔 | 80 ms / 40 ms | 裕量 = 380 ms;假设值 |
travel = 0.6 / 1.2 = 0.5 s = 500 ms
margin = 500 - 80 - 40 = 380 ms
两个工程视角
两个工程视角 · 1
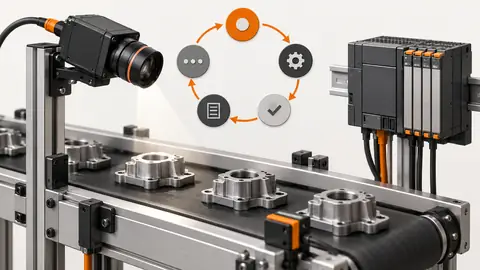
此图展示检查的先后顺序。每个箭头都需要有记录在案的证据;它并不表示各步骤之间已实现自动连接。采集 → 判定 → 应答 → 实物路径。
- 采集
- 判定
- 应答
- 实物路径
两个工程视角 · 2
此图展示检查的先后顺序。每个箭头都需要有记录在案的证据;它并不表示各步骤之间已实现自动连接。正常 → 缺失 → 迟到 → 禁止。
- 正常
- 缺失
- 迟到
- 禁止
故障排查
- 正确的解码内容如果关联到了下一个单件上,就属于一次追溯失败的结果。
- 只靠定时器、没有位置证据的剔除,在输送线减速时可能失效;要验证所声明的输送模型。
验收与交接
记录完整性、数据关联、截止时间符合性和实物处置,应分别验收。尚未解决的 no-read 和故障要保持可见;在声称具备投产条件之前,要留存有人见证的产线测试记录。
把源图像、预期判定、确切版本和完整的结果记录放在一起保存。在选定最终参数之前,先冻结评估集。如果之后用这些答案来调整工作流,就应把该集合标记为开发数据,并重新取得一个独立的验收集。Review、NoResult、执行错误和采集缺失都要保留在分母中,不得通过筛选行把它们变成合格。除成功样本外,还要保存一个可复现的失败样本。交接时应写明:谁可以更改配方,如何恢复先前已批准的版本,以及在验收之前哪些设备输出仍保持禁止。仅凭软件结果,不能证明移动中的实物工件已到达正确的目的地。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Deyi Vision machine vision software: evaluation scopeDeyi Vision核查于
- Build a PLC–vision handshake with explicit statesDeyi Vision核查于
- Load-test latency from trigger to PLC decisionDeyi Vision核查于
- Track barcode results to the correct conveyor rejectDeyi Vision核查于
- Decoding versus barcode verification: design the right testDeyi Vision核查于
部件与选型参考
- machine vision software · 英文参考资料
- 工业读码器
- 固定安装条码阅读器设置指南
- 触发到 PLC 判定的延迟负载测试
- 条码追溯系统
- 工业条码阅读器选择指南
- 什么是DPM条码读取?
- DPM 反光金属件读码
- 包装标签和条码检测系统
- 包装标签与条码追溯
- 金属零件 DPM 码读取
- 得利捷 Datalogic 读码器替代方案
- Omron Microscan Barcode Alternative · 英文参考资料
- Zebra Fixed Scanner Alternative · 英文参考资料
- Logistics Barcode Sorting · 英文参考资料
- Printing and Label Inspection · 英文参考资料
- 用图像和事件记录诊断读取失败
- EAN-13 追溯:解码与数据规则
- EAN-13 追溯:相机采样
- EAN-13 追溯:照明与静区
- EAN-13 追溯:重复与漏读
- 跟踪条码结果,在输送线上剔除正确的工件
- 多码读取:区域规则与重复读取控制
- 核对 OCR 文字与条码、批次数据