
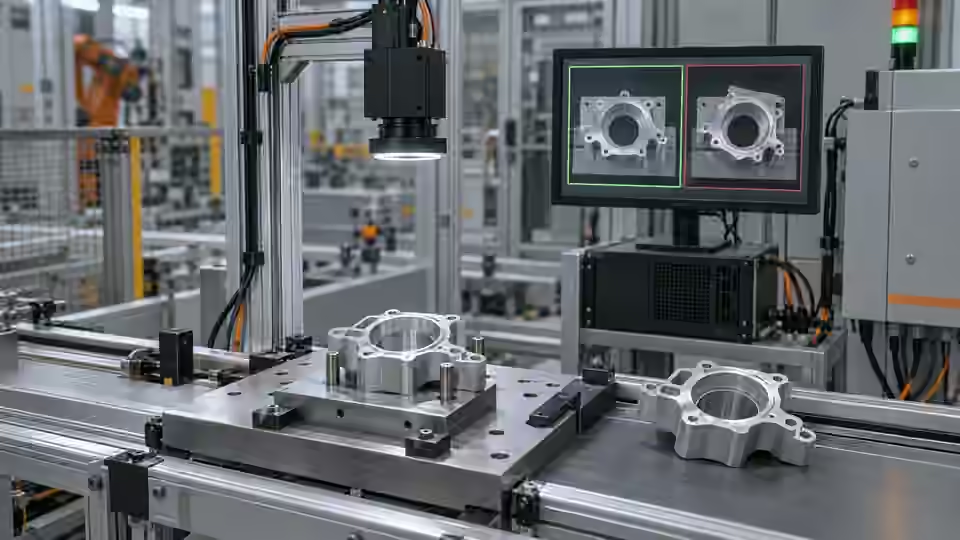
Nhiệm vụ kiểm tra
Niêm phong tâm pixel độc lập và khai báo lỗi cho phép trước thử. Nếu có robot, lập kế hoạch vật lý riêng với biến đổi và dụng cụ đã xác minh. Kiểm tâm ngang không cho phép gắp. Có không mục tiêu, nhiều mục tiêu và đổi cao phá giả định phẳng.
Điều kiện ban đầu và mẫu đối chứng
Xác định nhiệm vụ kiểm tra vị trí pixel hay tạo lệnh chuyển động đã hiệu chuẩn. Cơ sở trạm đơn giản kiểm tra tâm ngang của một mục tiêu tối tách rời. Không chứng nhận vị trí dọc, góc, chiều cao hay thao tác gắp robot. Chuẩn bị một mục tiêu, không mục tiêu và nhiều mục tiêu; giữ gốc tọa độ ảnh và tâm được đánh dấu độc lập.
Chọn cấu hình camera
Dùng camera vùng ảnh cố định cho mặt phẳng ổn định và đặc trưng nhìn thấy. Màn trập toàn cục hữu ích khi phôi còn chuyển động lúc chụp. Nếu chiều cao hoặc chồng lấp ảnh hưởng điểm gắp, đánh giá cấu hình chiều sâu đã xác minh, không coi tâm 2D là tư thế 3D. Biến đổi camera sang robot và hiệu chuẩn dụng cụ tách biệt với định vị trong ảnh.
Thực hiện phép thử có kiểm soát
Thống nhất quy tắc quyết định, biến thiên cho phép và phản ứng dây chuyền trước nghiệm thu. Đóng băng quy trình, bộ dữ liệu, môi trường, tài liệu và ngưỡng cùng nhau. Giữ đáp án nghiệm thu độc lập với điều chỉnh; nếu chúng đã ảnh hưởng thay đổi, công bố việc dùng lại và chuẩn bị tập độc lập mới. Tách đánh giá của người khỏi dự đoán mô hình và chỉnh quy trình tự động.
- Cố định ý nghĩa tọa độ gốc và đáp án pixel.
- Đo lỗi định vị trên vùng cho phép.
- Thử kết quả cũ, lặp và mơ hồ.
- Xác minh điểm thực đã duyệt bằng thử chuyển động an toàn riêng.
Luồng xử lý
Đáp án ảnh độc lập xác minh định vị; ánh xạ riêng và chuyển động thật hoàn tất bàn giao.
- Ứng viên cố định
- Thử độc lập
- Phản ứng dây chuyền
- Phê duyệt tại chỗ
Ghi lại bằng chứng
Báo lỗi pixel, lỗi đặt thực và tỷ lệ xem xét riêng. Ghi môi trường, định danh ánh xạ và điều kiện mục tiêu. Không gộp lớp hiển thị đúng với gắp đúng thành điểm không giải thích.
Tách bằng chứng định vị, biến đổi và hành động. Định vị có gốc, điểm độc lập, tâm pixel, duy nhất và trường không thấy; biến đổi có ánh xạ duyệt và hình học; hành động có mục tiêu thật, dụng cụ, motion và kết quả độc lập. Nối cùng sự kiện hiện tại, giữ đơn vị lỗi. Định vị tốt không cứu mặt phẳng sai, gắp đúng không bào chữa ID ảnh sai. Nêu bản ghi cho từng tiêu chí, không phần trăm trộn.
| Đối chứng | Quan sát cần ghi | Ranh giới quyết định |
|---|---|---|
| X32: một mục tiêu thấy | Tâm ảnh gốc minh họa x = 32 px | Khoảng ví dụ: 28–35 px; không phải dung sai robot |
| X26: một mục tiêu thấy | Tâm ảnh gốc minh họa x = 26 px | Ngoài khoảng ngang ví dụ |
| M: nhiều hoặc mục tiêu ẩn | Không có tâm duy nhất quan sát được | Xem xét; không suy ra lệnh chuyển động |
Chẩn đoán trường hợp lỗi
Tâm đúng nhưng muộn có thể hướng về phôi trước. Tâm duy nhất thiếu cao vẫn có thể vô dụng vật lý. Loại kết quả sai yêu cầu hoặc hình học, không tạo tư thế thiếu.
Tách nguyên nhân lỗi
So tâm hiện tại, tọa độ cũ và mặt phẳng sai. Kết quả chuyển động cần mọi ranh giới khai báo hợp lệ.
- Tâm hiện tại
- Tâm cũ
- Mặt phẳng sai
- Chuyển động duyệt
Xác minh độc lập
Thử sự kiện đầy đủ, gồm mất ảnh, bằng chứng mơ hồ, hết thời gian và truyền kết quả lặp. Gắn mọi đầu ra với phôi hiện tại và định danh yêu cầu. Tích hợp phải xử lý rõ đạt, không đạt và xem xét/không kết quả, không biến thiếu bằng chứng thành đạt. Ghi độ trễ quan sát và phản ứng cơ cấu chấp hành; kết quả phần mềm riêng lẻ không chứng minh phôi thực được xử lý đúng.
Nhận tầng pixel theo chú thích độc lập, chuyển động theo tiêu chí vật lý riêng. Xem lại ánh xạ khi đổi camera, đồ gá hoặc dụng cụ.
Trước motion vận hành, dùng thử an toàn địa phương cho không, nhiều, tâm trễ và kết quả yêu cầu khác qua toàn bàn giao. Không chuyển thành lệnh thường bằng mặc định hoặc dùng pose trước. Giữ góc/cao chưa biết không0; nếu cần, đường xác minh riêng cung cấp hợp lệ. Thử độc lập vị trí và trình ảnh hưởng biến đổi. Ánh xạ gắn camera, đồ gá, dụng cụ. Đổi sau cần xét áp dụng mới; lưu workflow mới không giữ quyền vật lý cũ.
Tiếp tục bàn giao kỹ thuật
Định danh ứng viên và gói xem xét không tạo thành bản phát hành thực thi đã phê duyệt. Xác nhận tại chỗ gói cài, phụ thuộc và cấu hình đang hoạt động. Quy trình kích hoạt hay quay về phải được xác minh trên môi trường thực và tránh lúc công việc đang chạy. Không cam kết kích hoạt gói hay nghiệm thu sản xuất đã xong dựa trên so sánh phát triển.
Lưu ảnh gốc cùng bản ghi kết quả tương ứng.
Nguồn và tài liệu kỹ thuật
Các tài liệu giải thích phương pháp và giới hạn được dùng trong hướng dẫn. Phép kiểm tra minh họa chỉ để tham khảo; nghiệm thu sản xuất cần bằng chứng từ mẫu thực tế của bạn.
- Visual inspection system design checklistDeyi VisionĐã kiểm tra
- Structural analysis and shape descriptorsOpenCVĐã kiểm tra
- 2D and 3D machine vision selectionDeyi VisionĐã kiểm tra
Tài liệu về linh kiện và lựa chọn
- robot guidance vision
- flexible feeder robot
- Thị giác máy 2D so với 3D
- Robot guidance pick and place
- Flexible Feeding & Robot Loading · Tài liệu tiếng Anh
- Hướng dẫn lựa chọn bộ nạp linh hoạt
- Cấp phôi linh hoạt và nạp chi tiết nhỏ bằng robot
- Chỉnh công thức bộ cấp linh hoạt bằng thử nghiệm có kiểm soát
- Xác nhận sai số hiệu chuẩn tay–mắt trên toàn khay
- Quy trình AI kiểm tra vị trí pixel của phôi
- Thiết lập camera và tọa độ định vị phôi
- Ổn định đèn và vùng ảnh cho định vị phôi
- Tìm nguyên nhân lệch gắp trong định vị phôi
- Khoanh vùng lệch gắp qua hệ tọa độ, TCP và chiều cao
- camera 3D machine vision

