
Route tiếng Việt
Chuẩn bị ảnh mẫu tốt/xấu
Route sản phẩm
Trang này sắp xếp lựa chọn phần cứng theo mục tiêu kiểm tra, ảnh mẫu, FOV, khoảng cách làm việc, tốc độ line và giao tiếp.
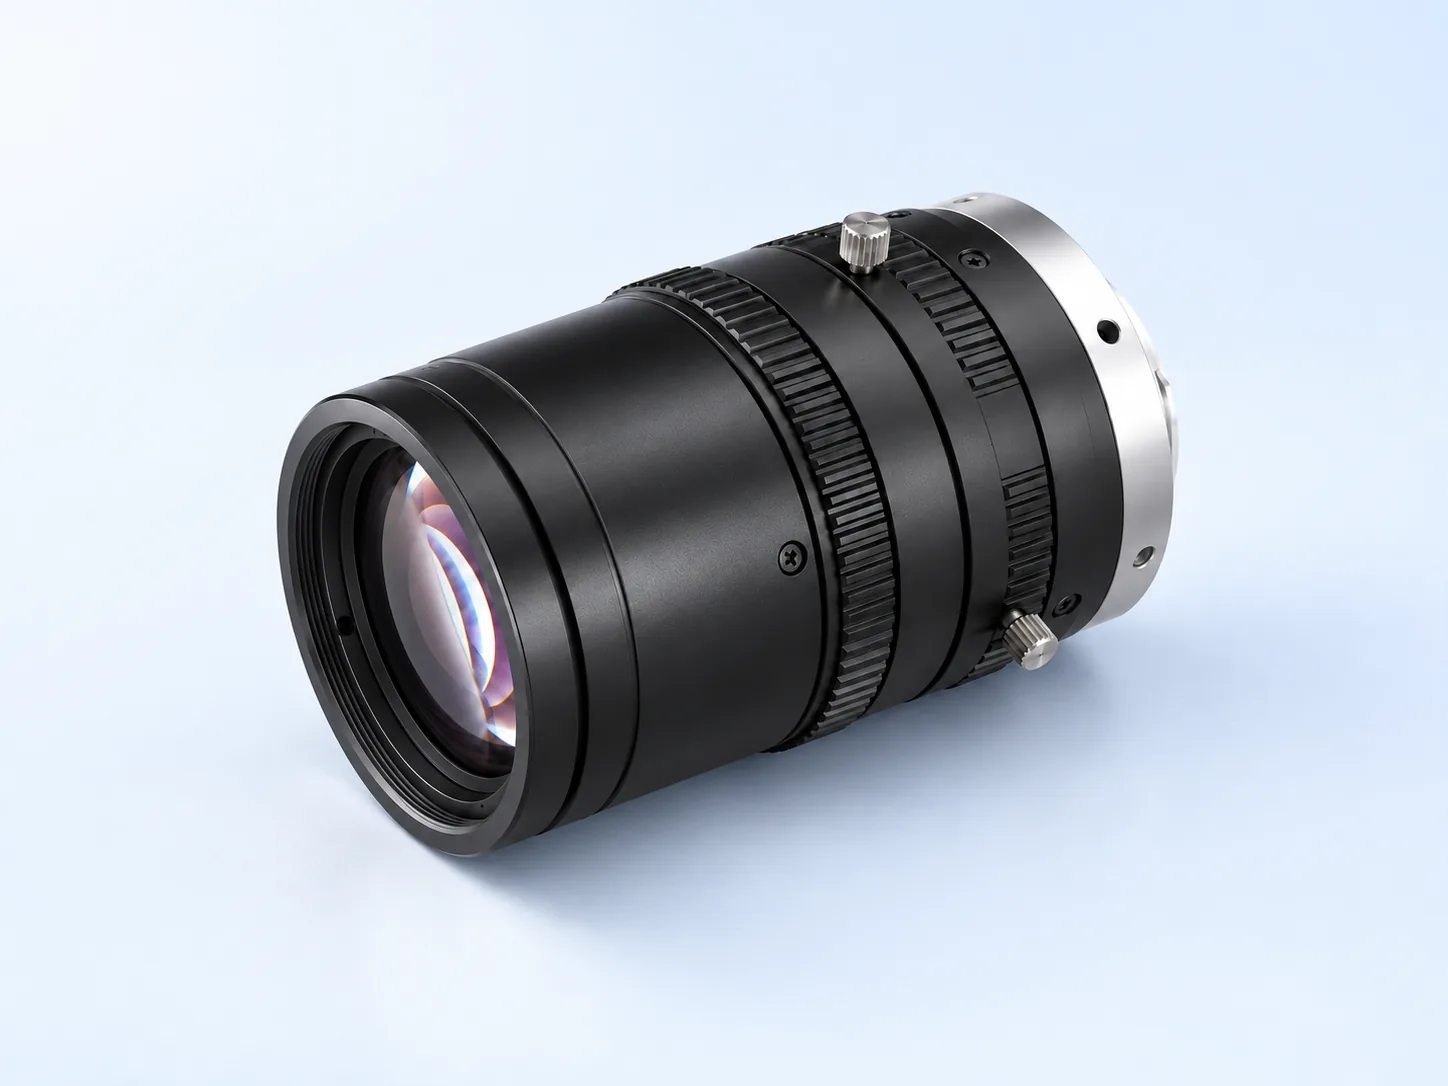
lens machine vision
Chọn ống kính cùng kích thước cảm biến, trường nhìn, khoảng làm việc và đặc trưng nhỏ nhất cần thấy. Kiểm tra vùng rìa, độ sâu trường ảnh và méo hình trong không gian lắp thật; cùng ngàm chưa đủ để phù hợp.
Chuẩn bị ảnh mẫu tốt/xấu
Xác định FOV, khoảng cách, dung sai và tốc độ
Kiểm tra lighting, lens, trigger và interface cùng lúc
Deyi Vision xem xét mục tiêu kiểm tra, bề mặt, chuyển động, optics, lighting, trigger và giới hạn tích hợp trước khi đề xuất route linh kiện.
Quy trình chọn
Làm rõ mục tiêu kiểm tra, ràng buộc, route linh kiện và xác nhận bằng mẫu.
Ma trận quyết định
lens machine vision
(English)
Chuẩn bị ảnh mẫu tốt/xấu / Xác định FOV, khoảng cách, dung sai và tốc độ
Sản phẩm liên quan
Telecentric optical routes for precision measurement, low-distortion edge capture and repeatable gauge-style inspection.
Bản gốc tiếng AnhFlash measurement and image-dimension measurement systems for fast dimensional inspection and metrology checks.
Bản gốc tiếng AnhỨng dụng liên quan
Trước hết xác định mẫu tốt, lỗi, giáp ranh và hậu quả của quyết định sai.
Đặc tả trạm kiểm tra bằng tiêu chí nghiệm thu, thông tin ảnh cần có và luồng từ trigger đến bàn giao kết quả.
Use calibrated lenses, lighting and cameras to stabilize measurement under production conditions.
Bản gốc tiếng AnhDẫn hướng robot chuyển vị trí ảnh sang đúng hệ tọa độ robot và chi tiết.
Hướng dẫn liên quan
Thấu kính viễn tâm được sử dụng khi lỗi phối cảnh do thay đổi chiều cao hoặc vị trí của bộ phận có thể làm thay đổi kết quả đo.
Khi đối chiếu camera công nghiệp, đừng bắt đầu từ mã model.
Ước tính độ phân giải camera thị giác máy bằng cách chia trường nhìn yêu cầu cho số điểm ảnh hữu dụng.
Nên chọn máy ảnh công nghiệp dành cho thị giác máy từ vật lý kiểm tra: FOV, đặc điểm cần kiểm tra nhỏ nhất, tốc độ chuyển động, loại màn trập, kích thước cảm biến, tuyến ống kính, giao diện, thời gian kích hoạt và ánh sáng.
Trước tiên, hãy chọn ống kính thị giác máy từ trường nhìn, kích thước cảm biến và khoảng cách làm việc.
Dùng ống kính thị giác máy thông thường cho kiểm tra có/không, khuyết tật, hướng đặt hoặc định vị thô khi sai số phối cảnh không làm thay đổi quyết định.
Chọn loại chiếu sáng thị giác máy theo tín hiệu cần tạo: biên dạng, kết cấu bề mặt, bóng do vết xước, độ tương phản chữ in, khả năng kiểm soát phản xạ chói hoặc độ đồng đều cho quét dòng.
Khoảng cách làm việc là khoảng cách vật lý từ ống kính đến chi tiết.
Trước tiên, thiết lập ánh sáng của camera quét dòng phải được thiết kế xoay quanh tốc độ vật liệu và độ phơi sáng.
Giá camera line scan phụ thuộc vào lộ trình kiểm tra đầy đủ chứ không chỉ riêng thân camera.
Chọn cấu hình kiểm tra màng cuộn từ chiều rộng hữu dụng, độ tương phản khuyết tật và tốc độ chuyển động tối đa.
Ống kính viễn tâm giữ độ phóng đại ổn định hơn khi chiều cao vật thay đổi.
So sánh quang học telecentric với Opto Engineering theo trường nhìn, vùng phủ cảm biến, khoảng làm việc, méo và độ telecentric.
Với XIMEA, kiểm tra trước không gian gồm cả đầu nối, giao tiếp, công suất và tản nhiệt của model cụ thể.
Với Vision & Control, so sánh sự phối hợp giữa ống kính, đèn và cảm biến trong không gian lắp hạn chế.
So sánh phương án KEYENCE theo toàn bộ công việc gồm công cụ, giao diện vận hành và bàn giao kết quả PLC.
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
Bản gốc tiếng AnhSo sánh đèn OPT theo hình học chiếu hữu ích, bước sóng, vùng phủ và điều khiển.
Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
Bản gốc tiếng AnhTranslate Teledyne DALSA-style area scan and line scan requirements into practical machine vision camera choices.
Bản gốc tiếng AnhCompare FLIR-style industrial camera needs with Deyi Vision camera, lens and lighting selection constraints.
Bản gốc tiếng AnhUse Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
Bản gốc tiếng AnhMap IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
Bản gốc tiếng AnhSo sánh camera Baumer theo cảm biến, màn trập, định dạng điểm ảnh và trigger của model cụ thể.
Chuyển danh sách MaxxVision thành model, giao tiếp, ống kính và phụ kiện cụ thể để so sánh.
So sánh tuyến mua từ Stemmer Imaging bằng danh mục đầy đủ camera, quang học, đèn, bộ thu ảnh và driver.
Giá trị thông số được giữ nguyên bằng tiếng Anh từ tài liệu nguồn. English
| Model | Thông số | Giá trị | Nguồn thông số |
|---|---|---|---|
| DY-FA0401C | Tiêu cự | 4mm | Model tham chiếu: FA0401C Nhà cung cấp: CHIOPT Nguồn thông số · Bảng thông số |
| DY-FA0401C | Kích thước cảm biến | 1/1.8 inch | Model tham chiếu: FA0401C Nhà cung cấp: CHIOPT Nguồn thông số · Bảng thông số |
| DY-FA0401C | Khẩu độ tương đối (F.NO) | 2.0-C | Model tham chiếu: FA0401C Nhà cung cấp: CHIOPT Nguồn thông số · Bảng thông số |
| DY-FA0401C | Độ méo TV | <0.5% | Model tham chiếu: FA0401C Nhà cung cấp: CHIOPT Nguồn thông số · Bảng thông số |
RFQ tiếng Việt
Gửi ảnh mẫu, tốc độ line, dung sai và lỗi hiện tại. Chúng tôi sẽ map thành route lựa chọn kỹ thuật.
Gửi yêu cầu kỹ thuậtFAQ
Cần có part, lỗi cần phát hiện, dung sai, FOV, khoảng cách làm việc, tốc độ line, interface và model tham chiếu.
Ảnh/video, mẫu OK/NG, phần cứng hiện tại, giới hạn lắp đặt và tiêu chí nghiệm thu giúp đề xuất chính xác hơn.
Các ví dụ lựa chọn do nội bộ biên soạn minh họa cấu hình linh kiện và tiêu chí nghiệm thu đề xuất. Đây không phải dự án khách hàng, kết quả giao hàng đã đo hay lời giới thiệu của khách hàng. Hình ảnh dùng để minh họa.
Route kiểm tra lỗi liên tục trên film, textile hoặc paper bằng line scan camera và line lighting.
Route hỗ trợ robot pick, định vị và lắp ráp bằng vision 2D hoặc 3D theo cách cấp phôi.
Route kiểm tra kích thước nhanh cho linh kiện dập, gia công hoặc ép nhựa bằng instant measuring system.