
Route tiếng Việt
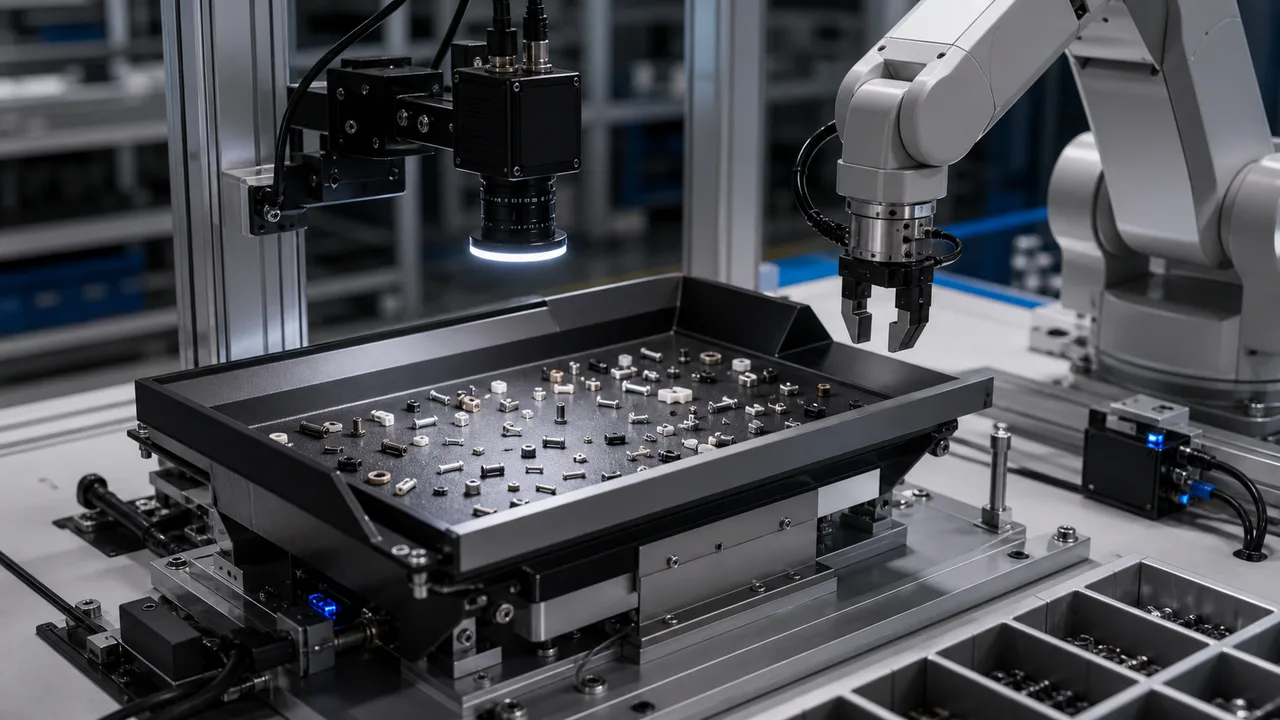
Lựa chọn bộ cấp phôi linh hoạt trước hết là bài toán xử lý chi tiết. Cần thử bộ cấp phôi, bề mặt khay, camera phía trên, dụng cụ gắp và dung sai robot bằng chi tiết rời thực tế trước khi chốt phương án.
Hướng dẫn ứng dụng
Lập kế hoạch cấp chi tiết bằng bộ cấp phôi linh hoạt và robot cho vít, đầu cốt, tiếp điểm và chi tiết đúc nhỏ theo hành vi chi tiết, khay, định vị thị giác và độ lặp lại gắp.
Trả lời nhanh
Dùng bộ cấp phôi linh hoạt kết hợp robot khi SKU, hướng hoặc hành vi theo lô của chi tiết nhỏ thay đổi quá thường xuyên để dùng một bộ cấp phôi dạng bát cố định. Bắt đầu từ 5 thông tin: kích thước chi tiết, vật liệu, nguy cơ dính hoặc lăn, thời gian chu kỳ mục tiêu và dung sai gắp của robot.
Bài viết được dịch với sự hỗ trợ của máy và chưa được con người biên tập ngôn ngữ. Cần xác nhận điều kiện kỹ thuật bằng mẫu thực tế và tài liệu nguồn. Bản gốc tiếng Anh
Lựa chọn bộ cấp phôi linh hoạt trước hết là bài toán xử lý chi tiết. Cần thử bộ cấp phôi, bề mặt khay, camera phía trên, dụng cụ gắp và dung sai robot bằng chi tiết rời thực tế trước khi chốt phương án.
Hiện tượng dính, lăn và lồng vào nhau của chi tiết quyết định loại khay trước khi chọn cỡ bộ cấp phôi.
Phải kiểm chứng độ lặp lại của thao tác gắp robot được dẫn hướng bằng thị giác trước khi cam kết nhịp sản xuất.
Vít nhỏ, thiết bị đầu cuối, tiếp điểm đầu nối và các bộ phận đúc có thể dính, cuộn, chồng lên nhau, lật hoặc lồng vào nhau. Bộ nạp trông đủ lớn vẫn có thể bị hỏng nếu vật liệu khay và kiểu rung không tách rời các bộ phận thực.
Một camera công nghiệp trên cao hoặc tuyến camera thông minh phải định vị đủ các bộ phận có thể nhặt được sau mỗi chu kỳ rung. Số liệu chấp nhận không chỉ là phạm vi bao phủ của khay; đó là tọa độ ổn định, góc phần và robot đón thành công.
Người mua thường chỉ tính thời gian robot di chuyển. Ước tính nhịp thực tế còn cần tính thời gian dàn chi tiết, chờ ổn định sau rung, phơi sáng, xử lý ảnh, kẹp gắp tiếp cận, gắp thất bại và thỉnh thoảng dọn chi tiết khỏi khay.
Khi cần tích hợp bộ cấp phôi, phễu chứa, camera, chuyển động 4 trục, I/O và bàn giao trong một trạm, máy trạm kiểu DTA có thể giảm rủi ro tích hợp so với chỉ mua bộ cấp phôi. Phương án này xác định rõ lộ trình thử mẫu và nghiệm thu.
| Tiêu chí | Đánh giá thực tế | Thông tin cần cho yêu cầu báo giá |
|---|---|---|
| Bộ cấp phôi rung dạng bát cho hình dạng cố định | Dùng khi một loại chi tiết có hình dạng ổn định được sản xuất với số lượng lớn trong thời gian dài. | Rủi ro tăng lên khi sự thay đổi SKU hoặc sản phẩm diễn ra thường xuyên. |
| Bộ nạp linh hoạt | Dùng khi cần điều chỉnh cách dàn các chi tiết nhỏ, định vị bằng thị giác và gắp bằng robot. | Gửi hình ảnh bộ phận, trọng lượng, phạm vi kích thước, mục tiêu chu kỳ và ghi chú bề mặt. |
| Tuyến đường khay | Chọn khay chống dính, chống lăn, định hình, lưới hoặc phẳng theo hành vi chi tiết thực tế. | Tránh chọn bộ cấp phôi có kích thước phù hợp nhưng không đưa chi tiết về trạng thái có thể gắp. |
| Bàn giao robot | Trước khi cam kết chu kỳ, xác nhận vị trí và hướng gắp, khoảng hở tránh va chạm của kẹp và độ lặp lại. | Cung cấp model robot, đầu công tác và nhịp sản xuất mục tiêu. |
Bộ cấp linh hoạt phải tách rời chi tiết và tạo tư thế camera cùng đầu gắp sử dụng được.
Chọn camera quét vùng theo trường nhìn, chuyển động, màn trập và định dạng điểm ảnh cần dùng.
Hệ thị giác máy kết hợp camera, quang học, đèn, xử lý, trigger và truyền kết quả trong một lựa chọn chung.
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
Bản gốc tiếng AnhRFQ tiếng Việt
Gửi ảnh mẫu, dung sai, tốc độ, trường nhìn và điều kiện lắp đặt để trao đổi về linh kiện phù hợp và các bước cần kiểm chứng.
Gửi yêu cầu kỹ thuậtFAQ
Sử dụng nó khi các bộ phận nhỏ, lỏng lẻo, thường xuyên thay đổi hoặc khó định hướng bằng khay nạp cố định và khi rô-bốt được điều khiển bằng thị giác có thể gắp từ khay trải.
Các nguyên nhân phổ biến là các bộ phận bị dính, các bộ phận lồng nhau, vật liệu khay kém, ánh sáng không ổn định, định vị bộ phận yếu, độ hở của bộ kẹp và ước tính thời gian takt mà bỏ qua độ rung và gắp không thành công.
Gửi kích thước bộ phận, trọng lượng, vật liệu, hình ảnh hoặc video về các bộ phận rời, thời gian chu kỳ mục tiêu, danh sách SKU, mô hình robot, khái niệm kẹp gắp, không gian khay và vấn đề tải hiện tại.
Các ví dụ lựa chọn do nội bộ biên soạn minh họa cấu hình linh kiện và tiêu chí nghiệm thu đề xuất. Đây không phải dự án khách hàng, kết quả giao hàng đã đo hay lời giới thiệu của khách hàng. Hình ảnh dùng để minh họa.