
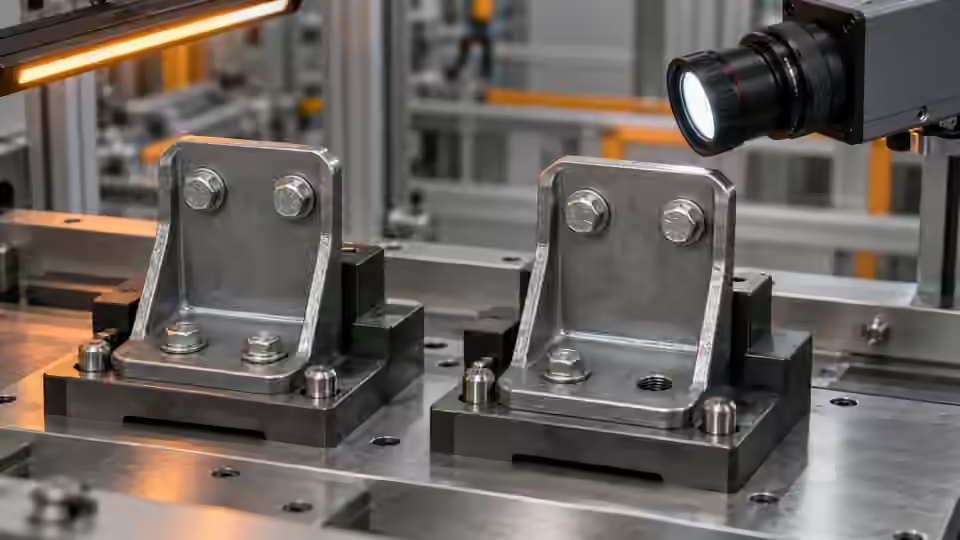
Nhiệm vụ kiểm tra
Mẫu cố ý thiếu nhưng đạt phải được điều tra trước khi chỉnh cho tiện. Tìm vùng nào thỏa quy tắc rồi đi ngược từ diện tích và tâm về ảnh gốc. Giữ đối chứng bị che riêng: quy tắc có thể loại đúng thiếu rõ nhưng vẫn đoán qua vật che.
Điều kiện ban đầu và mẫu đối chứng
Định nghĩa hiện diện là đặc trưng nhìn thấy ở vị trí quy định, không phải bất kỳ vật tối nào trong ảnh. Chuẩn bị mẫu lắp đúng, mẫu cố ý thiếu và mẫu che khuất, kèm đáp án do người ghi. Lưu điều kiện đồ gá và biến thiên phôi được phép. Cơ sở trạm cố định phân biệt thành phần tách rời bằng tương phản; không phải nhận dạng ngữ nghĩa tổng quát và không được suy đoán linh kiện bị che.
Chọn cấu hình camera
Camera vùng ảnh đơn sắc là điểm bắt đầu phù hợp cho đặc trưng cố định có tương phản. Xem xét màn trập toàn cục nếu còn chuyển động lúc phơi sáng; camera thông minh cần xác minh xử lý và I/O. Chọn camera màu khi màu tham gia quyết định. Nếu chiều sâu hoặc che khuất quyết định hiện diện, ảnh phẳng không đủ để kết luận.
Thực hiện phép thử có kiểm soát
Đóng băng bản sao quy trình lỗi và giữ ảnh lỗi gốc trước khi thử sửa. Tái hiện bằng dữ liệu đã lưu, rồi xác định triệu chứng đi theo phôi, chiếu sáng, thu ảnh hay trạng thái phần mềm. Đổi đáp án cuối chưa đủ: bằng chứng trung gian liên quan phải cải thiện theo nguyên nhân vật lý dự kiến. Không xóa lỗi đầu tiên sau lần chạy lại thành công.
- Chạy lại khung đạt nhầm gốc không chỉnh sửa.
- Chồng vùng hợp lệ lên toàn ảnh nguồn.
- Bỏ đóng góp đồ gá nghi ngờ trong lần chụp mới có kiểm soát.
- So mặt nạ rồi chạy lại mọi đối chứng có và thiếu.
Luồng xử lý
Chạy lại lỗi gốc, đổi một nguyên nhân và xem mặt nạ liên quan trước quyết định cuối.
- Lỗi gốc
- Một thay đổi
- Thử lại đối chứng
- Rủi ro còn lại
Ghi lại bằng chứng
Ghi vùng gây đạt, vị trí và một điều kiện đổi. Giữ đáp án cũ và tham số gốc. Nếu không tái hiện được bằng ảnh lưu, ghi trạng thái thu ảnh trực tiếp thay vì tuyên bố sửa ngưỡng đã giải quyết.
Lập sổ nguyên nhân khung đạt nhầm: gọi tên đặc trưng cần, vùng được nhận và vị trí toàn ảnh. Nếu khác vật, sửa vị trí trước coi lỗi ngưỡng. Nếu cùng nơi, xem pixel để biết bóng, bẩn hay che tạo tiền cảnh. Giữ lớp gốc, chú thích bản sao. Trước sửa, dự kiến quan sát trung gian sẽ đổi: đổi đèn đồ gá phải đổi đóng góp đồ gá, sửa tọa độ phải đổi chỗ kiểm. Đáp án đúng nhưng đổi trung gian sai không chứng minh nguyên nhân.
| Đối chứng | Quan sát cần ghi | Ranh giới quyết định |
|---|---|---|
| P: có đặc trưng | Đặc trưng thấy trong vùng quy định | Hiện diện cần bằng chứng hợp lệ |
| A: thiếu đặc trưng | Vùng nhìn thấy; thiếu đặc trưng cần có | Thiếu là lỗi hợp lệ |
| O: đặc trưng bị che | Không quan sát được đặc trưng | Xem xét; không suy đoán hiện diện |
Chẩn đoán trường hợp lỗi
Bụi, vít hoặc bóng có thể chiếm vùng đặc trưng. Sai tọa độ cắt có thể kiểm tra vị trí khác. Nếu mặt nạ tệp ổn định mà kết quả trực tiếp đổi, kiểm tra ảnh mới và liên kết kích hoạt trước khi nới dung sai.
Tách nguyên nhân lỗi
So sai vùng, tiền cảnh đồ gá và thiếu ảnh; mỗi nguyên nhân cần cách sửa khác nhau.
- Sai vùng
- Dấu đồ gá
- Ảnh cũ
- Bị che
Xác minh độc lập
Mỗi lần chỉ đổi một nguyên nhân nghi ngờ và chạy lại mọi đối chứng từng lỗi. Ghi định danh ảnh, khác biệt tham số, vùng và môi trường chạy. Nếu kết quả thay đổi nhưng quan sát trung gian dự kiến không đổi, kiểm tra thời điểm hoặc nguồn gốc dữ liệu. Giữ ảnh chưa kết luận thành trường hợp cần xem xét; không loại bỏ để làm phép so sánh đẹp hơn.
Cách sửa phải loại đúng bằng chứng cạnh tranh mà không bỏ đặc trưng hợp lệ. Xác minh có, thiếu và bị che; che khuất chưa giải quyết không được âm thầm thành đạt.
Dùng đối chứng để có thể bác giải thích. Sau bỏ vật nhiễu hoặc đổi đèn, chụp có và thiếu cùng vị trí. Mẫu thiếu phải mất vùng sai, mẫu có giữ đặc trưng. Nếu an toàn, đưa nhiễu lại trong phát triển và ghi lỗi có trở lại không. Không trở lại thì xét thay đổi khác, không tuyên bố giả thuyết đầu đúng. Che chưa giải giữ ngoài kết luận thiếu hợp lệ. Người độc lập nhận ảnh trước/sau, lớp phủ, một khác biệt và lỗi còn. Chạy lại đối chứng và xác nhận ảnh đúng phôi; chẩn đoán tệp đúng có thể cùng tồn tại lỗi thu trực tiếp.
Tiếp tục bàn giao kỹ thuật
Gửi lỗi gốc, kết quả sửa, khác biệt tham số và trường hợp ranh giới còn lại cho Deyi Vision. Chỉ xác minh trên lắp đặt trực tiếp sau khi đã tách được lỗi bằng ảnh lưu. Cải thiện trên một tệp không chứng minh độ tin cậy camera thực, hiệu chuẩn robot hay nghiệm thu sản xuất.
Lưu ảnh gốc cùng bản ghi kết quả tương ứng.
Nguồn và tài liệu kỹ thuật
Các tài liệu giải thích phương pháp và giới hạn được dùng trong hướng dẫn. Phép kiểm tra minh họa chỉ để tham khảo; nghiệm thu sản xuất cần bằng chứng từ mẫu thực tế của bạn.
- Visual inspection system design checklistDeyi VisionĐã kiểm tra
- Morphological transformationsOpenCVĐã kiểm tra
Tài liệu về linh kiện và lựa chọn
- thiết bị kiểm tra ngoại quan
- camera công nghiệp machine vision
- Cách tính độ phân giải camera để kiểm tra
- Kiểm tra chân connector PCB
- Thị giác máy là gì?
- hệ thống machine vision
- Các thành phần hệ thống thị giác máy
- Hệ thống thị giác máy hoạt động như thế nào?
- máy đọc mã vạch công nghiệp
- Thiết lập camera đếm linh kiện tách rời
- Đèn và ranh giới vùng ảnh khi đếm linh kiện
- Chẩn đoán đếm sai: phôi gộp hoặc tách vùng
- Nghiệm thu định vị và bàn giao chuyển động
- Quy trình AI kiểm tra vị trí pixel của phôi
- Thiết lập camera và tọa độ định vị phôi
- Ổn định đèn và vùng ảnh cho định vị phôi
- Tìm nguyên nhân lệch gắp trong định vị phôi
- Nghiệm thu hiện diện và tích hợp dây chuyền
- Quy trình AI hỗ trợ kiểm tra hiện diện
- Thiết lập camera kiểm tra hiện diện linh kiện
- Kiểm tra hiện diện: chọn đèn và vùng ảnh

