
Route tiếng Việt
Camera thông minh giúp đơn giản hóa một trạm kiểm tra. Hệ thống dựa trên PC phù hợp hơn khi logic kiểm tra, xử lý dữ liệu hoặc số camera vượt quá một tác vụ đạt/không đạt giới hạn.
So sánh
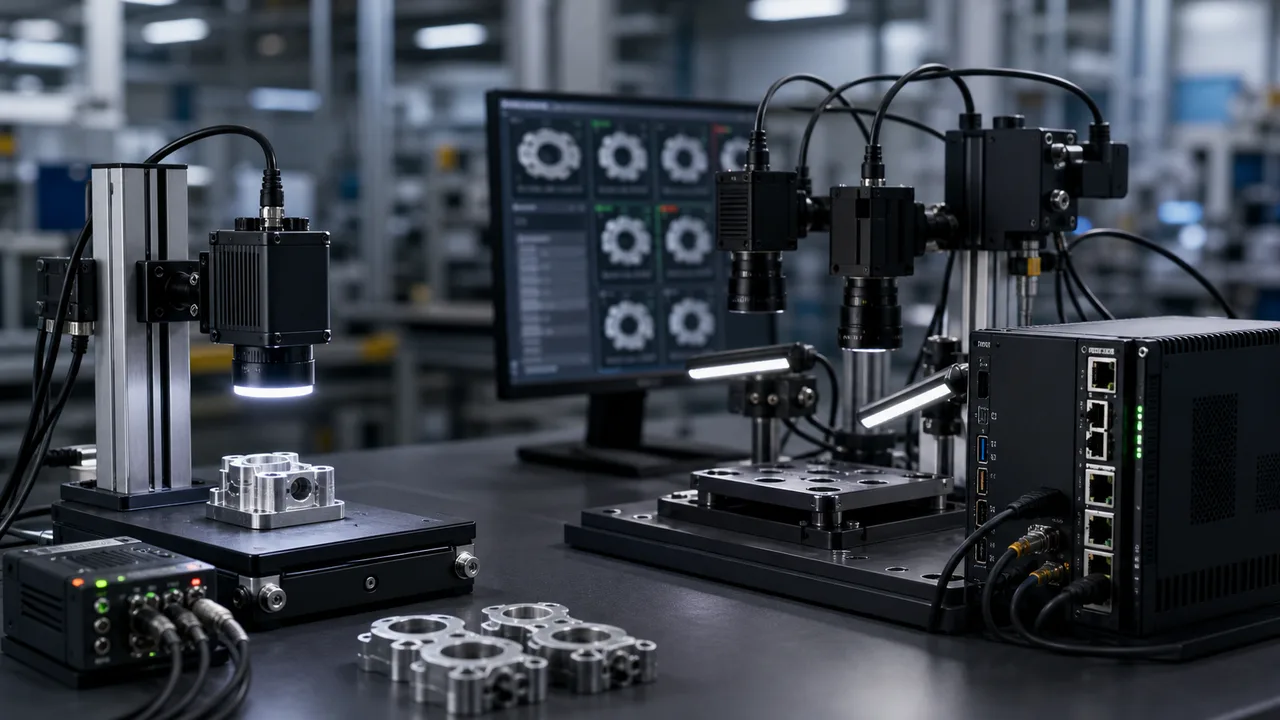
So sánh máy ảnh thông minh và hệ thống thị giác máy dựa trên PC theo độ phức tạp khi kiểm tra, I/O, logic nhiều camera, rủi ro xử lý dữ liệu, bảo trì và mở rộng.
Trả lời nhanh
Dùng camera thông minh khi kiểm tra được giới hạn trong một trạm, logic đạt/không đạt đơn giản, I/O ít và cần bảo trì nhanh. Dùng hệ thống thị giác dựa trên PC khi dự án cần nhiều camera, thuật toán xử lý nặng hơn, lưu ảnh, trao đổi dữ liệu với cơ sở dữ liệu/MES hoặc khả năng mở rộng linh hoạt về sau.
Bài viết được dịch với sự hỗ trợ của máy và chưa được con người biên tập ngôn ngữ. Cần xác nhận điều kiện kỹ thuật bằng mẫu thực tế và tài liệu nguồn. Bản gốc tiếng Anh
Camera thông minh giúp đơn giản hóa một trạm kiểm tra. Hệ thống dựa trên PC phù hợp hơn khi logic kiểm tra, xử lý dữ liệu hoặc số camera vượt quá một tác vụ đạt/không đạt giới hạn.
Các hệ thống dựa trên PC phù hợp với các dự án phức tạp hoặc nhiều camera.
Việc bảo trì, xuất dữ liệu và mở rộng trong tương lai sẽ định hướng cho kiến trúc.
Một máy ảnh thông minh có thể kết hợp chụp ảnh, xử lý và I/O trong một thiết bị nhỏ gọn. Nó thường là một con đường tốt cho sự hiện diện, lỗi đơn giản, hỗ trợ mã, căn chỉnh hoặc kiểm tra đạt/không đạt với logic hạn chế.
Khi cần nhiều camera, xử lý ảnh nặng, UI tùy chỉnh, lưu ảnh, tích hợp cơ sở dữ liệu hoặc đổi bộ tham số kiểm tra, phương án PC/bộ điều khiển thường có dự phòng xử lý và mở rộng lớn hơn.
Một số người mua chỉ cần đầu ra OK/NG. Những người khác cần bắt tay PLC, kiểm soát công thức, nhật ký truy xuất nguồn gốc, hình ảnh từ chối và hỗ trợ từ xa. Những yêu cầu này có thể chuyển dự án từ máy ảnh thông minh sang kiến trúc dựa trên PC.
Nếu tín hiệu hình ảnh không ổn định, cả camera thông minh và các tuyến dựa trên PC sẽ gặp khó khăn. Ánh sáng, ống kính, đồ gá giữ sản phẩm và sự biến đổi của mẫu phải được xem xét trước khi kiến trúc được hoàn thiện.
| Tiêu chí | Đánh giá thực tế | Thông tin cần cho yêu cầu báo giá |
|---|---|---|
| Máy ảnh thông minh | Dùng cho trạm đơn nhỏ gọn với phạm vi logic kiểm tra giới hạn và I/O đơn giản. | Gửi loại nhiệm vụ, nhu cầu đầu ra và không gian trạm. |
| Tầm nhìn dựa trên PC | Sử dụng cho nhiều camera, xử lý nặng hơn, giao diện người dùng tùy chỉnh, lưu trữ hình ảnh hoặc tích hợp cơ sở dữ liệu. | Gửi số lượng camera, yêu cầu dữ liệu và kế hoạch mở rộng. |
| Bảo trì | Máy ảnh thông minh đơn giản hóa việc đếm phần cứng; Hệ thống PC tập trung chẩn đoán nâng cao. | Xác nhận ai chịu trách nhiệm duy trì bộ tham số kiểm tra và cài đặt thiết bị. |
| Mở rộng trong tương lai | Kiến trúc dựa trên PC sẽ an toàn hơn nếu số lượng camera hoặc độ phức tạp của thuật toán có thể tăng lên. | Chia sẻ kế hoạch SKU và các thay đổi của trạm trước khi báo giá bán hàng. |
Ví dụ tính toán và giới hạn kiểm chứng
Đây là ví dụ tính toán, không phải kết quả đo hiệu năng hay cấu hình hệ thống được báo giá: giả sử có bốn camera, mỗi camera liên tục tạo ảnh đơn sắc 2,000 × 1,500 pixel ở 10 frames/s. Giữ lại mọi khung hình không nén trong một giờ. Dùng đơn vị thập phân: 1 MB = 1,000,000 bytes; 1 GB = 1,000,000,000 bytes; 8 bits = 1 byte.
| Đầu vào hoặc kết quả | Tính toán | Ý nghĩa kiến trúc |
|---|---|---|
| Dung lượng một khung hình Mono8 | 2,000 × 1,500 × 1 = 3,000,000 bytes (3 MB) | Một byte cho mỗi pixel; không bao gồm tiêu đề hình ảnh hoặc phần đệm hàng. |
| Tải trọng hình ảnh bốn camera | 4 × 3 MB × 10 frames/s = 120 MB/s = 0.96 Gbit/s | Đây chỉ là dữ liệu ảnh hữu ích. Đường truyền chung danh nghĩa 1 Gbit/s không đủ dự phòng thực tế khi tính thêm dữ liệu giao thức và lưu lượng tăng đột biến. |
| Duy trì một giờ | 120 MB/s × 3,600 s = 432 GB | Dự trù thêm dung lượng đĩa và kiểm chứng thông lượng ghi liên tục bằng đo thực tế, có tính siêu dữ liệu, phần phụ trội của hệ thống tệp và dự phòng vận hành. |
| Thay thế đóng gói 12-bit | 4 × 2,000 × 1,500 × (12/8) × 10 = 180 MB/s; 648 GB/hour | Chỉ áp dụng khi các pixel được truyền và lưu trữ được đóng gói chặt chẽ ở các bit 12. |
| Giá trị lấy mẫu 12-bit trong từ dữ liệu 16-bit | 4 × 2,000 × 1,500 × 2 × 10 = 240 MB/s; 864 GB/hour | Cảm biến 12-bit không có nghĩa tệp hoặc cấu trúc dữ liệu truyền cũng dùng đúng 12-bit mỗi điểm ảnh. Kiểm tra định dạng điểm ảnh thực tế. |
| Giữ lại 1% của khung Mono8 | 432 GB × 0.01 = 4.32 GB/hour dữ liệu ảnh hữu ích được giữ lại | Ước tính có điều kiện ở mức duy trì chính xác 1%. Việc thu thập và xử lý vẫn xử lý mọi khung hình trước khi lựa chọn. |
Tài liệu hãng về định dạng điểm ảnh ghép bit chặt và định dạng có phần đệm, không phải nén/giải nén ảnh. Ví dụ trên dùng giả định công bố, không phải cấu hình camera đã đo.
Chọn camera quét vùng theo trường nhìn, chuyển động, màn trập và định dạng điểm ảnh cần dùng.
Đặc tả trạm kiểm tra bằng tiêu chí nghiệm thu, thông tin ảnh cần có và luồng từ trigger đến bàn giao kết quả.
Trước hết xác định mẫu tốt, lỗi, giáp ranh và hậu quả của quyết định sai.
So sánh phương án KEYENCE theo toàn bộ công việc gồm công cụ, giao diện vận hành và bàn giao kết quả PLC.
Khi so sánh Cognex, tách chương trình In-Sight gắn với thiết bị khỏi thu ảnh VisionPro trên máy chủ.
So sánh hệ Omron như tổ hợp camera, bộ điều khiển, chương trình kiểm tra và giao tiếp PLC.
Khi so sánh SICK, phân biệt cảm biến kiểm tra với đầu đọc mã và vai trò trong dây chuyền hiện có.
So sánh camera Baumer theo cảm biến, màn trập, định dạng điểm ảnh và trigger của model cụ thể.
Compare Banner-style vision sensors with smart cameras, lighting and compact pass/fail inspection routes.
Bản gốc tiếng AnhKhi so sánh Balluff, ghi đầy đủ mã đặt hàng cùng cấu hình quang học, chiếu sáng và vai trò giao tiếp.
RFQ tiếng Việt
Gửi ảnh mẫu, dung sai, tốc độ, trường nhìn và điều kiện lắp đặt để trao đổi về linh kiện phù hợp và các bước cần kiểm chứng.
Gửi yêu cầu kỹ thuậtFAQ
Dùng camera thông minh khi kiểm tra được giới hạn trong một trạm, logic đạt/không đạt đơn giản, I/O ít và không cần xử lý nhiều camera hoặc cơ sở dữ liệu phức tạp.
Hệ thống dựa trên PC tốt hơn cho nhiều camera, thuật toán nặng hơn, giao diện người dùng tùy chỉnh, lưu trữ hình ảnh, tích hợp truy xuất nguồn gốc và mở rộng công thức trong tương lai.
Gửi mục tiêu kiểm tra, số lượng camera, nhu cầu I/O, nhu cầu lưu trữ hình ảnh, yêu cầu cơ sở dữ liệu/MES, không gian trạm, hình ảnh mẫu và kế hoạch mở rộng trong tương lai.