
한국어 선정 경로
양품/불량 샘플 이미지 준비
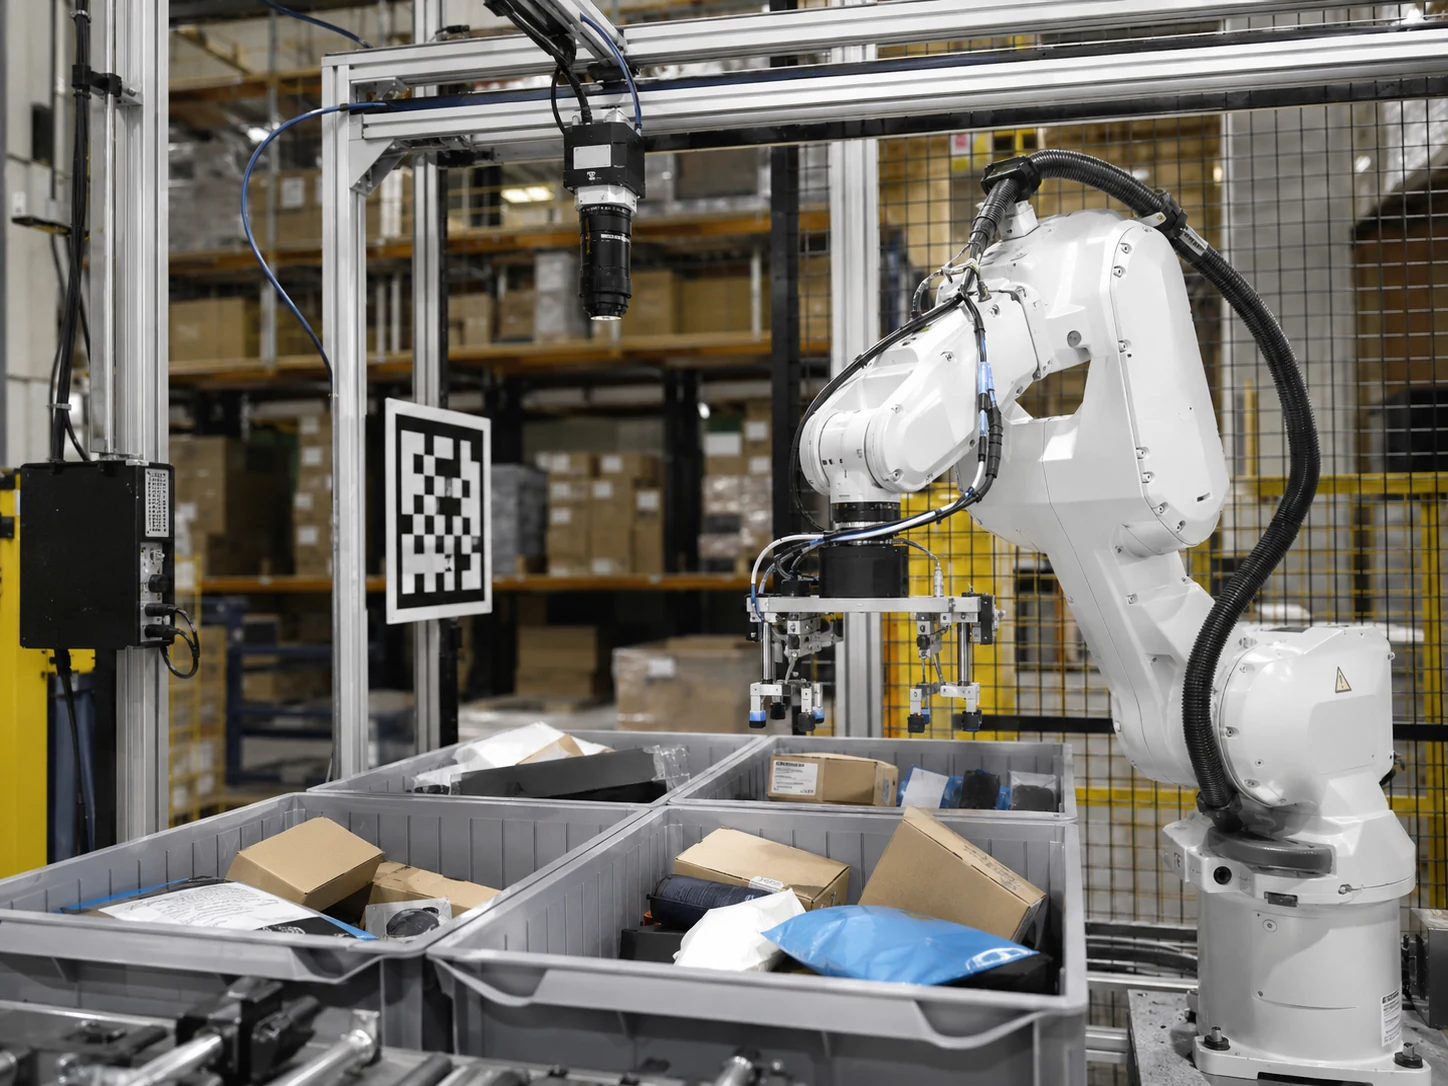
로봇 비전 가이드
로봇 가이던스는 영상 위치를 올바른 로봇 및 작업물 좌표계로 변환합니다. 핸드아이 보정, 자세 변화, 파지점과 촬영·동작의 시간 대응을 확인하세요; 윤곽 검출만으로 파지 정밀도나 안전한 동작을 입증할 수 없습니다.
양품/불량 샘플 이미지 준비
FOV, 작업 거리, 허용 오차, 라인 속도 확인
조명, 렌즈, 트리거, 인터페이스 동시 검토
Deyi Vision은 검사 목표, 표면 상태, 동작, 광학, 조명, 트리거, 통합 제약을 함께 검토한 뒤 컴포넌트 경로를 제안합니다.
반복 교정이 잘못된TCP나 픽업 평면을 가릴 수 있습니다. 영상 위치, 좌표 변환과 그리퍼 기구를 나누며 실제 이동은 승인된 시운전 절차로 수행합니다.좌표계, TCP와 부품 높이로 픽업 편차 분리하기
선정 흐름
검사 목표, 제약, 컴포넌트 경로, 샘플 검증을 순서대로 확인합니다.
판단 매트릭스
로봇 비전 가이드
(English)
양품/불량 샘플 이미지 준비 / FOV, 작업 거리, 허용 오차, 라인 속도 확인
관련 제품
관련 적용 분야
관련 가이드
사양 값은 원본의 영어 표기를 유지합니다. English
| 모델 | 사양 항목 | 값 | 사양 출처 |
|---|---|---|---|
| DY-GE307GM | 해상도 / 프레임 속도 | 2048 x 1536 MAX @37FPS | 참조 모델: MV-GE307GM 공급사: MindVision 사양 출처 · 데이터시트 |
| DY-GE307GM | 유효 화소 수 | 3MP | 참조 모델: MV-GE307GM 공급사: MindVision 사양 출처 · 데이터시트 |
| DY-GE307GM | 픽셀 크기 | 3.4 x 3.4um | 참조 모델: MV-GE307GM 공급사: MindVision 사양 출처 · 데이터시트 |
| DY-GE307GM | 출력 형식 | Mono 8/12bit | 참조 모델: MV-GE307GM 공급사: MindVision 사양 출처 · 데이터시트 |
| DY-GL8020 | 기준 거리 | 20mm | 참조 모델: GL-8020 공급사: Phoskey 사양 출처 · 데이터시트 |
| DY-GL8020 | Z 측정 범위 | +/-2.3mm, F.S.=4.6mm | 참조 모델: GL-8020 공급사: Phoskey 사양 출처 · 데이터시트 |
| DY-GL8020 | 근거리 X 측정 폭 | 9.6mm | 참조 모델: GL-8020 공급사: Phoskey 사양 출처 · 데이터시트 |
| DY-GL8020 | 시리즈 | GL-8000 laser profile route | 참조 모델: GL-8020 공급사: Phoskey 사양 출처 · 데이터시트 |
| DY-FA0401C | 초점 거리 | 4mm | 참조 모델: FA0401C 공급사: CHIOPT 사양 출처 · 데이터시트 |
| DY-FA0401C | 센서 크기 | 1/1.8 inch | 참조 모델: FA0401C 공급사: CHIOPT 사양 출처 · 데이터시트 |
| DY-FA0401C | F값(F.NO) | 2.0-C | 참조 모델: FA0401C 공급사: CHIOPT 사양 출처 · 데이터시트 |
| DY-FA0401C | TV 왜곡 | <0.5% | 참조 모델: FA0401C 공급사: CHIOPT 사양 출처 · 데이터시트 |
FAQ
부품, 결함 목표, 허용 오차, FOV, 작업 거리, 속도, 인터페이스, 기존 모델을 확인해야 합니다.
사진, 영상, 양품/불량 샘플, 현재 장비, 설치 제약과 합격 기준이 있으면 선정이 더 정확합니다.
사내에서 작성한 선정 예시는 부품 구성과 제안된 인수 기준을 설명합니다. 실제 고객 프로젝트, 측정된 납품 성과 또는 고객 추천이 아닙니다. 이미지는 설명용입니다.