
유연한 피더는 먼저 부품 동작에 따라 선택됩니다.
작은 부품은 겹쳐지거나, 달라붙거나, 굴리거나, 뒤집히거나, 중첩될 수 있으므로 트레이 크기나 피더 모델 전에 부품 동작과 로봇 픽업 허용 오차를 검토해야 합니다.
선택 가이드
트레이 크기만 고려하는 대신 부품 동작, 트레이 표면, 비전 픽업, 로봇 핸드오프 및 택트 타임 위험을 기준으로 유연한 피더를 선택하십시오.
핵심 답변
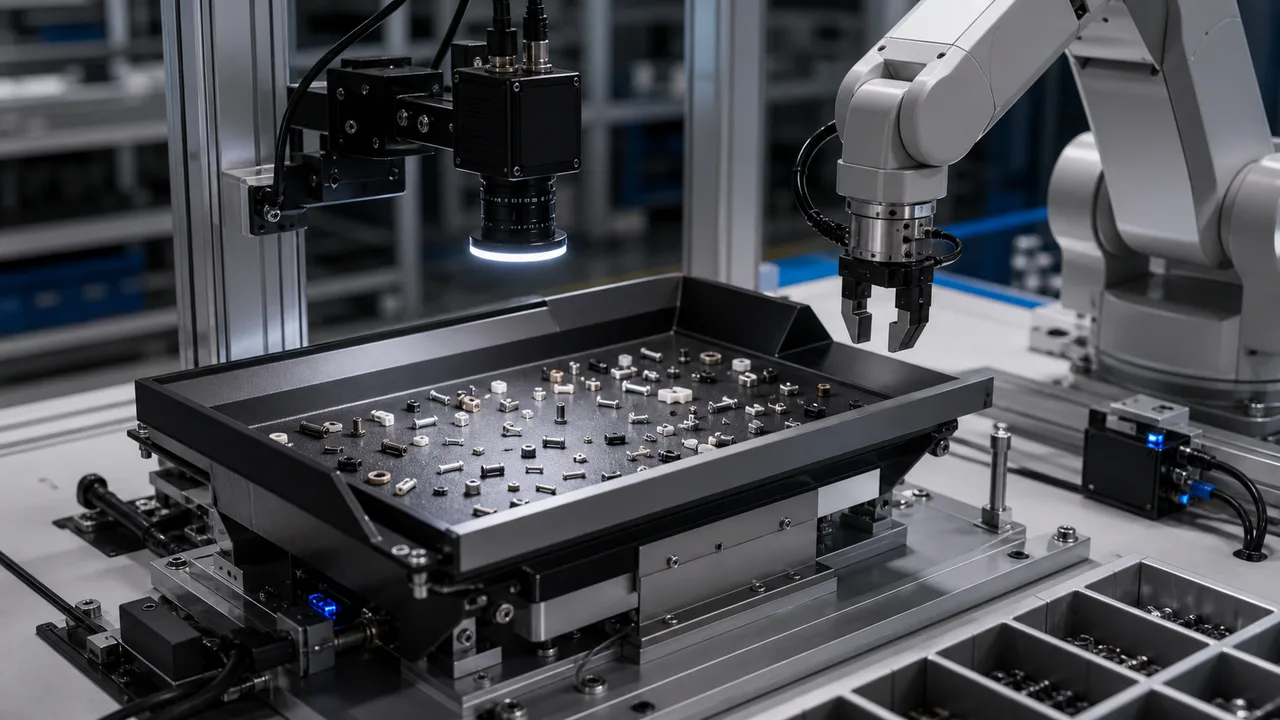
유연한 피더 선정은 부품 거동, 픽업 면, 트레이 면적, 사이클 시간, 로봇 공차라는 다섯 조건에서 시작합니다. DEYI F 구성은 71 x 111 mm에서 341 x 448 mm까지의 트레이와 0.1-100 mm 부품을 포함합니다.
이 글은 기계 보조 번역이며 사람의 언어 검토를 거치지 않았습니다. 기술 조건은 실제 샘플과 출처 자료를 통해 확인해야 합니다. 영어 원문
작은 부품은 겹쳐지거나, 달라붙거나, 굴리거나, 뒤집히거나, 중첩될 수 있으므로 트레이 크기나 피더 모델 전에 부품 동작과 로봇 픽업 허용 오차를 검토해야 합니다.
사진에서 단순해 보이는 부품은 진동이 시작될 때 걸리거나 방향이 잘못되거나 픽업 표면을 숨기거나 로봇이 안정적인 비전 타겟 없이 남겨질 수 있습니다.
부품 크기, 무게, 재료, 사진 또는 비디오, 목표 사이클 시간, 트레이 깊이, 로봇 모델, 픽업 방법, 통신 경로 및 현재 피더 문제를 제공합니다.
실제 벌크 부품으로 피더를 운전하고 진동으로 충분한 부품을 분리하는지, 카메라가 안정적인 픽업 지점을 찾는지, 로봇이 택트 내 반복 픽업하는지를 확인하십시오.
진동이 시작되면 작은 부품이 겹치거나, 달라붙거나, 굴리거나, 뒤집히거나 중첩될 수 있습니다. POM, ESD POM, 테프론, 접착 방지, 롤 방지, 평면 바닥, 그리드 및 프로파일 트레이 선택은 공칭 치수뿐만 아니라 실제 부품 동작을 따라야 합니다.
F 선택 에디션은 71 x 111 mm 및 0.1-2 mm 부품의 MZ-F90에서 341 x 448 mm 및 40-100 mm 부품의 MZ-F500까지 실행됩니다. 주기 시간 클래스의 범위는 작업당 100-250ms부터 200-500ms까지입니다.
FL 경제형 모델은 안정적인 애플리케이션을 위해 무게와 패키지 비용을 줄이는 반면, FS 전체 보기 모델은 공간이 제한된 기계에서 픽업 시야를 향상시킵니다. 단순하고 저렴한 버전이 아닌 다른 경로로 취급하십시오.
DTA 구성은 4축 동작, +/-0.15 mm 반복정밀도, AC220V / 1.2 kW 전원, NPN I/O, USB-3 / HDMI-1 및 표준 저장 호퍼 조합을 추가합니다. 피더 단품이 아니라 도입 가능한 작업 셀이 필요한 경우 사용합니다.
| 비교 항목 | 실무 판단 | 견적 요청에 필요한 정보 |
|---|---|---|
| F 셀렉션 에디션 | 부품 크기가 0.1mm에서 100mm까지인 경우 F90에서 F500까지의 주 래더로 사용됩니다. | 부품 크기, 무게, 사진, 트레이 깊이 및 주기 목표를 보냅니다. |
| FL 이코노미 시리즈 | 애플리케이션이 안정적이고 최대 구성 유연성보다 비용/무게가 더 중요한 경우에 사용하십시오. | 부품이 FL200, FL300 또는 FL500 트레이 범위에 맞는지 확인하십시오. |
| FS 전체보기 시리즈 | 제한된 기계 공간에서 로봇 픽업을 위해 더 큰 시야가 필요할 때 사용합니다. | 카메라 시야, 로봇 픽업 영역 및 트레이 부품 자동 비우기 필요 여부를 확인하십시오. |
| 트레이 재질 및 구조 | 접착, 롤링 및 위치 지정 동작을 기반으로 POM, ESD POM, Teflon, 평면 바닥, 그리드 또는 프로파일 트레이를 사용하십시오. | 모델을 잠그기 전에 실제 부품 비디오와 표면/재료 메모를 보냅니다. |
| DTA 워크스테이션 | 4축 모션, 보관함, 터치 패널, I/O 및 비전 제어를 하나의 셀로 전달해야 하는 경우 사용합니다. | 최대 공급 크기, 공급 범위, 택트 타임, 로봇/인터페이스 및 공간 제약을 보냅니다. |
FAQ
유연한 진동 피더는 트레이의 느슨한 부품을 펼치고 방향을 바꾸므로 비전 시스템과 로봇이 모든 SKU에 대해 고정된 보울 트랙 없이 해당 부품을 찾아서 선택할 수 있습니다.
F는 주요 선택 버전이고, FL는 안정적인 애플리케이션을 위한 경제적인 경로이며, FS는 더 큰 픽업 시야가 필요한 공간이 제한된 기계를 위한 전체 보기 경로입니다.
피더, 저장 호퍼, 카메라, 컨트롤러, 4축 동작, I/O 및 로봇 픽업을 도입 가능한 하나의 로딩 셀로 통합해야 할 때 DTA형을 선택하십시오.
부품 크기, 무게, 재료, 부품 사진 또는 비디오, 목표 사이클 시간, 트레이 깊이, 로봇 모델, 픽업 방법, 통신 경로 및 현재 피더 문제를 보내십시오.
사내에서 작성한 선정 예시는 부품 구성과 제안된 인수 기준을 설명합니다. 실제 고객 프로젝트, 측정된 납품 성과 또는 고객 추천이 아닙니다. 이미지는 설명용입니다.