
한국어 선정 경로
움직이는 생산 부품의 경우 글로벌 셔터, 노출 제어, 렌즈 맞춤 및 트리거 신뢰성은 일반적으로 헤드라인 메가픽셀보다 더 중요합니다.
선택 가이드
센서 크기, 셔터 유형, 해상도, 인터페이스, 프레임 속도 및 조명 제약 조건을 기준으로 머신 비전용 산업용 카메라를 선택하세요.
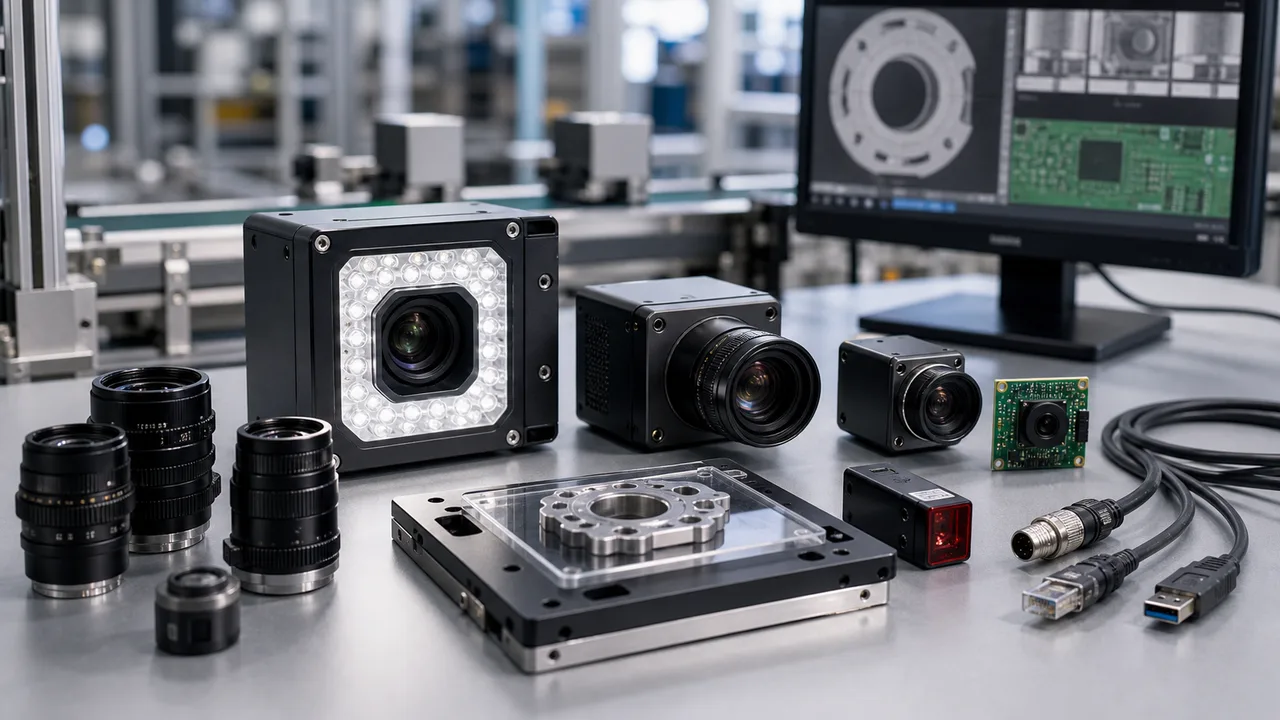
핵심 답변
머신 비전용 산업용 카메라는 검사 물리학(FOV, 최소 특징, 동작 속도, 셔터 유형, 센서 크기, 렌즈 경로, 인터페이스, 트리거 타이밍 및 조명)에서 선택해야 합니다. 카메라 해상도는 하나의 선택 변수일 뿐입니다.
이 글은 기계 보조 번역이며 사람의 언어 검토를 거치지 않았습니다. 기술 조건은 실제 샘플과 출처 자료를 통해 확인해야 합니다. 영어 원문
움직이는 생산 부품의 경우 글로벌 셔터, 노출 제어, 렌즈 맞춤 및 트리거 신뢰성은 일반적으로 헤드라인 메가픽셀보다 더 중요합니다.
해상도는 시야 및 가장 작은 특징과 일치해야 합니다.
인터페이스 선택은 대역폭, 케이블 길이 및 트리거 타이밍을 따라야 합니다.
글로벌 셔터는 일반적으로 모든 픽셀이 동시에 노출되기 때문에 움직이는 부품, 컨베이어 검사 및 로봇 안내에 더 안전합니다. 롤링 셔터는 정적 장면이나 느린 장면에 적합하지만 움직이는 가장자리를 왜곡할 수 있습니다.
12MP 카메라는 렌즈, 조명 또는 프레임 속도가 지원할 수 없는 경우 자동으로 5MP 카메라보다 우수하지 않습니다. 물체측 픽셀 크기를 계산하고 실제 샘플을 사용하여 필요한 최소 특징을 테스트합니다.
더 큰 센서는 필드 범위나 픽셀 크기를 향상시킬 수 있지만 허용할 수 없는 왜곡이나 비네팅 없이 센서를 덮는 렌즈가 필요합니다. 조명 균일성은 전체 필드를 포괄해야 합니다.
USB3는 케이블이 짧고 높은 대역폭이 필요한 시험대에, GigE는 긴 케이블과 분산 배치된 기계에 적합합니다. 라인 스캔과 다중 카메라 시스템은 모델 확정 전에 대역폭, 트리거와 호스트 컴퓨터를 계획해야 합니다.
| 비교 항목 | 실무 판단 | 견적 요청에 필요한 정보 |
|---|---|---|
| 글로벌 셔터 | 왜곡이 허용되지 않는 움직이는 부품, 컨베이어, 로봇 안내 및 측정에 사용됩니다. | 부품 속도, 노출 대상 및 트리거 방법을 보냅니다. |
| 해상도 | FOV를 가장 작은 특징 또는 공차 여유로 나눈 값으로 선택합니다. | 광학 장치가 사용할 수 없는 픽셀에 대한 초과 지불을 방지합니다. |
| 센서 크기 | 센서 형식을 렌즈 적용 범위, FOV 및 작동 거리에 맞추세요. | 모서리가 어두워지는 현상, 왜곡 또는 렌즈 불일치를 방지합니다. |
| 인터페이스 | 대역폭, 케이블 길이 및 호스트 레이아웃에 따라 GigE, USB3 또는 기타 경로를 선택합니다. | 실제 기계의 시운전 위험을 줄입니다. |
| 노출 및 조명 | 짧은 노출에는 충분한 광량과 정확한 각도가 필요합니다. | 모션 블러가 카메라 제한으로 잘못 진단되는 것을 방지합니다. |
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
영어 원문Use Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
영어 원문Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
영어 원문Map IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
영어 원문FAQ
최고의 카메라는 FOV, 특징 크기, 속도, 셔터 유형, 인터페이스, 렌즈 및 조명 제약 조건에 맞는 카메라입니다. 보편적인 최고의 모델은 없습니다.
움직이는 부품이나 측정 작업에는 글로벌 셔터를 선택하세요. 롤링 셔터는 왜곡이 문제가 되지 않는 정적 장면에 작동할 수 있습니다.
FOV, 작동 거리, 최소 특징, 공차, 부품 속도, 트리거 방법, 현재 샘플 이미지, 인터페이스 기본 설정 및 조명 조건을 전송합니다.
사내에서 작성한 선정 예시는 부품 구성과 제안된 인수 기준을 설명합니다. 실제 고객 프로젝트, 측정된 납품 성과 또는 고객 추천이 아닙니다. 이미지는 설명용입니다.