
한국어 선정 경로
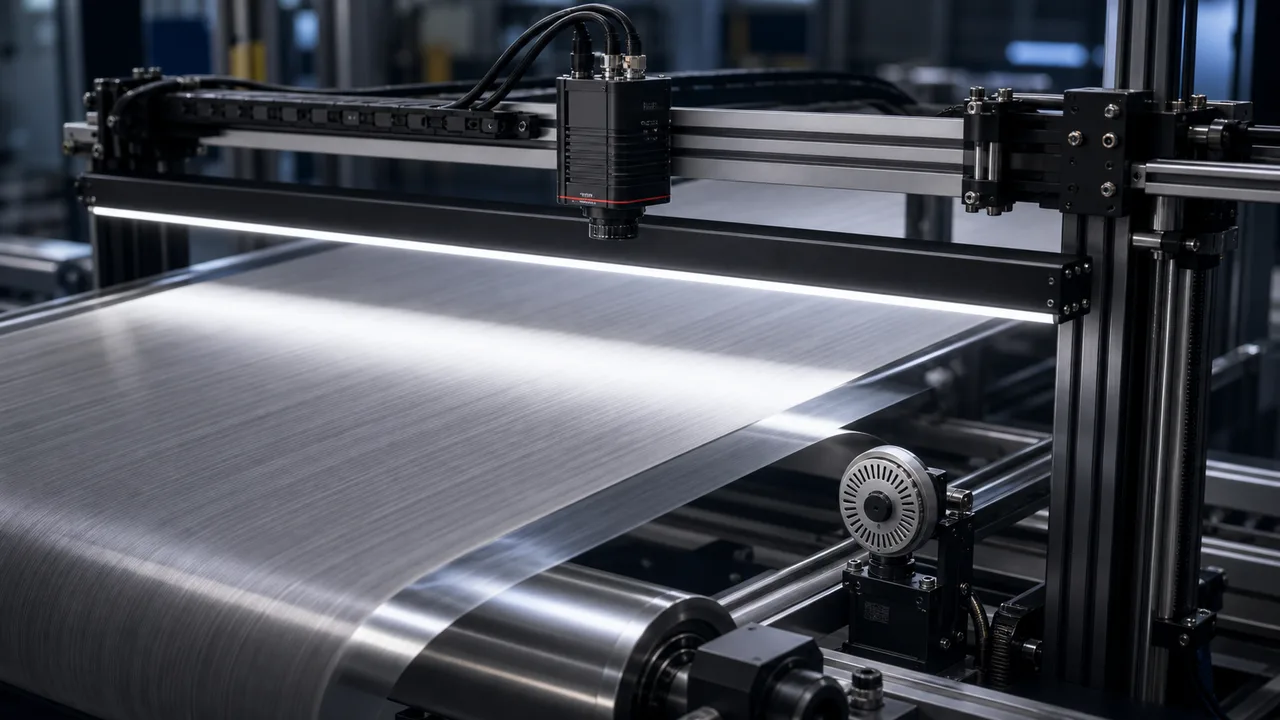
연속 필름의 경우 라인 스캔은 이미징 시스템입니다. 카메라, 라인 모양 조명, 렌즈, 인코더 및 결함 로직은 연속 스트립 재료 속도와 결함 크기를 함께 설계해야 합니다.
응용 가이드
소재 폭, 라인 스캔 구성, 라인 조명 균일성, 엔코더 타이밍, 최소 결함과 양품 오배출 관리를 기준으로 필름 검사를 계획합니다.
핵심 답변
롤투롤 필름 검사 구성은 유효 소재 폭, 결함 대비와 최대 이송 속도에서 산정합니다. 폭 방향 픽셀 간격과 취득 행당 이송 거리를 따로 계산한 뒤 노출, 엔코더 타이밍, 조명과 연속 데이터 취득을 확인합니다. 라인 스캔은 연속 이동 필름에 적합하며 간헐 이송 중 정지하는 작은 시야나 고정된 작은 시야에는 영역 카메라가 더 간단할 수 있습니다. 공칭 픽셀 간격만으로 결함 검출을 보장하지는 않습니다.
이 글은 기계 보조 번역이며 사람의 언어 검토를 거치지 않았습니다. 기술 조건은 실제 샘플과 출처 자료를 통해 확인해야 합니다. 영어 원문
연속 필름의 경우 라인 스캔은 이미징 시스템입니다. 카메라, 라인 모양 조명, 렌즈, 인코더 및 결함 로직은 연속 스트립 재료 속도와 결함 크기를 함께 설계해야 합니다.
가장자리에서 중앙까지의 조명 균일성은 허위 결함을 제어합니다.
인코더 동기화는 결함 형태와 측정 규모를 보호합니다.
연속 이송이 이미지의 두 번째 축을 만들고 렌즈가 유효 소재 폭을 덮을 때 라인 스캔을 사용합니다. 간헐 이송 후 정지해 촬영하거나 고정된 시야가 이미지·시간 요건을 만족하면 영역 카메라를 사용할 수 있습니다. 소재 높이, 흔들림이나 광량 부족이 반복 가능한 영상을 방해한다면 검출기 선택이나 카메라 견적 전에 그 물리적 한계를 해결해야 합니다.
실제 필름과 결함 유형에 대한 반사 및 투과 조명을 비교합니다. 스크래치, 함유물 및 코팅 변형에는 다른 대비가 필요합니다. 조명 배열을 비교하면서 노출, 형상 및 처리를 고정하십시오. 양쪽 가장자리와 중앙에 눈부심, 잘림 및 낮은 신호가 있는지 확인하십시오. 더 긴 조명이나 플랫 필드 보정은 이미지화되지 않은 세부 사항을 복구할 수 없습니다.
롤러 속도가 변할 때 엔코더 펄스당 소재 이동량과 각 취득 행의 대응, 미끄러짐, 방향과 가속도 한계를 확인합니다. 고정 타이머는 속도 변화 시 이미지를 늘이거나 압축할 수 있습니다. 누락 행을 기록하고 실제 트리거 입력과 수신 데이터 경로를 시험합니다. 엔코더 연결만으로 형상이나 불량품 배출 타이밍이 올바르다고 입증되지는 않습니다.
튜닝 전에 정상, 결함 및 오검출 유발 샘플에 정답을 표시하고 세트를 고정하며 별도의 평가 세트를 확보하십시오. 시험 전에 결함 누락 및 양품 오배출 한도, 최소 결함 종류, 속도와 높이 범위, 샘플 수 및 후단 출력 타이밍을 합의하십시오. 관측 건수와 검사 총수를 함께 보고하십시오. 카메라 사양서나 설명용 이미지는 검출률 실측 결과가 아닙니다.
지정된 워밍업 후 선택한 모델에서 지원되는 교정 절차를 사용하여 어둡고 밝은 기준을 획득합니다. 렌즈, 조리개, 노출, 게인, 픽셀 형식, 조명 설정 및 인코더 스케일을 기록합니다. 최소, 공칭 및 최대 속도와 허용된 연속 스트립 재료 높이에 걸쳐 양쪽 가장자리와 중앙에서 원본 필름 이미지를 캡처합니다. 광학 장치 또는 조명 구조를 청소하거나 변경한 후 다시 확인하십시오. 이미지와 함께 구성 파일을 유지합니다.
| 비교 항목 | 실무 판단 | 견적 요청에 필요한 정보 |
|---|---|---|
| 재료 폭 샘플링 전반에 걸쳐 | 유효 시야 폭 ÷ 해당 폭을 덮는 유효 픽셀 수 = 공칭 mm/pixel. 가장자리 커버리지와 렌즈 성능을 확인합니다. | 사용 가능한 전체 너비, 가장자리 여백, 결함 방향 및 레이블이 지정된 원본 이미지를 보냅니다. |
| 재료 이동 방향 샘플링을 따라 | 최대 소재 속도 ÷ 선택한 행당 이동 거리 = 필요한 rows/s. 노출과 모델별 취득 제한도 충족해야 합니다. | 펄스당 속도 범위, 동작 프로필 및 인코더 거리를 보냅니다. |
| 이미지 페이로드 | 행당 픽셀 × 행/초 × 픽셀당 전송된 바이트; 오버헤드를 추가하고 지속적인 전달, 처리 및 저장을 확인합니다. | 실제 출력 형식, 버퍼링, 프레임 그래버/인터페이스 및 이미지 보존 정책을 명시합니다. |
| 가장 작은 결함 | 픽셀 간격은 구성 산정 입력이지 보장된 검출 한계가 아닙니다. 개발이나 파라미터 조정에 사용하지 않은 독립 필름 시편을 실제로 이동시키며 대비와 판정 결과를 검증합니다. 저장된 동영상을 뜻하지 않습니다. | 결함 크기, 유형 및 샘플 이미지를 보냅니다. |
| 속도 변화 | 형상이나 결함 모양이 안정적으로 유지되어야 하는 경우 엔코더를 사용하십시오. | 속도 범위 및 인코더 세부 정보를 보냅니다. |
| 양품 오배출률 목표 | 인수 계획에서 먼지, 주름 및 실제 결함을 분리하십시오. | 알고리즘 및 운영자 검토 범위를 명확히 합니다. |
계산 예시와 검증 한계
구성 산정을 위한 예시이며 Deyi 카메라 사양이나 실측 결함 검출 결과가 아닙니다. 검사 폭 200 mm, 2,048픽셀 라인 센서, 웹 속도 1,000 mm/s 및 취득 행당 이동량 0.10 mm를 가정합니다. 검사 폭을 덮는 유효 픽셀을 사용하며 이 단순 계산에는 가장자리 여유 폭을 포함하지 않습니다.
| 입력 또는 확인 | 계산 | 아직 확인이 필요한 사항 |
|---|---|---|
| 재료 폭 샘플링 전반에 걸쳐 | 200 mm ÷ 2,048 pixels = 0.0977 mm/pixel | 실제 센서 활성 폭, 광학 필드, 초점 및 사용 가능한 가장자리 범위를 확인하십시오. |
| 재료 이동 방향 샘플링을 따라 | 1,000 mm/s ÷ 0.10 mm/row = 10,000 rows/s (10 kHz) | 선택한 카메라와 인터페이스가 실제 픽셀 형식에서 필요한 라인 취득률를 유지할 수 있는지 확인하세요. |
| 행 사이의 시간 | 1 ÷ 10,000 rows/s = 0.0001 s (100 µs) | 노출, 판독 및 트리거 타이밍은 모델별 획득 제한에 맞아야 합니다. |
| 20%만큼 속도가 올라가면 | 1,200 mm/s ÷ 0.10 mm/row = 12,000 rows/s | 고정된 10 kHz 라인 취득률는 재료 이동 방향을 따라 픽셀 간격을 0.12 mm/row까지 늘립니다. 가변 속도에 대한 인코더 트리거 획득을 검토합니다. |
| 압축되지 않은 Mono8 이미지 페이로드 | 2,048 pixels/row × 10,000 rows/s × 1 byte/pixel = 20.48 MB/s | 데이터 전송 오버헤드, 버퍼링, 처리 및 저장 부하는 별도로 필요합니다. 실제 출력 형식을 확인하십시오. |
제조업체 문서에서는 예측 가능한 동작을 위한 고정 라인 취득률와 롤러 구동 재료 속도가 변할 때 트리거되는 인코더에 대해 설명합니다. 위의 예시 숫자는 선언된 가정입니다.
2026-09-18 날짜의 제조업체 방법 기사; 별도의 샘플링 축, 조명/노출 제한, 광학 범위, 어둡거나 밝은 교정 및 데이터 경로 확인을 지원합니다. Deyi 성능이나 범용 카메라 기능 지원을 설정하지 않습니다.
FAQ
제어된 소재 이동으로 이미지를 행별로 만들며 연속 띠 소재를 덮을 수 있습니다. 선정 전에 폭·이송 방향 샘플링, 조명과 타이밍을 확인해야 합니다. 간헐 이송 중 정지 상태나 고정된 작은 시야에는 영역 카메라가 더 간단할 수 있습니다.
고르지 못한 조명, 먼지, 주름, 연속적인 스트립 재료 흔들림, 반사, 렌즈 음영 및 속도 변화는 모두 잘못된 결함 신호를 생성할 수 있습니다.
아닙니다. 샘플링만으로 결함 대비, 흐림, 광학 분해능이나 알고리즘 성능이 입증되지 않습니다. 아래 가정 계산은 취득 구성을 산정합니다. 검출 한계를 합의하기 전에 생산 속도에서 대표 결함과 오검출을 유발하는 비결함 샘플을 평가해야 합니다.
소재 폭, 재질, 속도 범위, 최소 결함, 샘플 이미지, 엔코더 사용 가능 여부, 조명 제약, 양품 오배출 목표와 필요한 출력을 제시하십시오.
사내에서 작성한 선정 예시는 부품 구성과 제안된 인수 기준을 설명합니다. 실제 고객 프로젝트, 측정된 납품 성과 또는 고객 추천이 아닙니다. 이미지는 설명용입니다.