목적과 적용 범위
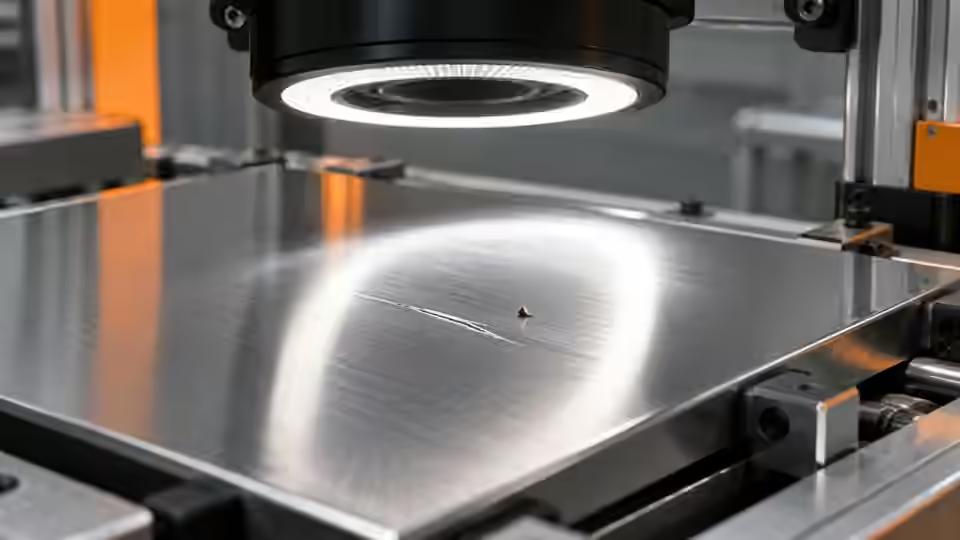
같은 긁힘에서 조명 방향을 비교하고 반사를 임의로 잘라 숨기지 말고 기준과 검사 표면의 대응을 유지합니다.
이 안내는 엔지니어링 평가 절차이며 즉시 운용 가능한 제품의 인증이 아닙니다. 현재 Deyi Vision 공개 PC 예제는 확인된 샘플 이미지를 이용한 EAN-13 워크플로입니다. 개발 코드의 네이티브 OCR 및 검출 기능은 사용 전에 설치된 런타임, 연결된 모델과 검사 작업을 확인해야 합니다. 브라우저 템플릿만으로 브라우저 실행을 입증할 수 없으며 계획 중인 OpenCV.js 백엔드는 별도 검증이 필요합니다. 클라우드 인식에는 이미지 범위, 공급자, 모델과 비용에 대한 명시적인 승인이 필요합니다. 검토용 아카이브는 실행 가능한 릴리스 패키지가 아닙니다. 카메라, 펌웨어와 드라이버 호환성도 별도로 확인합니다. 아래 기록표의 모든 수치는 가정 예시이며 Deyi Vision의 측정값이나 고객 성과가 아닙니다.
검증 자료 준비
방향을 아는 긁힘과 정상 질감을 사용합니다. 조명 위치를 표시하고 비교 중 노출을 고정합니다. 선택한 조건은 지그를 다시 설치한 뒤 반복해 교체 시 재현성을 확인합니다. 영향이 있다면 주변광 상태와 점등 후 시간을 기록합니다. 마스크나 비트 깊이가 다른 측정을 조명만의 비교로 취급하지 않습니다. 배제한 광학 조건도 영상과 이유를 남깁니다. 보기 좋은 영상이 최적 검사 영상은 아닙니다. 합의한 전체 샘플 범위에서 특징과 정상 편차의 분리가 유지되어야 합니다. 표면 결함 검사에서는 재료 결함과 관찰 조건의 변화를 구분해야 합니다. 긁힘, 찍힘, 기름, 질감과 반사는 비슷한 밝기 변화를 보이지만 처분이 다릅니다. 예상 마감 범위의 정상 부품과 위치·방향이 기록된 결함 샘플을 준비합니다. 표면이 달라져도 보이는 기준 특징을 선택합니다. 참조 영상은 현재 부품과 자세·조명이 비교 가능할 때만 유효합니다. 영상 차이는 실제 깊이 측정이 아니며 검출 영역만으로 결함 원인이 확정되지 않습니다. 정답을 수집하기 전에 오염을 불합격, 세척 요청 또는 범위 밖 조건 중 무엇으로 처리할지 결정합니다. 애매한 샘플의 원본을 보관하고 깨끗한 참조나 수정 정답을 만들어 내지 않습니다. 임계값을 바꾸기 전에 통제된 광학 비교를 구성합니다. 지그, 작업 거리, 조명 각도와 초점 위치를 표시해 각 조건을 복원할 수 있게 합니다. 카메라 설정과 샘플 ID를 고정하고 선택한 조명 또는 영역 변수만 바꿉니다. 잘라낸 이미지나 마스크와 함께 전체 원본 및 원본 좌표로의 변환을 저장합니다. 허용 편차와 알려진 문제 샘플을 배치 허용 범위 끝까지 촬영합니다. 수치 결과를 해석하기 전에 원본 위의 영역 표시를 확인합니다. 작은 영역은 검사를 개선하기보다 실패를 숨길 수 있으므로 제외한 면적에는 명확한 공학적 이유가 필요합니다.
작업 절차
- 반대 방향의 사광을 촬영하고 빛에 평행한 긁힘만 시험하지 않습니다.
- 확산 조건과 지향성 조건을 비교하고 반사·포화 수와 결함 대비를 함께 기록합니다.
- 기준으로 부품을 찾고 검사 영역을 원본 좌표로 변환한 뒤 경계를 제외합니다.
- 지그를 복원하고 마감 변형으로 반복하며 긁힘을 잃는 조건도 저장합니다.
시험 결과 해석
가정 대비는 방향 변경으로 0.0286에서 0.2174로 개선됩니다. 해당 샘플에만 해당하며 보편적 최적 조명이 아닙니다. 반사와 실제 결함을 함께 삭제하는 영역은 무효입니다.
시험 기록표
| 기록 항목 | 수치 / 관찰 | 해석 |
|---|---|---|
| 조건 A | B = 180; D = 170 | 대비 = 0.0286 |
| 조건 B | B = 140; D = 90 | 대비 = 0.2174 |
C = abs(B - D) / (B + D)
C_A = 10 / 350 = 0.0286
C_B = 50 / 230 = 0.2174
두 가지 공정 도해
두 가지 공정 도해 · 1
도해는 확인 순서를 보여 줍니다. 각 화살표에는 기록된 근거가 필요하며 자동 연결 구현을 의미하지 않습니다. 원본 → 조명 조건 → ROI → 대비.
- 원본
- 조명 조건
- ROI
- 대비
두 가지 공정 도해 · 2
도해는 확인 순서를 보여 줍니다. 각 화살표에는 기록된 근거가 필요하며 자동 연결 구현을 의미하지 않습니다. 기준 → 후보 → 동일 샘플 → 판정.
- 기준
- 후보
- 동일 샘플
- 판정
고장 원인 분석
- 회전으로 판정이 뒤집히면 재학습보다 조명과 긁힘 방향을 먼저 확인합니다.
- 결함이 ROI 경계에 있으면 잘라 버리지 말고 정합과 여백을 확인합니다.
수락 검증과 인계
합의한 방향에서 긁힘과 허용 질감을 분리하는 재현 가능한 조건을 선택하고 제외 영역의 이유를 기록합니다.
원본 이미지, 기대 판정, 정확한 리비전과 전체 결과 기록을 함께 보관합니다. 최종 매개변수를 선택하기 전에 평가 세트를 고정합니다. 이후 그 정답을 조정에 사용했다면 개발 데이터로 표시하고 새로운 독립 수락 세트를 확보합니다. Review, NoResult, 실행 오류와 영상 누락을 분모에 남기고 행을 제거해 합격으로 바꾸지 않습니다. 성공 샘플과 함께 재현 가능한 실패 샘플도 저장합니다. 인계 자료에는 레시피 변경 권한, 이전 승인 리비전 복원 방법과 수락 전까지 차단할 장치 출력을 명시합니다. 소프트웨어 결과만으로 이동 중인 실제 부품이 올바른 목적지에 도달했음을 입증할 수 없습니다.
출처와 기술 참고 자료
참고 자료는 이 안내의 방법과 한계를 설명합니다. 예시 확인 절차는 참고용이며, 생산 수락 판정에는 실제 샘플을 통한 근거가 필요합니다.
- Deyi Vision machine vision software: evaluation scopeDeyi Vision확인일
- Reflective Metal Scratch Inspection Lighting RouteDeyi Vision확인일
- Geometric Image TransformationsOpenCV확인일
부품 및 선정 참고 자료
- 머신비전 조명
- 반사 금속 스크래치 검사 조명 경로
- 자동 비전 검사
- 머신 비전 조명을 선택하는 방법
- 머신 비전 조명 유형
- 머신비전 조명의 기초
- 백라이트와 동축 조명
- 자동차 금속 표면 결함 검사
- Metal and Surface Inspection · 영어 참고 자료
- OPT 머신비전 조명 대안
- EAN-13 추적: 조명과 여백
- 가시 액체 경계를 위한 조명과 ROI 설정 비교
- 무효 데이터를 숨기지 않고 플랫필드 보정하기
- 적색·청색·백색 조명을 결함 대비로 비교하기
- OCR 라벨: 조명과 필드 영역
- 개방 포장 내용물 조명과 ROI 선택 절차
- 반사 억제를 위한 편광 A/B 시험
- 실링·비드 외관: 조명과 ROI
- SKU 색상 분류: 조명과 물체 마스크
- 스트로브 광펄스가 노출 창 안에 있는지 검증하기
- 표면 결함: 수락과 라인 출력
- 표면 결함: 범위를 제한한 AI 평가
- 표면 결함: 카메라 샘플링과 움직임
- 표면 결함: 오경보 원인 분석