
한국어 선정 경로
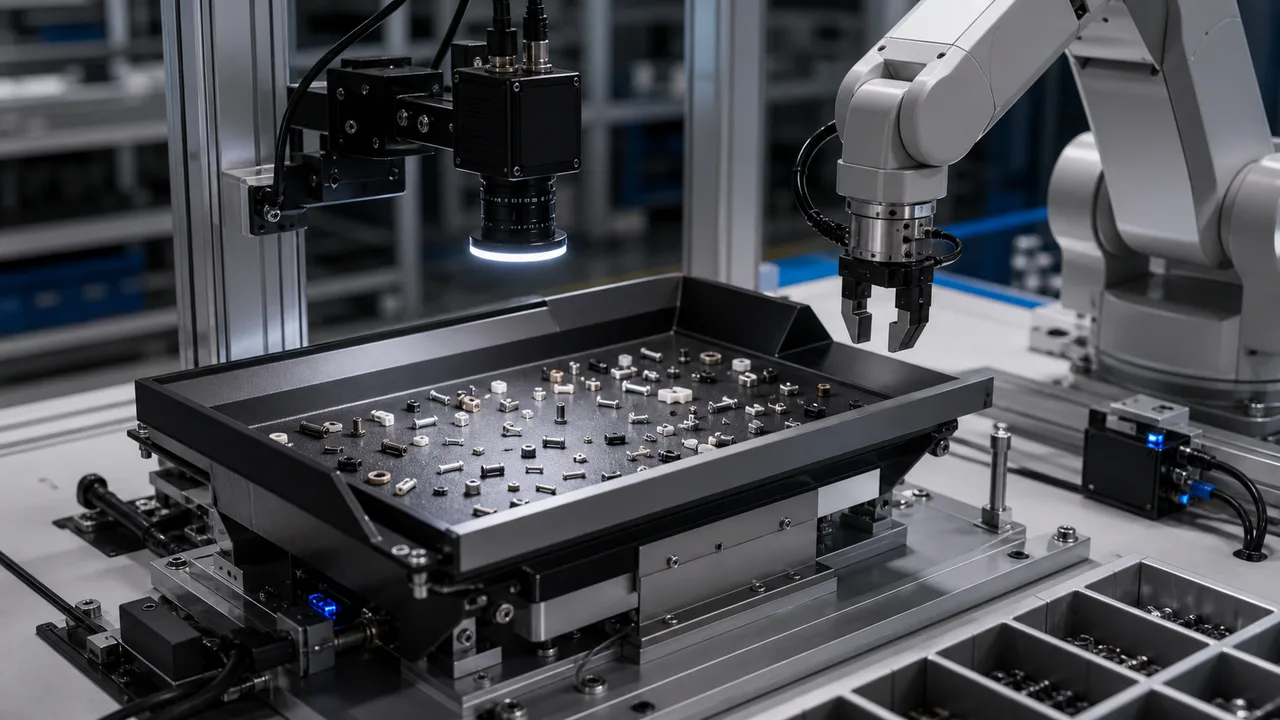
유연 피더 선정은 먼저 부품 취급 문제입니다. 구성을 확정하기 전에 피더, 트레이 표면, 상부 카메라, 픽업 도구 및 로봇 공차를 실제 벌크 부품으로 시험해야 합니다.
응용 가이드
부품 동작, 트레이 경로, 비전 포지셔닝 및 픽업 반복성에 따라 나사, 단자, 접점 및 소형 성형 부품에 대한 유연한 피더 로봇 로딩을 계획합니다.
핵심 답변
소형 부품의 SKU, 방향 또는 배치별 거동이 자주 바뀌어 고정식 볼 피더로 대응하기 어려울 때 유연 피더와 로봇 로딩을 사용합니다. 먼저 5가지 입력을 확인합니다: 부품 크기, 재질, 달라붙거나 구르는 위험, 목표 사이클 시간 및 로봇 픽업 공차.
이 글은 기계 보조 번역이며 사람의 언어 검토를 거치지 않았습니다. 기술 조건은 실제 샘플과 출처 자료를 통해 확인해야 합니다. 영어 원문
유연 피더 선정은 먼저 부품 취급 문제입니다. 구성을 확정하기 전에 피더, 트레이 표면, 상부 카메라, 픽업 도구 및 로봇 공차를 실제 벌크 부품으로 시험해야 합니다.
부품 달라붙음, 구름과 서로 끼워지는 현상을 보고 장치 크기보다 먼저 트레이 방식을 정합니다.
택트타임을 약속하기 전에 비전 유도 로봇 픽업의 반복성을 검증해야 합니다.
작은 나사, 단자, 커넥터 접점 및 성형 부품은 달라붙거나, 말리거나, 겹치거나, 뒤집히거나 중첩될 수 있습니다. 트레이 재질과 진동 패턴이 실제 부품을 분리하지 않으면 충분히 커 보이는 피더도 여전히 작동하지 않을 수 있습니다.
머리 위의 산업용 카메라나 스마트 카메라 경로는 각 진동 주기 후에 선택할 수 있는 부품을 충분히 찾아야 합니다. 수용 기준은 트레이 범위뿐만 아니라; 안정적인 좌표와 부품 각도, 로봇 픽업 성공입니다.
구매자는 로봇 이동 시간만 고려하는 경우가 많습니다. 현실적인 택트 추정에는 부품 분산, 진동 후 안정화 시간, 노출, 영상 처리, 그리퍼 접근, 픽업 실패 및 간헐적인 트레이 비우기도 포함해야 합니다.
피더, 저장 호퍼, 카메라, 4축 동작, I/O와 인계를 하나의 작업 셀로 구성해야 한다면 DTA 방식 작업대는 피더만 구매하는 것보다 통합 위험을 줄일 수 있습니다. 샘플 시험과 인수 평가의 경로를 명확히 합니다.
| 비교 항목 | 실무 판단 | 견적 요청에 필요한 정보 |
|---|---|---|
| 고정 품종용 진동 볼 피더 | 하나의 안정적인 부품 형상이 오랫동안 대량으로 실행될 때 사용합니다. | SKU 변형이나 제품 변경이 자주 발생하면 위험이 증가합니다. |
| 유연한 피더 | 작은 부품에 구성 가능한 확산, 비전 위치 및 로봇 픽업이 필요한 경우에 사용하십시오. | 부품 사진, 중량, 크기 범위, 사이클 대상 및 표면 메모를 보냅니다. |
| 트레이 루트 | 실제 부품 동작에서 접착 방지, 롤링 방지, 프로파일, 그리드 또는 플랫 트레이를 선택하십시오. | 크기는 맞아도 부품을 집을 수 있는 상태로 제시하지 못하는 피더 선정을 방지합니다. |
| 로봇 핸드오프 | 사이클타임을 약속하기 전에 픽업 위치·자세, 그리퍼의 충돌 없는 여유 공간과 반복성을 검증합니다. | 로봇 모델, 엔드 이펙터 및 목표 택트 타임을 공유합니다. |
플렉시블 피더는 부품을 분리하고 카메라와 그리퍼가 사용할 수 있는 자세로 공급해야 합니다.
면적 스캔 카메라는 시야, 대상의 움직임, 셔터 방식과 필요한 픽셀 형식으로 선택합니다.
머신비전 시스템은 카메라, 광학, 조명, 처리, 트리거와 결과 통신을 함께 선정합니다.
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
영어 원문FAQ
부품이 작거나, 느슨하거나, 자주 변경되거나, 고정된 보울 피더로 방향을 잡기 어려운 경우, 비전 가이드 로봇이 스프레드 트레이에서 집을 수 있는 경우에 사용하세요.
일반적인 원인으로는 고착된 부품, 중첩된 부품, 열악한 트레이 재질, 불안정한 조명, 약한 부품 위치 파악, 그리퍼 간격 및 진동과 실패한 픽을 무시하는 택트 타임 추정 등이 있습니다.
부품 크기, 무게, 재료, 벌크 부품의 사진 또는 비디오, 목표 주기 시간, SKU 목록, 로봇 모델, 그리퍼 개념, 트레이 공간 및 현재 로딩 문제를 보내십시오.
사내에서 작성한 선정 예시는 부품 구성과 제안된 인수 기준을 설명합니다. 실제 고객 프로젝트, 측정된 납품 성과 또는 고객 추천이 아닙니다. 이미지는 설명용입니다.