
Русский маршрут
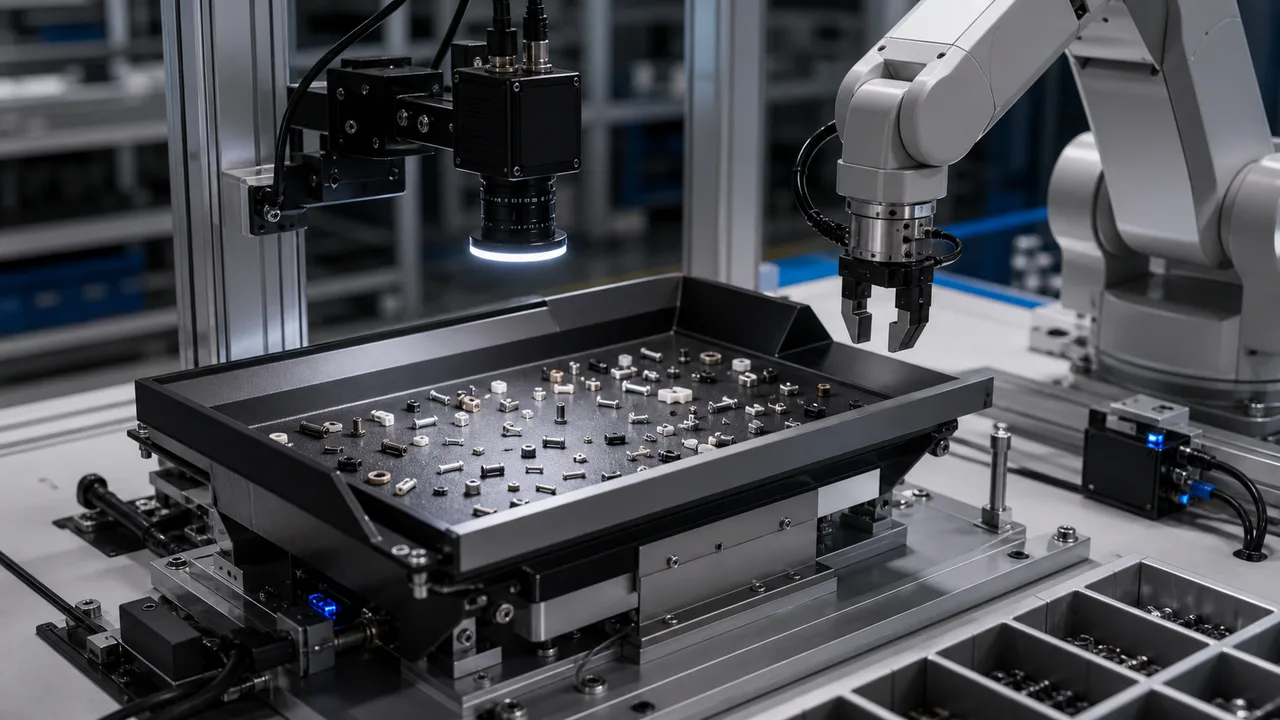
Выбор гибкого питателя начинается с задачи обращения с деталями. До окончательного выбора решения проверьте питатель, поверхность лотка, верхнюю камеру, захват и допуск робота на реальных незакреплённых деталях.
Руководства по применению
Планируйте гибкую загрузку робота-податчика для винтов, клемм, контактов и небольших формованных деталей с учетом поведения детали, маршрута лотка, позиционирования обзора и повторяемости захвата.
Краткий ответ
Используйте гибкий питатель с роботизированной загрузкой, когда SKU, ориентация или поведение мелких деталей от партии к партии меняются слишком часто для стационарного чашечного питателя. Начните с 5 исходных данных: размер детали, материал, риск слипания или перекатывания, целевое время цикла и допуск захвата роботом.
Текст переведён с машинной поддержкой и не прошёл языковую проверку человеком. Технические условия следует подтвердить на реальных образцах и по источникам. Оригинал на английском
Выбор гибкого питателя начинается с задачи обращения с деталями. До окончательного выбора решения проверьте питатель, поверхность лотка, верхнюю камеру, захват и допуск робота на реальных незакреплённых деталях.
Слипание, перекатывание и вкладывание деталей друг в друга определяют лоток раньше размера питателя.
До обещаний времени такта подтвердите повторяемость захвата роботом по данным технического зрения.
Маленькие винты, клеммы, контакты разъемов и формованные детали могут прилипать, скручиваться, перекрываться, переворачиваться или вкладываться друг в друга. Устройство подачи, которое выглядит достаточно большим, все равно может выйти из строя, если материал лотка и характер вибрации не разделяют реальные части.
Верхняя промышленная камера или маршрут смарт-камеры должны обнаруживать достаточное количество подбираемых деталей после каждого цикла вибрации. Показателем приемки является не только покрытие лотка; это стабильные координаты, угол детали и успех захвата роботом.
Покупатели часто учитывают только время движения робота. Реалистичная оценка такта также включает распределение деталей, время успокоения после вибрации, экспозицию, обработку изображений, подход захвата, неудачные захваты и периодическое освобождение лотка.
Если нужны питатель, накопитель, камера, движение по 4 осям, I/O и передача деталей в одной рабочей ячейке, станция типа DTA может снизить риск интеграции по сравнению с одним питателем. Она задает понятный путь испытаний образцов и приемки.
| Критерий | Практическая оценка | Данные для запроса предложения |
|---|---|---|
| Стационарный вибробункер для заданной геометрии детали | Используйте, когда одна неизменная геометрия детали выпускается в больших количествах длительное время. | Риск увеличивается, когда изменения SKU или продуктов происходят часто. |
| Гибкая подача | Используйте, когда для небольших деталей требуется настраиваемый разброс, местоположение обзора и захват роботом. | Отправьте фотографии деталей, вес, диапазон размеров, целевой цикл и заметки о поверхности. |
| Маршрут лотка | Выбирайте лотки с защитой от прилипания, защиты от перекатывания, профильные, решетчатые или плоские лотки на основе реального поведения детали. | Предотвращает выбор питателя, подходящего по размеру, но не обеспечивающего доступное для захвата положение деталей. |
| Передача робота | До обещаний времени цикла проверьте положение и ориентацию захвата, свободное пространство для захвата без столкновений и повторяемость. | Поделитесь моделью робота, конечным эффектором и целевым временем такта. |
Гибкая подача должна разделять детали и обеспечивать положение, доступное камере и захвату.
Выбирайте кадровую камеру по полю зрения, движению, типу затвора и формату пикселей.
Система машинного зрения объединяет камеру, оптику, свет, обработку, запуск и передачу результатов.
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
Оригинал на английскомRFQ на русском
Пришлите изображения образцов, допуски, скорость, поле зрения и условия монтажа, чтобы обсудить подходящие компоненты и необходимые проверки.
Отправить технический запросFAQ
Используйте его, когда детали маленькие, незакрепленные, часто заменяемые или их трудно ориентировать при использовании фиксированной чаши подачи, а также когда робот с визуальным управлением может брать продукты с лотка для разбрасывания.
Распространенными причинами являются застрявшие детали, вложенные детали, плохой материал лотка, нестабильное освещение, слабая локализация детали, зазор захвата и оценки времени такта, которые игнорируют вибрацию и неудачные захваты.
Отправьте размер детали, вес, материал, фотографии или видео незакрепленных деталей, целевое время цикла, список артикулов, модель робота, концепцию захвата, место в лотке и текущую проблему с загрузкой.
Эти внутренние примеры подбора показывают выбор компонентов и предлагаемые критерии приемки. Это не проекты клиентов, не измеренные результаты поставок и не отзывы клиентов. Изображения иллюстративные.