
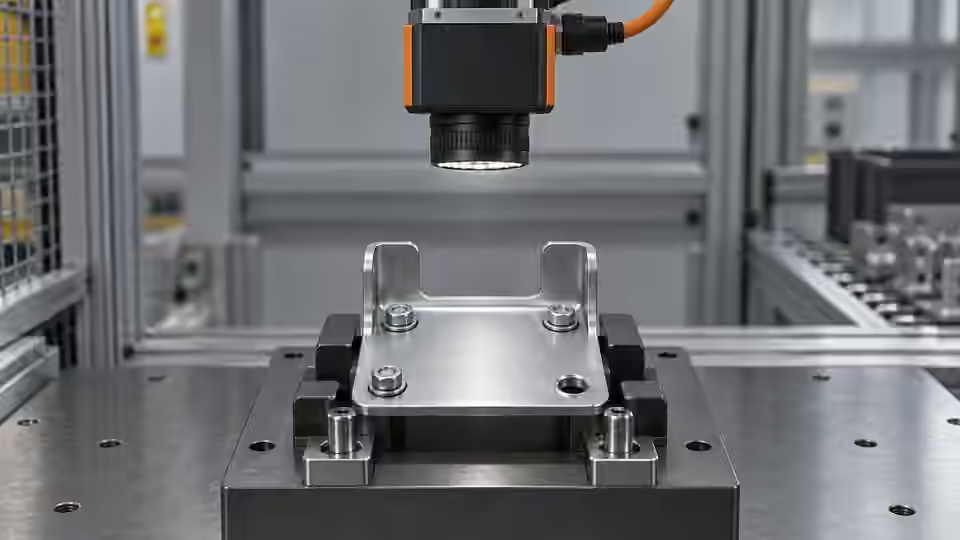
Prüfaufgabe
Ein fehlender Steckerstift und ein von der Vorrichtung verdeckter Stift dürfen nicht dieselbe Schlussfolgerung erzeugen. Dieser Versuch macht das zugeordnete Merkmal vor der Anwesenheitsregel beobachtbar. Ein getaktetes Teil verwenden und den zulässigen Beladebereich festlegen. Ziel ist ein wiederholbares Ausgangsbild, nicht eine günstige Gutanzeige bei einer sorgfältig platzierten Montage.
Voraussetzungen und Kontrollmuster
Anwesenheit als sichtbares Merkmal an einer festgelegten Stelle definieren, nicht als beliebiges dunkles Objekt im Bild. Korrekte Montage, absichtlich fehlendes und verdecktes Merkmal mit menschlich protokollierten Antworten vorbereiten. Vorrichtung und zulässige Variation im Datensatz festhalten. Die Basis für feste Stationen trennt isolierte Komponenten über Kontrast; sie ist keine allgemeine semantische Erkennung und darf verborgene Teile nicht erschließen.
Kameraroute auswählen
Für ein festes kontrastreiches Merkmal ist eine monochrome Flächenkamera ein sinnvoller Anfang. Bei Bewegung während der Belichtung Global Shutter erwägen; eine kompakte intelligente Kamera braucht bestätigte Verarbeitung und E/A. Farbe ist gerechtfertigt, wenn sie die Entscheidung bestimmt. Hängt Anwesenheit von Tiefe oder Verdeckung ab, reicht ein Flachbild nicht aus.
Kontrollierten Versuch durchführen
Vor dem Anschluss einer Live-Kamera mit unveränderten gespeicherten Bildern und einer Vorrichtungszeichnung arbeiten. Sensorabmessungen, Pixelformat, Objektiv, Arbeitsabstand und Aufnahme-Backend protokollieren. Ein importiertes Bild belegt nur die Prüfung dieser Datei, nicht die Geräteunterstützung, eine zuverlässige Triggerung oder die Abnahme einer Live-Station. Vor Aufnahmebefehlen die Geräteroute mit der installierten Laufzeit bestätigen.
- Sollmerkmal und Vorrichtungsbezug in der Zeichnung markieren.
- Vorhanden, fehlend und verdeckt mit gleicher Belichtung aufnehmen.
- Teil an jede zulässige Beladegrenze bewegen und Merkmal prüfen.
- Aufeinanderfolgende Teile triggern und Bildidentitäten mit dem Protokoll vergleichen.
Ablaufplan
Vorrichtung und Ansicht bestimmen die Originalpixel des physischen Merkmals. Eine neue Bildidentität ordnet die Aufnahme dem aktuellen Teil zu.
- Originalbild
- Vorrichtung
- Native Pixel
- Neues Bild
Belege protokollieren
Fokus am Merkmal, Abschneiden, Bildidentität und Beladeposition je Kontrolle protokollieren. P, A und O kennzeichnen Kontrollen, keine gemessene Leistung. Für Belege ein echtes Standbild und eine kurze Beladesequenz aufnehmen; diese Anleitung enthält kein reales Stationsvideo.
Vor Algorithmusoptimierung den Beladebereich prüfen: vorhandenes Muster in Mitte und mechanische Grenzen setzen, Kamera unverändert lassen und jede Lage einzeln aufnehmen. In jedem Original den benötigten Stift und seine vollständige unterscheidende Form identifizieren. Mit Fehlteil dieselben Lagen wiederholen; Hintergrund und Nachbarhardware dürfen das fehlende Merkmal nicht ersetzen. Danach mit gleicher Teileidentität Verdeckung einführen. So wird Abwesenheit von fehlender Sichtbarkeit getrennt. Bei unsichtbarer Region Bereich verkleinern oder Vorrichtung/Ansicht ändern, nicht die Lage aus den Belegen weglassen.
| Kontrolle | Erforderliche Beobachtung | Entscheidungsgrenze |
|---|---|---|
| P: Merkmal vorhanden | Sichtbares Merkmal in zugeordneter Region | Anwesenheit benötigt gültige Belege |
| A: Merkmal fehlt | Region sichtbar; Sollmerkmal fehlt | Abwesenheit ist ein gültiger Fehler |
| O: Merkmal verdeckt | Merkmal nicht beobachtbar | Prüfung; Anwesenheit nicht erschließen |
Fehlerfälle eingrenzen
Enthält das Fehlteilbild weiterhin eine dunkle Vorrichtungskante, erzeugt die Ansicht ein konkurrierendes Ziel. Ansicht oder Merkmalsort korrigieren, bevor Schwellen geändert werden. Versagt nur das verdeckte Muster, liegt fehlende Beobachtbarkeit vor. Mehr Verstärkung zeigt keinen Stift hinter einem anderen Objekt.
Fehlereingrenzung
Fehlendes und durch die Vorrichtung verdecktes Merkmal getrennt prüfen. Nur eine sichtbare Region stützt den Schluss auf Abwesenheit.
- Vorhanden
- Fehlend
- Verdeckt
- Aufnahmefehler
Unabhängig validieren
Verstärkung, Belichtung und automatische Bildkorrekturen während des Vergleichs festhalten. Nach dem mechanischen Einschwingen aufnehmen und an den zulässigen Beladegrenzen wiederholen. Das Original in nativer Größe beurteilen, nicht nur die verkleinerte Vorschau. Prüfen, ob ein neuer Trigger eine neue Bildidentität erzeugt und fehlende Bilder ausdrücklich als Fehler erscheinen. Ein altes scharfes Bild ist kein Beleg für das aktuelle Teil.
Aufnahme erst bestätigen, wenn das Sollmerkmal im gesamten erlaubten Beladebereich im Bild und scharf bleibt. Für jedes angeforderte Ereignis ein aktuelles Bild prüfen. Aufnahmeausfälle von der physischen Fehlteilentscheidung trennen.
Die Aufnahmesequenz physischen Ereignissen zuordnen, auch erfolglosen Anfragen. Das vorhandene Muster zwischen Aufnahmen aus dem Bild bewegen, damit ein altes Bild erkennbar wird. Wieder einsetzen und den neuen Zustand im nächsten angeforderten Bild prüfen. Ein fehlendes Bild ist ein Aufnahmeereignis ohne gültige Entscheidung, selbst wenn das alte Bild Gut zeigte. Ein unabhängiger Prüfer muss jede behauptete Anwesenheit oder Abwesenheit zum Original verfolgen können. Montage und Einstellungen erst danach fixieren; schlechte Lagen als ausdrückliche Grenzen erhalten.
Technische Übergabe fortsetzen
Für die technische Übergabe Originalbilder, Vorrichtungspositionen, Kamera- und Schnittstellendaten sowie das Aufnahmeprotokoll bereitstellen. Deyi Vision kann damit die Bildaufnahmeroute prüfen. Die lokale Ausführung mit OpenCV.js im Browser ist laut aktuellem Fähigkeitsstand noch eine Entwicklungsanforderung. Eine sichtbare Ablaufgrafik beweist keine ausführbaren Browser-Knoten.
Originalbild und Ergebnisprotokoll gemeinsam sichern.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- Inspection resolution planningDeyi VisionGeprüft
- Structural analysis and shape descriptorsOpenCVGeprüft
Komponenten- und Auswahlreferenzen
- Anlage für visuelle Inspektion
- industrielle Bildverarbeitung Kamera
- So berechnen Sie die Kameraauflösung für die Inspektion
- PCB-Steckerpin-Anwesenheitsprüfung
- Was ist industrielle Bildverarbeitung?
- Bildverarbeitungssysteme
- Komponenten von Bildverarbeitungssystemen
- Wie funktioniert ein Bildverarbeitungssystem?
- industrieller Barcode Leser
- Teilezählung: Kamera für getrennte Teile einrichten
- Teilezählung: Beleuchtung und Regionsgrenzen
- Teilezählung: verbundene und geteilte Regionen
- Teilepositionierung: Abnahme und Bewegungsübergabe
- Teilepositionierung: KI-gestützter Pixelablauf
- Teilepositionierung: Kamera und Koordinaten
- Teilepositionierung: stabiles Licht und Prüfregion
- Teilepositionierung: Ursache des Griffversatzes
- Anwesenheit: Abnahme und Linienintegration
- Anwesenheit: einen KI-gestützten Ablauf aufbauen
- Anwesenheitsprüfung: Licht und Prüfregion
- Anwesenheitsprüfung: falsche Gutentscheidungen

