
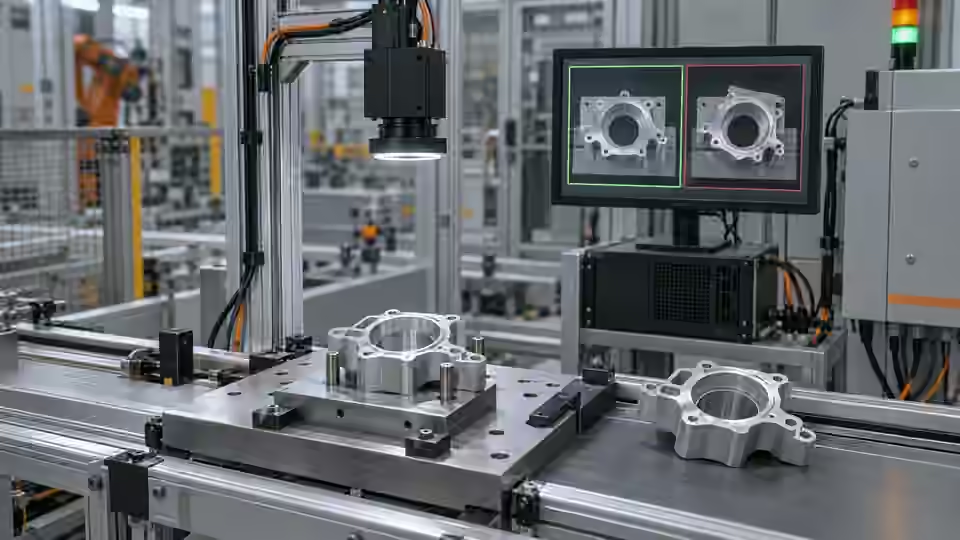
Задача контроля
Запечатайте независимые центры и задайте ошибку до теста. Для робота нужен отдельный физический план с проверенной картой и инструментом. Горизонтальный центр не разрешает захват. Включите отсутствие, множество и нарушающую плоскость высоту.
Условия и контрольные образцы
Определите, нужна ли проверка пиксельного положения или команда движения после калибровки. Простая схема проверяет горизонтальный центр одной отдельной тёмной цели. Она не подтверждает вертикальное положение, угол, высоту или захват роботом. Подготовьте одну цель, отсутствие и несколько целей; сохраните исходное начало координат и независимо размеченные центры.
Выбор камеры
Фиксированная кадровая камера подходит для устойчивой плоскости и видимого признака. При движении во время съёмки рассмотрите глобальный затвор. Если высота или перекрытие влияют на захват, оцените подтверждённое получение глубины вместо трактовки 2D-центра как 3D-позы. Преобразование камера-робот и калибровка инструмента отделены от локализации в изображении.
Проведение управляемого опыта
До приёмки согласуйте правила решений, допустимые изменения и реакцию линии. Вместе зафиксируйте процесс, данные, среду, материалы и пороги. Ответы приёмки должны быть независимы от настройки; если они влияли на изменения, раскройте повторное использование и подготовьте новый независимый набор. Проверку человеком отделяйте от предсказаний и автоматического редактирования.
- Зафиксируйте смысл оригинала и пиксельные ответы.
- Измерьте ошибку в разрешённом виде.
- Проверьте старые, двойные и неоднозначные результаты.
- Проверьте утверждённые точки отдельным безопасным движением.
Схема процесса
Ответы изображения подтверждают локализацию; карта и физическое движение завершают передачу.
- Фиксированный кандидат
- Независимый тест
- Реакция линии
- Локальное одобрение
Регистрация доказательств
Отдельно покажите пиксельную, физическую ошибку и проверки. Запишите среду, карту и условия. Не объединяйте верное наложение и верный захват в необъяснимую оценку.
Разделите локализацию, карту и действие. Первая хранит оригинал, независимую точку, пиксели, единственность и неизвестные поля; карта — утверждённую геометрию; действие — цель, инструмент, движение, независимый исход. Свяжите текущим событием и своими единицами. Хороший центр не спасает неверную плоскость, захват — неверный кадр. Каждому критерию назначьте запись без смешанного процента.
| Контроль | Нужное наблюдение | Граница решения |
|---|---|---|
| X32: одна видимая цель | Условный центр оригинала x = 32 px | Пример окна: 28–35 px; не допуск робота |
| X26: одна видимая цель | Условный центр оригинала x = 26 px | Вне условного горизонтального окна |
| M: несколько или скрытые цели | Нет однозначного наблюдаемого центра | Проверка; не выводить команду движения |
Диагностика отказов
Поздний верный центр направляет к прошлой детали. Центр без высоты может быть непригоден. Отвергайте чужой запрос или геометрию, не выдумывайте позу.
Разделение причин
Сравните текущий и старый центр с неверной плоскостью. Движение требует всех объявленных условий.
- Текущий центр
- Старый центр
- Неверная плоскость
- Одобренное движение
Независимая проверка
Испытывайте полный цикл, включая потерю кадра, неоднозначность, тайм-аут и повторную доставку. Связывайте выход с текущей деталью и идентичностью запроса. Интеграция должна явно обрабатывать годность, брак и проверку/отсутствие результата, не превращая отсутствие доказательств в годность. Записывайте наблюдаемую задержку и физическую реакцию исполнительного механизма; одного программного результата недостаточно.
Принимайте пиксели по независимой разметке, движение по отдельным физическим критериям. После камеры, оснастки или инструмента проверьте карту.
До работы безопасно введите отсутствие, множество, задержку и чужой результат через всю цепь. Defaults и прошлые позы не создают обычный захват. Неизвестные угол/высота — не нули; при необходимости отдельно проверенный путь даёт действительность. Независимо испытайте поле и подачу. Карта связана с камерой, оснасткой, инструментом. Изменение требует пересмотра применимости; сохранение процесса не сохраняет физическое одобрение.
Следующий этап инженерной работы
Идентичность кандидата и архив проверки не являются одобренным исполняемым выпуском. Локально подтвердите пакет, зависимости и активную конфигурацию. Активацию и возврат проверяйте в реальной среде вне работающего задания. Не обещайте завершённую активацию или производственную приёмку по сравнению данных разработки.
Сохраняйте исходное изображение вместе с записью результата.
Источники и технические материалы
Источники объясняют методы и ограничения руководства. Примеры проверок служат ориентиром; приёмка в производстве требует данных с ваших собственных образцов.
- Visual inspection system design checklistDeyi VisionПроверено
- Structural analysis and shape descriptorsOpenCVПроверено
- 2D and 3D machine vision selectionDeyi VisionПроверено
Материалы по компонентам и подбору
- роботизированное наведение машинным зрением
- гибкий питатель для робота
- 2D против 3D Машинное зрение
- Robot guidance для pick and place
- Flexible Feeding & Robot Loading · Материал на английском
- Руководство по выбору гибкого питателя
- Гибкая подача и роботизированная загрузка мелких деталей
- Настройка рецепта гибкого питателя контролируемыми опытами
- Проверить калибровку рука–глаз по всей площади лотка
- Позиционирование: пиксельный процесс с ИИ
- Позиционирование: камера и система координат
- Позиционирование: свет и устойчивость области
- Позиционирование: причина смещения захвата
- Поиск смещения захвата по системам координат, TCP и высоте
- 3D камера машинного зрения

