Mục tiêu và giới hạn áp dụng
Lập lấy mẫu, nét và nhòe cho mép seal/khe keo nhìn thấy; ngoại quan không chứng minh kín hay bền dính.
Hướng dẫn này mô tả đánh giá kỹ thuật, không chứng nhận sản phẩm có thể chạy ngay. Ví dụ PC công khai hiện tại của Deyi Vision chỉ bao gồm quy trình EAN-13 trên ảnh mẫu đã xác nhận. Chức năng OCR và phát hiện gốc trong mã kỹ thuật phải được kiểm tra theo runtime đã cài, mô hình đã liên kết và bài kiểm tra trước khi dùng. Có mẫu trên trình duyệt không chứng minh chạy được trên trình duyệt; backend OpenCV.js dự kiến cần xác minh riêng. Nhận dạng đám mây cần phê duyệt rõ phạm vi ảnh, nhà cung cấp, mô hình và chi phí. Gói lưu trữ để xem xét không phải gói phát hành thực thi. Tính tương thích camera, firmware và driver cần kiểm tra riêng. Mọi giá trị trong bảng đều là giả định, không phải số đo hoặc kết quả khách hàng của Deyi Vision.
Chuẩn bị bằng chứng
Chuẩn bị nền/trạng thái thật, đoạn thiếu thấy được và đoạn che; định mặt và đặc trưng nhỏ nhất. Định nghĩa đặc trưng nhìn thấy trước mask niêm phong/keo. Mép tem chống mở, dải hàn nhiệt và đường keo khác ý nghĩa vật lý, không dùng chung quy tắc chưa khai báo. Ghi đường chuẩn, phép chiếu, nền và trạng thái vật liệu lúc chụp. Keo ướt, đã đóng rắn và nền phản xạ đổi biên mà chưa tương đương chất lượng mối nối. Có đối chứng khe thấy được, lệch đường, phản xạ và đoạn bị che. Quy tắc ảnh chỉ đánh giá bề mặt quan sát, không chứng minh kín khí, rò rỉ, lực bóc, độ bền dính, đóng rắn hay mặt tiếp xúc ẩn. Cần chứng cứ công đoạn riêng. Mặt bị che phải báo thiếu chứng cứ hay dùng phương pháp đã kiểm khác, không điền đường theo bản vẽ mong đợi. Bắt đầu bằng bản ghi thu ảnh thay vì ảnh xem trước. Ảnh xem trước có thể đã thu nhỏ, làm nét hoặc được dùng lại khi đầu vào ngừng. Lưu khung hình nguyên bản, kích thước, định dạng pixel, phơi sáng, gain, thiết lập ống kính, khoảng cách làm việc, ID trigger và thời điểm thu. Kiểm tra đặc trưng nhỏ nhất cùng biến động vị trí lớn nhất được phép. Chụp mẫu đứng yên trước để tách lỗi nét khỏi nhòe chuyển động, rồi lặp ở điều kiện di chuyển thực tế mà không đổi hình học quang học. Liên kết từng ảnh với mẫu hay sự kiện. Khung hình thiếu hoặc cũ là lỗi thu ảnh dù ảnh cuối vẫn đẹp. Trước khi dùng lại cấu hình, đối chiếu định dạng pixel và vùng hoạt động với công thức. Ghi binning, đổi kích thước và chuyển đổi vì tỷ lệ pixel gốc không còn áp dụng nguyên vẹn. So ảnh lưu với đầu vào nút đầu; nếu khác, giữ cả ID và mô tả chuyển đổi. Khi kết nối lại, phân biệt phơi sáng mới với ảnh đệm lặp. Khóa cho qua tự động khi ID thu ảnh chưa rõ và lưu sự kiện gây sai khác thay vì tự reset bộ đếm.
Trình tự thực hiện
- Đo trường và pixel nguồn tại mặt chuẩn, ghi đổi phép chiếu do nghiêng/cao.
- Lấy nét toàn đường gồm góc và phía xa, không coi phóng preview là chứng cứ mới.
- So gốc tĩnh/chạy cùng gain/đèn; tính phơi sáng và kiểm còn khe.
- Giữ sự kiện và toàn nguồn, không điền đoạn che từ bản vẽ.
Diễn giải phép thử
Giả định 0.05 mm/px: keo 0.8 mm là 16 px, khe 0.3 mm là 6 px. 300 mm/s trong 100 µs gây nhòe 0.6 px. Chỉ kế hoạch, không kích thước phát hiện tối thiểu hay độ chính xác rộng hiệu chuẩn. Kiểm phép chiếu/quang học trên vật thật.
Bảng ghi thử nghiệm
| Mục | Giá trị | Diễn giải |
|---|---|---|
| Trường / rộng | 100 mm / 2000 px | Tỷ lệ = 0.05 mm/px |
| Keo / khe | 0.8 mm / 0.3 mm | 16 px / 6 px; chỉ phép chiếu |
| Chuyển động | 300 mm/s; 100 µs | Nhòe = 0.6 px |
s = 100 / 2000 = 0.05 mm/px
bead = 0.8 / 0.05 = 16 px
gap = 0.3 / 0.05 = 6 px
blur = 300 * 0.0001 / 0.05 = 0.6 px
Hai góc nhìn kỹ thuật
Hai góc nhìn kỹ thuật · 1
Sơ đồ thể hiện thứ tự kiểm tra. Mỗi mũi tên cần bằng chứng đã ghi, không hàm ý kết nối tự động đã được triển khai. Mẫu → Tỷ lệ pixel → Chuyển động → ID ảnh.
- Mẫu
- Tỷ lệ pixel
- Chuyển động
- ID ảnh
Hai góc nhìn kỹ thuật · 2
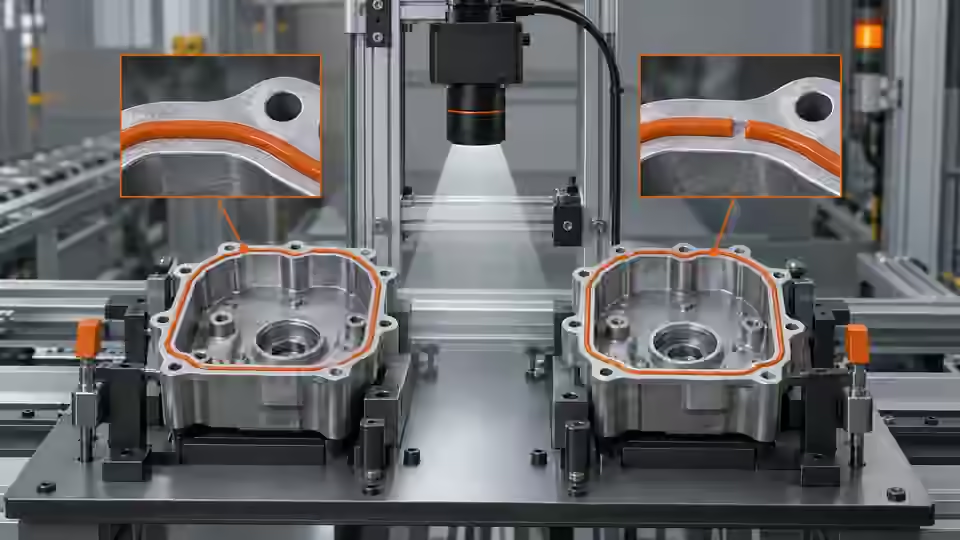
Sơ đồ thể hiện thứ tự kiểm tra. Mỗi mũi tên cần bằng chứng đã ghi, không hàm ý kết nối tự động đã được triển khai. Đứng yên → Di chuyển → Ảnh gốc → Bằng chứng.
- Đứng yên
- Di chuyển
- Ảnh gốc
- Bằng chứng
Chẩn đoán lỗi
- Đường chỉ liên tục khi phóng có thể còn khe chưa rõ ở nguồn.
- Mép seal rõ không thấy keo dưới lớp chồng đục.
Nghiệm thu và bàn giao
Nghiệm thu khi đặc trưng còn trong ảnh và nhìn được qua tư thế/chuyển động; giữ giới hạn bị che và gốc khe cho thử mask.
Lưu cùng nhau ảnh nguồn, quyết định mong đợi, revision chính xác và bản ghi kết quả đầy đủ. Đóng băng bộ đánh giá trước khi chọn tham số cuối. Nếu dùng đáp án đó để chỉnh quy trình về sau, đánh dấu bộ này là dữ liệu phát triển và lấy bộ nghiệm thu độc lập mới. Giữ Review, NoResult, lỗi thực thi và ảnh thiếu trong mẫu số; không lọc hàng để biến chúng thành đạt. Lưu lỗi tái hiện được cùng mẫu thành công. Tài liệu bàn giao phải chỉ rõ quyền sửa công thức, cách khôi phục revision đã duyệt trước và đầu ra thiết bị bị khóa tới khi nghiệm thu. Kết quả phần mềm không chứng minh chi tiết đang chuyển động đã đến đúng nơi.
Nguồn và tài liệu kỹ thuật
Các tài liệu giải thích phương pháp và giới hạn được dùng trong hướng dẫn. Phép kiểm tra minh họa chỉ để tham khảo; nghiệm thu sản xuất cần bằng chứng từ mẫu thực tế của bạn.
- Deyi Vision Vision WorkbenchDeyi VisionĐã kiểm tra
- Calculate exposure limits from conveyor speedDeyi VisionĐã kiểm tra
- Exposure TimeBaslerĐã kiểm tra
- Camera CalibrationOpenCVĐã kiểm tra
Tài liệu về linh kiện và lựa chọn
- camera công nghiệp machine vision
- Kiểm tra mã, nhãn và tem niêm phong bao bì dược phẩm
- kiểm tra ngoại quan tự động
- Camera công nghiệp cho thị giác máy
- Camera công nghiệp vs Camera thông thường
- Camera công nghiệp GigE và USB3
- Kiểm tra chân connector PCB
- Basler Camera Selection · Tài liệu tiếng Anh
- Allied Vision Camera Selection · Tài liệu tiếng Anh
- Hikrobot Machine Vision Alternative · Tài liệu tiếng Anh
- IDS Imaging Camera Selection · Tài liệu tiếng Anh
- Thử gain, độ sâu bit và nhiễu ở tương phản thấp
- Khoanh vùng mất gói GigE theo từng tầng
- Đo độ trễ và jitter của trigger phần cứng
- Nhãn OCR: camera và lấy mẫu ký tự
- Phân loại màu SKU: thu màu lặp lại
- Lỗi bề mặt: lấy mẫu ảnh và chuyển động
- Kiểm chứng nhiều camera đồng bộ dưới tải burst