
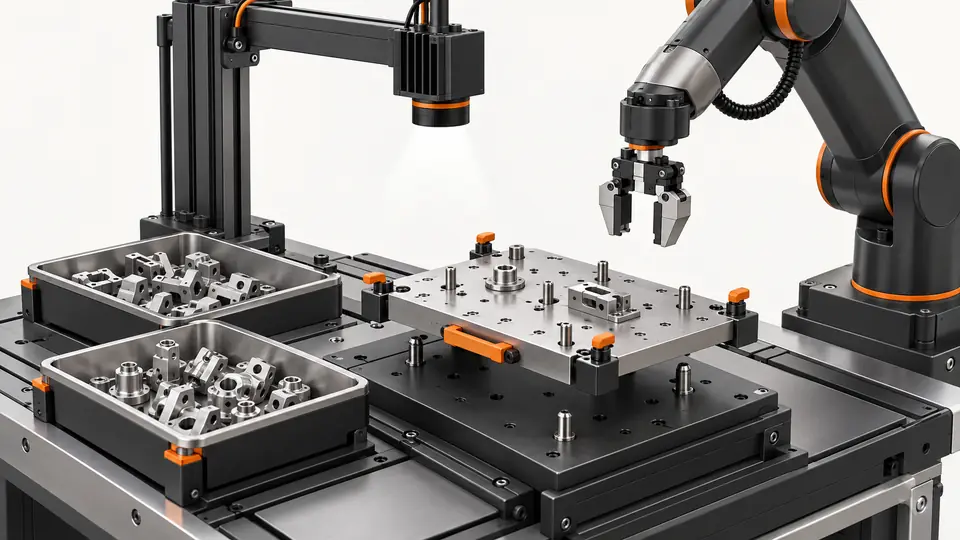
Задача и исходные условия
Верного рецепта вибрации недостаточно, если модель зрения, лоток или захват относятся к другой детали. Управляйте переналадкой набором механических и программных идентификаторов.
Подготовка испытания
Перечислите ревизию детали, лоток, свет, рецепт зрения, калибровку, захват и программу робота. A04, B02, C3 и 20 деталей — допущения планируемой проверки.
Переналадка — переход полных комплектов. Перечислите лоток, направляющие, свет, захват, версию детали, рецепт, калибровку, точку, программу и связь. Назначьте идентификаторы и реально проверенные сочетания. Схожие имена и одинаковые модели не доказывают совместимость. Уточните ограничения производителя и калибровку после замены. Задайте ответственного и блокировку запросов до проверки.
Порядок работы
- Сохраните последний принятый набор до смены.
- Сверьте физические элементы с новой конфигурацией; копирование рецепта не доказывает переносимость.
- Загрузите соответствующий программный набор и проверьте идентификаторы контроллеров.
- Проверьте первые детали на рабочей плоскости: ориентацию, зазор и реальное удаление.
- В контролируемом опыте загрузите неверный рецепт, проверьте блокировку и восстановите правильный набор.
Завершите или разрешите текущее событие, сохраните принятый комплект. Очистите цели через определённый переход, исключая старый подхват в новой настройке. Сверьте механику, загрузите соответствующее ПО документированно, считайте активные идентификаторы: кнопка не гарантирует все контроллеры. Проверьте плоскость, свет, ориентацию и зазор. При блокированной работе проверьте первую деталь по кадру, преобразованию и захвату. Успех зрения не доказывает правильную программу и инструмент.
Пример протокола испытания
Это условный пример, а не результаты измерений Deyi. Замените значения собственными утверждёнными протоколами испытаний.
| Поле протокола | Принятое значение |
|---|---|
| Проверенный рецепт A | A04 |
| Проверяемый рецепт B | B02 |
| Версия калибровки | C3 |
| Число образцов | 20 |
Создайте ведомость переналадки с версиями детали, лотка, освещения, рецепта зрения, калибровки, захвата и программы робота. Набор A04/B02/C3 допускается только как полностью испытанная комбинация. При контролируемом тесте неверного рецепта подтвердите блокировку автоматического производства до команды подхвата. Сохраните отклонённый запрос и восстановленную ведомость. Двадцать проверок первых деталей не доказывают длительную надёжность или универсальную переносимость.
A04/B02/C3 — согласованный набор, не взаимозаменяемые части. Запишите запрошенное, загруженное, независимо подтверждённое и утверждение. Разрешённый тест неверного рецепта выявляет несоответствие без неконтролируемого подхвата. Сохраните блокирующую проверку и причину, восстановите и подтвердите набор. При отличии копии проверяйте геометрию, монтаж, плоскость и инструмент до обвинения файла. Допуски и временная поправка не заменяют повторную проверку.
Две схемы процесса
Проверять переналадку питателя полным набором настроек — 1
Механические и программные идентификаторы проверяются вместе до допуска первой детали.
- Ревизия детали
- Механика
- Программы
- Первая деталь
Проверять переналадку питателя полным набором настроек — 2
Рабочий, новый и резервный наборы должны различаться; смешивание создаёт непроверенную конфигурацию.
- Рабочий набор
- Кандидат
- Набор отката
Поиск неисправностей
- Верное изображение при неудачном захвате требует проверки старого захвата или программы.
- Замена лотка той же модели может изменить плоскость.
- Откат должен вернуть весь набор, включая калибровку.
Приёмка и передача
Примите смену после согласованных начальных и длительных проверок. Отделите 20 пробных деталей от производства; запишите ответственного и восстанавливаемые версии. Переносимость требует испытания.
Назначьте критерии приёмки до испытания и сохраните исходные данные. Примеры не подтверждают возможности поставляемой модели.
Примите первые детали, характерную непрерывность и полный возврат. Остановите и перезапустите новый комплект с проверкой всех версий. Проверьте дозагрузку и диапазон рабочим захватом. Двадцать первых деталей отделите от полного доказательства и укажите пробелы. Сохраните ошибки до возврата, включающего калибровку и робота. Передайте механику, экспорты, утверждение, блокировки и восстановление. Перенос на другую деталь или станцию требует совместимости и новой приёмки.
Источники и технические материалы
Источники объясняют методы и ограничения руководства. Примеры проверок служат ориентиром; приёмка в производстве требует данных с ваших собственных образцов.
- Create new multi-feeding recipes — EYE+ 5.4AsyrilПроверено
- Knowledge database — EYE+ 5.4AsyrilПроверено
Материалы по компонентам и подбору
- Руководство по выбору гибкого питателя
- Flexible Feeding & Robot Loading · Материал на английском
- гибкий питатель для робота
- Гибкая подача и роботизированная загрузка мелких деталей
- Robot guidance для pick and place
- Проверить калибровку рука–глаз по всей площади лотка
- Позиционирование: приёмка и передача движения
- Позиционирование: пиксельный процесс с ИИ
- Позиционирование: камера и система координат
- Позиционирование: свет и устойчивость области
- Позиционирование: причина смещения захвата
- Поиск смещения захвата по системам координат, TCP и высоте

