
Русский маршрут
Подготовить фото хороших и плохих образцов
Маршрут задачи
Камера, объектив, освещение, сканер, 3D или feeder рассматриваются как системный маршрут, а не отдельная модель.
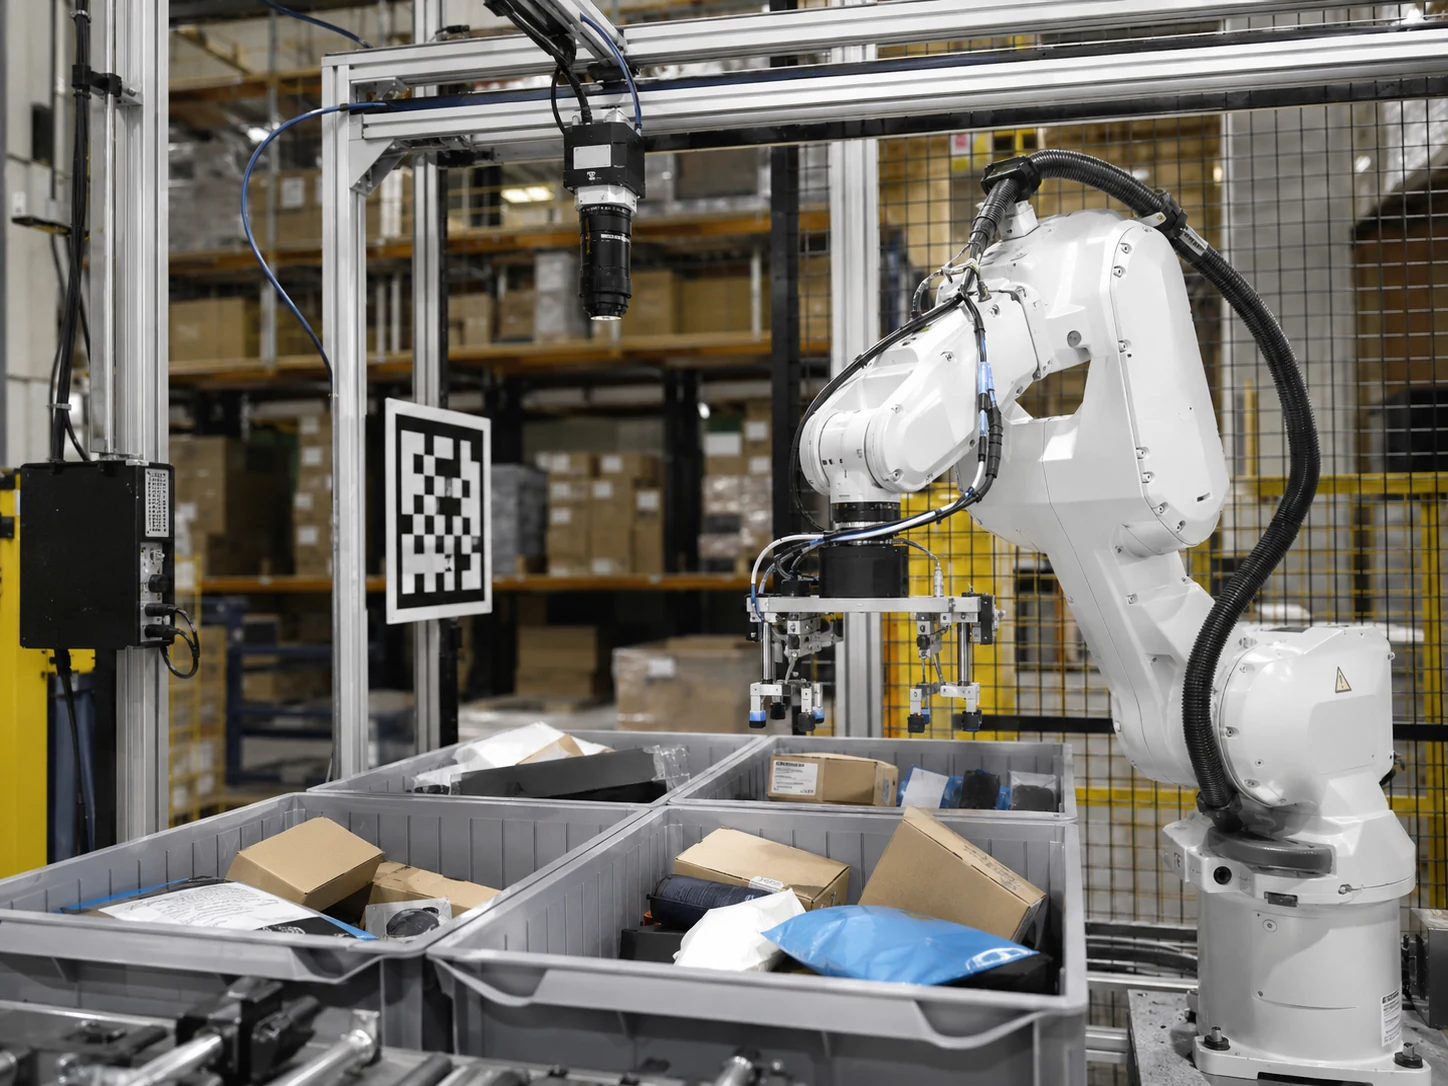
роботизированное наведение машинным зрением
Наведение преобразует положение на изображении в нужные системы координат робота и детали. Проверьте калибровку «рука–глаз», изменение позы, точку захвата и временную привязку: найденный контур не доказывает точность захвата или безопасность движения.
Подготовить фото хороших и плохих образцов
Задать FOV, дистанцию, допуск и скорость линии
Проверить освещение, оптику, trigger и интерфейс вместе
Deyi Vision вместе проверяет цель контроля, поверхность, движение, оптику, свет, trigger и ограничения интеграции перед рекомендацией маршрута компонентов.
Повторная калибровка может скрывать неверный TCP или плоскость захвата. Разделите локализацию изображения, преобразование координат и механику; движения выполняйте по утверждённой процедуре наладки.Поиск смещения захвата по системам координат, TCP и высоте
Процесс подбора
Уточните цель контроля, ограничения, маршрут компонентов и проверку на образцах.
Матрица решения
роботизированное наведение машинным зрением
(English)
Подготовить фото хороших и плохих образцов / Задать FOV, дистанцию, допуск и скорость линии
Связанные продукты
Выбирайте кадровую камеру по полю зрения, движению, типу затвора и формату пикселей.
Рассматривайте структурированный свет или лазерный профиль, когда решение зависит от высоты и геометрии, а не только контраста.
Подбирайте объектив вместе с форматом сенсора, полем зрения, рабочим расстоянием и размером нужного признака.
Гибкая подача должна разделять детали и обеспечивать положение, доступное камере и захвату.
Связанные задачи
Связанные гайды
Зрение 2D лучше подходит, когда для решения достаточно контраста, кромок, печати, кода или положения.
Модель мира для промышленной метрологии, пригодная к производственному применению, не должна оценивать размеры непосредственно по сгенерированному видео.
Значения характеристик сохранены на английском языке исходного документа. English
| Модель | Параметр | Значение | Источник спецификаций |
|---|---|---|---|
| DY-GE307GM | Разрешение / частота кадров | 2048 x 1536 MAX @37FPS | Исходная модель: MV-GE307GM Поставщик: MindVision Источник спецификаций · Техническое описание |
| DY-GE307GM | Эффективные пиксели | 3MP | Исходная модель: MV-GE307GM Поставщик: MindVision Источник спецификаций · Техническое описание |
| DY-GE307GM | Размер пикселя | 3.4 x 3.4um | Исходная модель: MV-GE307GM Поставщик: MindVision Источник спецификаций · Техническое описание |
| DY-GE307GM | Формат вывода | Mono 8/12bit | Исходная модель: MV-GE307GM Поставщик: MindVision Источник спецификаций · Техническое описание |
| DY-GL8020 | Опорное расстояние | 20mm | Исходная модель: GL-8020 Поставщик: Phoskey Источник спецификаций · Техническое описание |
| DY-GL8020 | Диапазон измерения Z | +/-2.3mm, F.S.=4.6mm | Исходная модель: GL-8020 Поставщик: Phoskey Источник спецификаций · Техническое описание |
| DY-GL8020 | Ширина измерения X на ближней границе | 9.6mm | Исходная модель: GL-8020 Поставщик: Phoskey Источник спецификаций · Техническое описание |
| DY-GL8020 | Серия | GL-8000 laser profile route | Исходная модель: GL-8020 Поставщик: Phoskey Источник спецификаций · Техническое описание |
| DY-FA0401C | Фокусное расстояние | 4mm | Исходная модель: FA0401C Поставщик: CHIOPT Источник спецификаций · Техническое описание |
| DY-FA0401C | Размер сенсора | 1/1.8 inch | Исходная модель: FA0401C Поставщик: CHIOPT Источник спецификаций · Техническое описание |
| DY-FA0401C | Диафрагменное число (F.NO) | 2.0-C | Исходная модель: FA0401C Поставщик: CHIOPT Источник спецификаций · Техническое описание |
| DY-FA0401C | ТВ-дисторсия | <0.5% | Исходная модель: FA0401C Поставщик: CHIOPT Источник спецификаций · Техническое описание |
RFQ на русском
Отправьте изображения образцов, скорость линии, допуск и текущий дефект. Мы переведем это в технический маршрут подбора.
Отправить технический запросFAQ
Нужны деталь, целевой дефект, допуск, FOV, рабочая дистанция, скорость линии, интерфейс и текущая референс-модель.
Фото или видео, OK/NG образцы, текущая система, ограничения монтажа и критерии приемки повышают точность подбора.
Эти внутренние примеры подбора показывают выбор компонентов и предлагаемые критерии приемки. Это не проекты клиентов, не измеренные результаты поставок и не отзывы клиентов. Изображения иллюстративные.