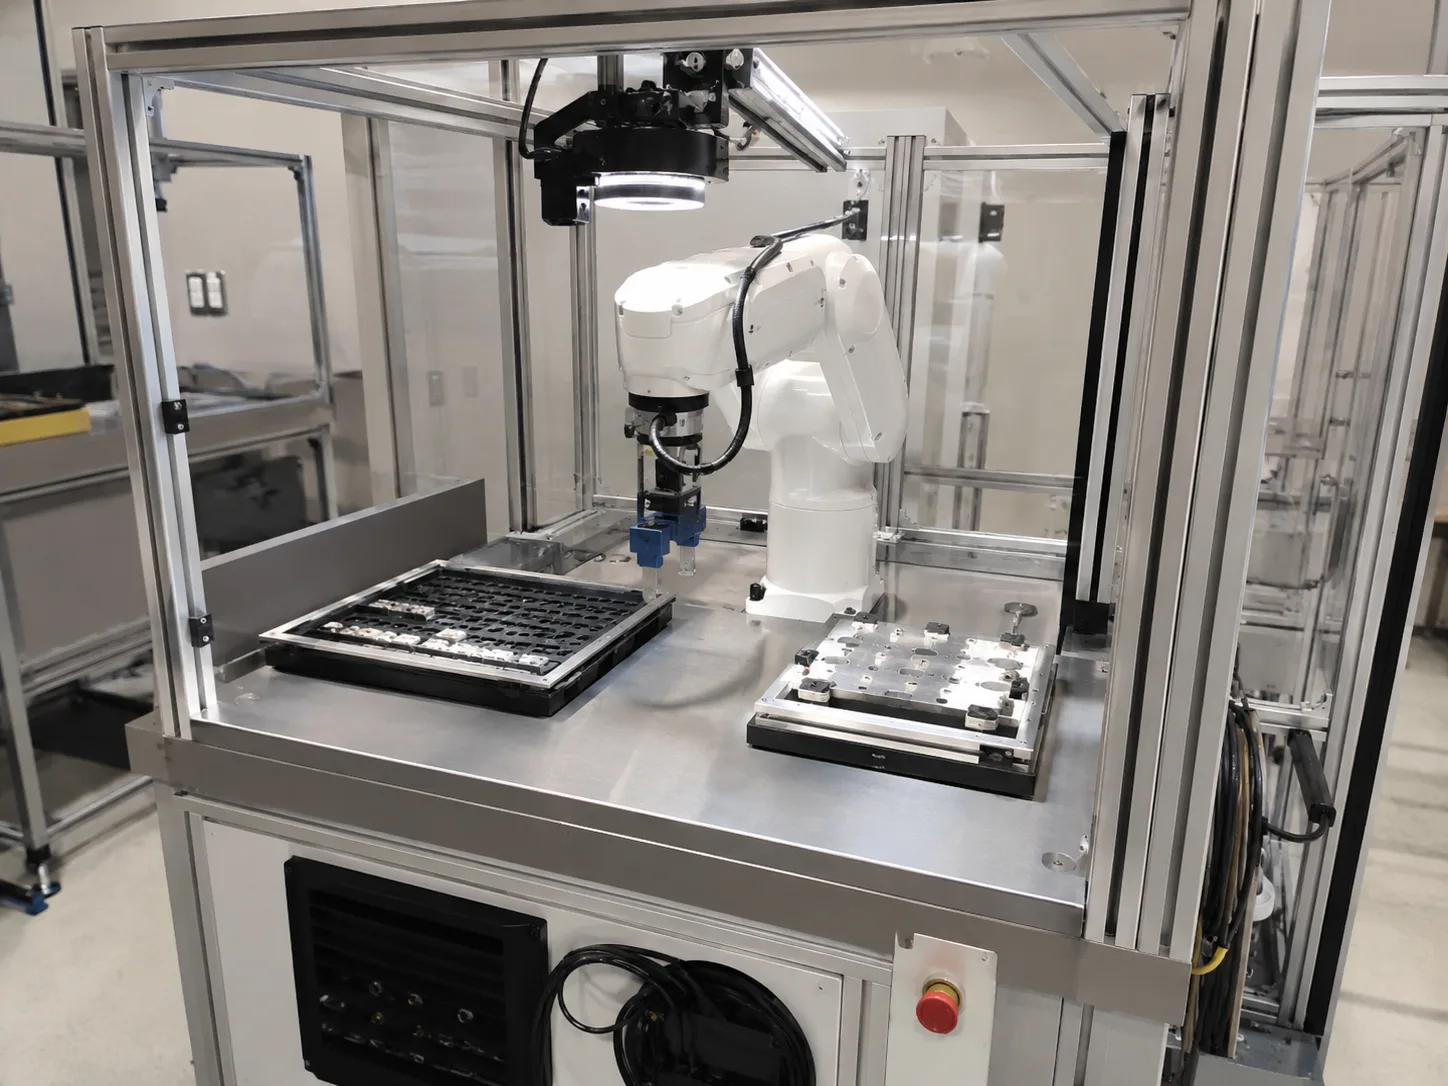
Условия примера и предлагаемые цели приемки до расчета.
Подходит, когда позиция, высота или overlap меняют pickup result, а калибровка должна оставаться обслуживаемой.
Эти внутренние примеры подбора показывают выбор компонентов и предлагаемые критерии приемки. Это не проекты клиентов, не измеренные результаты поставок и не отзывы клиентов. Изображения иллюстративные.
Примеры подбора
Маршрут для robot pick, positioning и assembly guidance с 2D или 3D vision по подаче детали. Пример содержит предлагаемые проверки и данные RFQ для технической валидации.
Illustrative planning assumption: 3-6 week pickup tolerance and calibration review · 3 Предлагаемые критерии приемки
Подходит, когда позиция, высота или overlap меняют pickup result, а калибровка должна оставаться обслуживаемой.
Robot guidance сбоит, когда презентация детали, вариация высоты или свет меняют координату выхода.
Используйте 2D vision для стабильного плоского позиционирования и 3D vision, когда высота, overlap или геометрия влияют на pickup.
Сравнение образцов до фиксации threshold
Рамка решения
Маршрут структурирован по задаче, ограничениям линии, hardware stack и RFQ-доказательствам.
Robot guidance сбоит, когда презентация детали, вариация высоты или свет меняют координату выхода.
Сравнение образцов до фиксации threshold Worst-case test на скорости линии
Маршрут камеры и объектива / Тест освещения / Trigger и I/O output / Проверка mounting или fixture
Фото OK/NG образцов / Допуск, размер дефекта или дистанция чтения / Скорость линии и trigger condition
Процесс проверки
Правильная группа продуктов зависит от образцов, условий линии и критериев приемки. Процесс делает RFQ проверяемым.
Доказательства доверия
Deyi Vision разработал эти примеры внутри компании для объяснения технического подбора. Это не реальные проекты клиентов и не достигнутые производственные результаты. Проверки и числа являются предлагаемыми целями и требуют проверки на реальных образцах.
Связанные группы продуктов
Рассматривайте структурированный свет или лазерный профиль, когда решение зависит от высоты и геометрии, а не только контраста.
Выбирайте кадровую камеру по полю зрения, движению, типу затвора и формату пикселей.
Подбирайте объектив вместе с форматом сенсора, полем зрения, рабочим расстоянием и размером нужного признака.
Гибкая подача должна разделять детали и обеспечивать положение, доступное камере и захвату.
Связанные страницы подбора
Наведение преобразует положение на изображении в нужные системы координат робота и детали.
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
Оригинал на английскомЗрение 2D лучше подходит, когда для решения достаточно контраста, кромок, печати, кода или положения.
Выбор гибкого питателя начинается с пяти параметров: поведения детали, поверхности для захвата, площади лотка, времени цикла и допуска робота.
Используйте гибкий питатель с роботизированной загрузкой, когда SKU, ориентация или поведение мелких деталей от партии к партии меняются слишком часто для стационарного чашечного питателя.
RFQ по задаче
Отправьте фото образцов, скорость линии, допуск и текущий дефект. Мы сопоставим задачу с камерой, светом, объективом, reader, 3D или smart camera.
Отправить технический RFQ| # | Предлагаемые критерии приемки |
|---|---|
| 1 | Pickup coordinate tolerance confirmed before route selection |
| 2 | Part-presentation variation tested across sample set |
| 3 | Calibration routine documented for operator maintenance |
| Hardware stack | Parameter | Значение | Источник спецификаций |
|---|---|---|---|
| DY-GL8020 | Reference distance | 20mm | Исходная модель: GL-8020 Поставщик: Phoskey Источник спецификаций · Datasheet |
| DY-GL8020 | Z measuring range | +/-2.3mm, F.S.=4.6mm | Исходная модель: GL-8020 Поставщик: Phoskey Источник спецификаций · Datasheet |
| DY-GL8020 | X width near | 9.6mm | Исходная модель: GL-8020 Поставщик: Phoskey Источник спецификаций · Datasheet |
| DY-GL8020 | Series | GL-8000 laser profile route | Исходная модель: GL-8020 Поставщик: Phoskey Источник спецификаций · Datasheet |
| DY-GE307GM | Resolution / frame rate | 2048 x 1536 MAX @37FPS | Исходная модель: MV-GE307GM Поставщик: MindVision Источник спецификаций · Datasheet |
| DY-GE307GM | Effective pixels | 3MP | Исходная модель: MV-GE307GM Поставщик: MindVision Источник спецификаций · Datasheet |
| DY-GE307GM | Pixel size | 3.4 x 3.4um | Исходная модель: MV-GE307GM Поставщик: MindVision Источник спецификаций · Datasheet |
| DY-GE307GM | Output format | Mono 8/12bit | Исходная модель: MV-GE307GM Поставщик: MindVision Источник спецификаций · Datasheet |
| DY-FA0401C | Focal length | 4mm | Исходная модель: FA0401C Поставщик: CHIOPT Источник спецификаций · Datasheet |
| DY-FA0401C | Sensor size | 1/1.8 inch | Исходная модель: FA0401C Поставщик: CHIOPT Источник спецификаций · Datasheet |
| DY-FA0401C | F.NO | 2.0-C | Исходная модель: FA0401C Поставщик: CHIOPT Источник спецификаций · Datasheet |
| DY-FA0401C | TV distortion | <0.5% | Исходная модель: FA0401C Поставщик: CHIOPT Источник спецификаций · Datasheet |
FAQ по задаче
Нет. Это внутренний пример подбора, а не анонимная поставка клиенту. Предлагаемые цели требуют проверки на реальных образцах.
Отправьте OK/NG образцы, фото, допуск, скорость линии, место установки и интерфейс вывода.
Финальный маршрут зависит от изображений образцов, скорости, допуска и монтажных ограничений.
Используйте 2D vision для стабильного плоского позиционирования и 3D vision, когда высота, overlap или геометрия влияют на pickup.