
Русский маршрут
Подготовить фото хороших и плохих образцов
Маршрут продукта
Страница помогает выбрать компонент по задаче контроля, образцам, FOV, рабочей дистанции, скорости линии и интерфейсу.
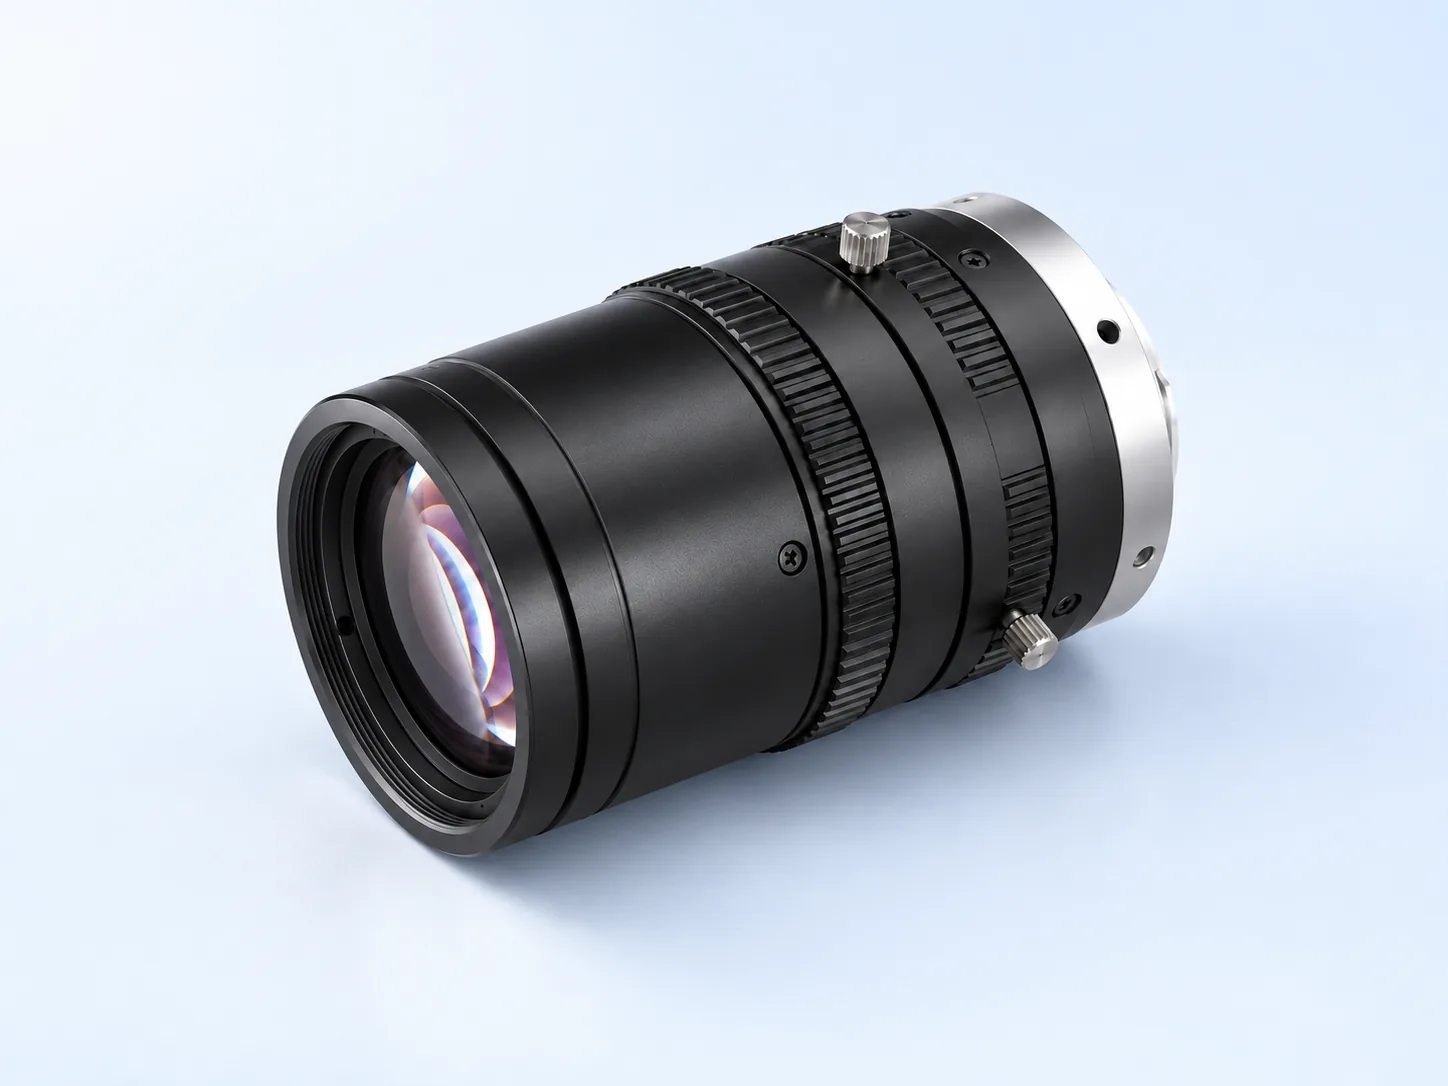
объектив машинного зрения
Подбирайте объектив вместе с форматом сенсора, полем зрения, рабочим расстоянием и размером нужного признака. Проверьте края изображения, глубину резкости и дисторсию при реальном монтаже: одинакового крепления недостаточно.
Подготовить фото хороших и плохих образцов
Задать FOV, дистанцию, допуск и скорость линии
Проверить освещение, оптику, trigger и интерфейс вместе
Deyi Vision вместе проверяет цель контроля, поверхность, движение, оптику, свет, trigger и ограничения интеграции перед рекомендацией маршрута компонентов.
Процесс подбора
Уточните цель контроля, ограничения, маршрут компонентов и проверку на образцах.
Матрица решения
объектив машинного зрения
(English)
Подготовить фото хороших и плохих образцов / Задать FOV, дистанцию, допуск и скорость линии
Связанные продукты
Telecentric optical routes for precision measurement, low-distortion edge capture and repeatable gauge-style inspection.
Оригинал на английскомFlash measurement and image-dimension measurement systems for fast dimensional inspection and metrology checks.
Оригинал на английскомСвязанные задачи
Сначала определите годные, дефектные и пограничные образцы и последствия ошибочного решения.
Задавайте станцию через критерии приёмки, нужную информацию изображения и цепочку от запуска до передачи результата.
Use calibrated lenses, lighting and cameras to stabilize measurement under production conditions.
Оригинал на английскомНаведение преобразует положение на изображении в нужные системы координат робота и детали.
Связанные гайды
Телецентрическая линза оправдана, когда ошибка перспективы из-за изменения высоты или положения детали может изменить результат измерения.
При сравнении промышленной камеры не начинайте с номера модели.
Оцените разрешение камеры машинного зрения, разделив необходимое поле зрения на количество используемых пикселей, а затем проверив, может ли полученный размер пикселя поддерживать наименьший элемент, допуск измерения и запас алгоритма.
Промышленную камеру для машинного зрения следует выбирать по физике проверки: FOV, наименьший элемент, скорость движения, тип затвора, размер датчика, направление линзы, интерфейс, время срабатывания и освещение.
Сначала выберите линзу машинного зрения по полю зрения, размеру сенсора и рабочему расстоянию.
Используйте обычный объектив машинного зрения, когда задача заключается в наличии, дефекте, ориентации или грубом позиционировании, а ошибка перспективы не меняет решения.
Типы освещения машинного зрения следует выбирать в зависимости от сигнала, который необходимо создать: силуэт, текстура поверхности, тень от царапин, контрастность печати, управление отражающими бликами или однородность линейного сканирования.
Рабочее расстояние — физическое расстояние от объектива до детали.
Освещение камеры линейного сканирования в первую очередь должно быть спроектировано с учетом скорости материала и экспозиции.
Цена камеры линейного сканирования зависит от всего маршрута проверки, а не только от корпуса камеры.
Рассчитывайте параметры системы контроля рулонной пленки по полезной ширине, контрасту дефектов и максимальной скорости движения.
Телецентрический объектив сохраняет масштаб изображения более стабильным при изменении высоты объекта.
Сравнивайте телецентрическую оптику с Opto Engineering по полю, покрытию сенсора, рабочему расстоянию, дисторсии и телецентричности.
Для XIMEA сначала проверьте габариты с разъёмами, интерфейс, потребление и теплоотвод конкретной модели.
При сравнении Vision & Control оцените сочетание объектива, света и сенсора в ограниченном пространстве.
Сравнивайте альтернативу KEYENCE по полному заданию: инструменты, интерфейс оператора и передача результата ПЛК.
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
Оригинал на английскомСравнивайте освещение OPT по рабочей геометрии, длине волны, охвату и управлению.
Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
Оригинал на английскомTranslate Teledyne DALSA-style area scan and line scan requirements into practical machine vision camera choices.
Оригинал на английскомCompare FLIR-style industrial camera needs with Deyi Vision camera, lens and lighting selection constraints.
Оригинал на английскомUse Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
Оригинал на английскомMap IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
Оригинал на английскомСравнивайте камеры Baumer по точному сенсору, затвору, формату пикселей и запуску.
Преобразуйте список MaxxVision в конкретные модели, интерфейсы, объективы и принадлежности.
Для сравнения закупки через Stemmer Imaging составьте полную спецификацию камеры, оптики, света, платы захвата и драйверов.
Значения характеристик сохранены на английском языке исходного документа. English
| Модель | Параметр | Значение | Источник спецификаций |
|---|---|---|---|
| DY-FA0401C | Фокусное расстояние | 4mm | Исходная модель: FA0401C Поставщик: CHIOPT Источник спецификаций · Техническое описание |
| DY-FA0401C | Размер сенсора | 1/1.8 inch | Исходная модель: FA0401C Поставщик: CHIOPT Источник спецификаций · Техническое описание |
| DY-FA0401C | Диафрагменное число (F.NO) | 2.0-C | Исходная модель: FA0401C Поставщик: CHIOPT Источник спецификаций · Техническое описание |
| DY-FA0401C | ТВ-дисторсия | <0.5% | Исходная модель: FA0401C Поставщик: CHIOPT Источник спецификаций · Техническое описание |
RFQ на русском
Отправьте изображения образцов, скорость линии, допуск и текущий дефект. Мы переведем это в технический маршрут подбора.
Отправить технический запросFAQ
Нужны деталь, целевой дефект, допуск, FOV, рабочая дистанция, скорость линии, интерфейс и текущая референс-модель.
Фото или видео, OK/NG образцы, текущая система, ограничения монтажа и критерии приемки повышают точность подбора.
Эти внутренние примеры подбора показывают выбор компонентов и предлагаемые критерии приемки. Это не проекты клиентов, не измеренные результаты поставок и не отзывы клиентов. Изображения иллюстративные.
Маршрут для непрерывной инспекции дефектов пленки, текстиля или бумаги с line scan camera и line lighting.
Маршрут для robot pick, positioning и assembly guidance с 2D или 3D vision по подаче детали.
Маршрут быстрых размерных проверок штампованных, обработанных или литых деталей с instant measuring systems.