
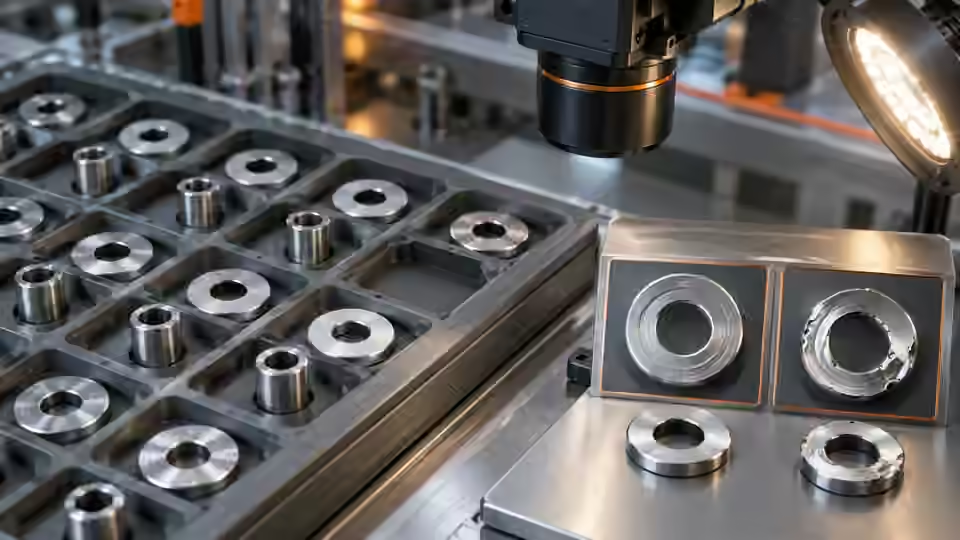
检测任务
从第一次计数不符入手,判断零件是被连在一起、被拆开,还是被排除了。要使用独立得知的实物数量,而不是想当然地认定期望的答案。在改动面积限值之前,先在分割不变的条件下重放同一张原始图像。这样才能确定症状来自连通性,还是来自计数资格筛选。
前置条件与样品对照
写明预期数量,以及怎样才算一个实际零件。准备装料正确、少料和零件相互接触的样品,并备好独立清点得出的答案。基线方案统计的是相互分离的连通区域,而不是被遮挡的物体。一个连通区域可能包含多个相互接触的零件,而单个反光零件也可能裂成多个区域。选定计数阈值之前,要把这些局限写进样品定义。
选择相机方案
整个料盘能在一次触发的单帧内拍全时,使用面阵相机。为获得轮廓对比度选用黑白相机,仅在确有颜色要求时才选用彩色相机。供料过程中存在运动时,需要经过验证的全局快门时序,或采用料盘已稳定的采图位置。线阵方案需要通过运动重建图像,用在静止的料盘上并不会自动更好。
执行受控流程
在测试修正方案之前,先冻结一份失败工作流的副本,并保留最初失败的原始图像。先在保存的数据上复现症状,再判断它是跟着零件、照明、采集还是软件状态走的。最终答案变了并不够:相关的中间证据必须因为预期的实际原因而得到改善。重跑成功之后,也不要抹掉最初的失败记录。
- 把每个已标注的区域叠加到原始料盘图像上。
- 比较筛选前后各零件的面积。
- 将相互接触的零件分开后重新采集,不改动旧图像。
- 将眩光抑制与阈值改动分别独立测试。
流程图
从原始区域出发,穿过计数资格筛选一路追溯到计数不符之处,然后检验一个实物或算法方面的原因。
- 原始失败
- 单一改动
- 重放对照
- 残余风险
记录证据
记录实物数量、原始区域数、可计数区域数和排除原因。每个被排除的区域都要标注;原始区域数与可计数区域数之间的差异应当能够解释。仍然无法从图像中解决的样例,要保留下来。
在设法修正总数之前,先建立零件级的失败对应表。把每个实际零件,与覆盖它的一个或多个原始连通区域对应起来。被计数资格筛选滤除的零件,要与掩膜中根本不存在的区域分开记录。这样可以把“可见的小零件被最小面积筛选丢弃”,与“零件因对比度差而丢失”区分开。检查那个大的合并区域中原来的间隙:如果原始图像里就没有这个间隙,调整阈值也无法可靠地还原它的真实形状。为检验连通性假设,在实际把零件分开之后重新采集一张图像,新旧两份输入都要保留。若怀疑是眩光造成的拆分,只改变照明布置,并检查同一个零件是否变成一个完整的区域,同时没有把相邻的料盘特征带进来。
| 对照项 | 应观察内容 | 判定界限 |
|---|---|---|
| N3:3 个分离零件 | 本例预期 3 个可计数区域 | 与独立的实物计数比对 |
| N2:2 个分离零件 | 本例预期 2 个可计数区域 | 少料;不要改动预期的 3 |
| T3:3 个相互接触的零件 | 区域数可能不等于 3 | 复核;连通区域并不等于实际物体 |
诊断失败案例
最小面积筛选可能丢弃有效的小零件;反光可能把一个零件拆成多个可计数的孤立区域。放宽面积上下限,可能引入料盘噪声。应先恢复分离效果或可见性,再考虑用数值补偿。
故障隔离
即使造成相同的总数误差,连在一起的一对零件、被拆分的零件和被筛掉的小零件,也需要不同的补救措施。
- 合并
- 拆分
- 被筛除
- 料盘噪声
独立验证
每次试验只改动一个可疑原因,并重放之前失败的所有对照样品。日志中要记录图像编号、参数差异、ROI 和运行环境标识。如果结果变了,而预期的中间观察结果并没有相应变化,就要去排查时序或数据来源。无定论的帧要明确保留为待复核案例,不要为了让比较看起来更好而把它们删掉。
修正之后,重放每一个旧的不符案例并检查各个区域。另用新的少料料盘独立测试;绝不能为了配合一张失败的图像而去修改预期计数。
使用一份与所怀疑的机理对应的修正台账。面积筛选方面的修正,应当改变可计数资格,而原始分割保持不变。照明方面的修正,应当改变原始图像的对比度及由此得到的掩膜。稳定性方面的修正,应当消除新帧中与运动有关的桥接,但不必改变已保存的模糊图像。如果观察到的效果与预测不符,就让该假设保持未决,并检查其他改动。每接受一项修正,都要重放完整的料盘对照样品,包括多出零件的情形和允许的最小零件。确认一处合并和一处拆分没有相互抵消成表面上正确的总数。当已安装的方案无法解释相互接触的零件和被遮住的零件时,将其标记为未解决。评审人员应当能够根据提供的原始图像和参数差异,复现旧的不符、具体的改善以及剩余的局限。
继续工程交接
把原始失败案例、修正后的结果、参数差异和剩余的边界案例发给 Deyi Vision 评审。只有在用保存的图像完成隔离验证之后,才在实际安装的设备上验证修正。在一个文件上演示成功的修正,并不能证明实际相机的可靠性、机器人标定或量产验收。
将原始图像与对应的结果记录一并保存。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Visual inspection system design checklistDeyi Vision核查于
- Morphological transformationsOpenCV核查于

