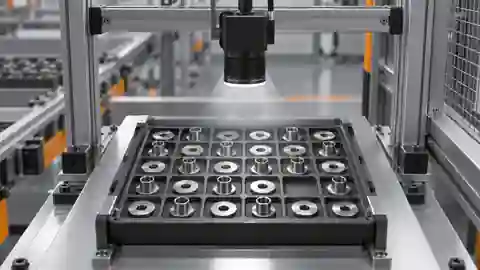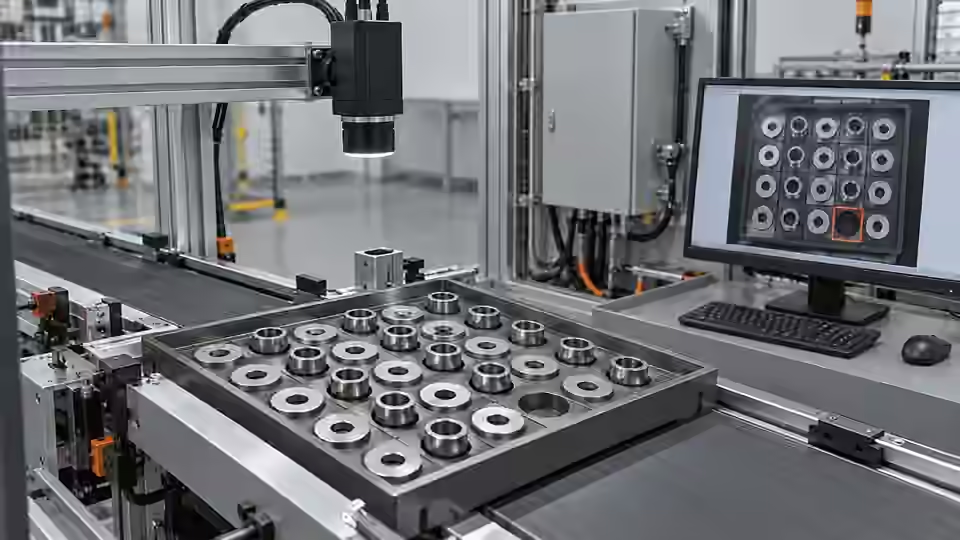
검사 목적
모호한 개수에서 트레이를 보류할지 재배치할지 합의합니다. 개발 마스크와의 일치가 아닌 실제 수량을 검증하세요. 정상, 부족, 추가, 접촉과 경계 통과를 포함하고 영향이 다른 분류를 수락 기록에 분리합니다.
전제 조건과 대조 샘플
기대 개수와 물리적인 부품 하나의 정의를 정합니다. 정상 개수, 부족과 접촉 샘플을 준비하고 독립적으로 센 정답을 기록하세요. 기준 흐름은 분리된 연결 영역을 세며 숨겨진 물체를 세지 못합니다. 접촉한 여러 부품이 한 영역이 되거나 광택 있는 한 부품이 여러 영역으로 나뉠 수 있습니다. 개수 임계값을 선택하기 전에 이 한계를 샘플 정의에 남깁니다.
카메라 구성 선택
트레이 전체가 한 번의 트리거 영상에 들어오면 영역 카메라를 사용합니다. 실루엣 대비에는 흑백을, 실제 색 요구가 있을 때만 컬러를 선택하세요. 공급 중 움직임에는 검증된 글로벌 셔터 타이밍이나 정지 촬영 위치가 필요합니다. 라인 스캔은 이동 기반 영상 재구성이 필요하며 정지 트레이를 자동으로 개선하지 않습니다.
조건을 관리하며 시험하기
수락 시험 전에 판정 규칙, 허용 변동과 필요한 라인 응답을 합의합니다. 흐름, 데이터 집합, 실행 환경, 자료와 임계값을 함께 고정하세요. 수락 정답 집합은 조정 과정과 독립적으로 유지하며 이미 변경에 활용했다면 재사용을 공개하고 새 독립 집합을 마련합니다. 사람의 검토는 모델 예측 및 자동 흐름 편집과 분리합니다.
- 실행 전에 독립 트레이 개수를 봉인합니다.
- 수량 조건마다 허용 위치에서 시험합니다.
- 무영상, 중복 결과와 지연 결과를 넣습니다.
- PLC나 작업자가 현재 트레이 판정을 받는지 확인합니다.
처리 흐름
독립 물리 정답으로 개수를 확인하고 요청 식별자로 트레이와 라인 응답을 연결합니다.
- 고정 후보
- 독립 시험
- 라인 응답
- 현장 승인
확인 자료 기록
완전 일치, 절대 개수 오차와 검토를 총 시험 트레이와 보고합니다. 한 트레이의 반복 프레임은 새 실물 샘플이 아닙니다. 실물 수와 이벤트 수를 모두 기록하세요.
수락 모집단을 실제 트레이 상태로 정의합니다. 정상, 부족과 추가를 분리하고 정상 접촉/겹침 허용을 기록합니다. 허용이면 검증 경로로 포함하고 결과 뒤 제외하지 않습니다. 행마다 트레이, 실제 수량, 영상 유효성, 개수, 검토와 실제 동작을 씁니다. 정확 개수와 부족 거부를 분리하세요. 틀린 개수로 거부해도 계수 정확도 증명이 아닙니다. 독립 정답 출처 및 수정 이력을 남기고 재제시는 원래 실물과 연결하여 독립 샘플 수를 늘리지 않습니다.
| 대조 조건 | 확인할 관측 내용 | 판정 경계 |
|---|---|---|
| N3: 분리된 3부품 | 가정 예시에서 적격 영역 3개 기대 | 독립 물리 개수와 비교 |
| N2: 분리된 2부품 | 가정 예시에서 적격 영역 2개 기대 | 수량 부족; 기대 3개를 바꾸지 않음 |
| T3: 접촉한 3부품 | 영역 수가 3과 다를 수 있음 | 검토; 연결 영역은 물리 물체와 다름 |
실패 사례 진단
늦은 개수는 다음 트레이를 풀 수 있고 겹침을 유효 적은 수로 취급하면 부족을 잘못 선언합니다. 관찰 상태를 수량에 붙이고 유효 영상이 없을 때 숫자 0을 보내지 않습니다.
원인 분리
유효 0, 무효 획득과 접촉 검토를 비교합니다. 수량으로 혼동하지 않습니다.
- 유효 개수
- 무영상
- 접촉 검토
- 트레이 식별
독립 샘플로 검증
획득 실패, 모호한 영상, 시간 초과와 중복 전달을 포함한 전체 이벤트를 시험합니다. 모든 출력을 현재 부품 및 요청 식별자에 연결하세요. 통합 측은 합격, 불합격과 검토/무결과를 명시적으로 처리해야 하며 근거가 없는 상태를 합격으로 바꾸면 안 됩니다. 관측 지연과 실제 액추에이터 응답을 기록합니다. 소프트웨어 결과만으로 실제 부품 처리가 올바른지 증명할 수 없습니다.
같은 실제 트레이의 올바른 수량과 처리를 요구합니다. 공급, 트레이 재질이나 조명을 바꾸면 소프트웨어와 무관하게 분리가 달라지므로 재검증합니다.
무효 수량을 일반 숫자로 취급하지 않도록 수신기를 시험합니다. 무영상, 보이지 않는 겹침과 유효 빈 트레이는 별개이며 무결과는 자동0이 아닙니다. 승인 안전 대체 시운전으로 지연과 중복을 넣고 현재 트레이에만 연결되며 시간 초과 뒤 옛 개수가 재사용되지 않는지 봅니다. 모호함은 경보뿐 아니라 보류/재제시와 새 영상을 관찰합니다. 마지막으로 현장 절차에서 실제 트레이 해제/보류를 기록합니다. 고정 설정 및 제시 한계에 수락을 묶고 표면, 공급 또는 겹침 변경 뒤 재검토합니다.
다음 기술 검토로 진행
후보 식별자와 검토 아카이브만으로 승인된 실행 배포본이 되지 않습니다. 설치 패키지, 의존성과 활성 설정을 현장에서 확인하세요. 활성화나 복구 절차는 실제 실행 환경에서 검증하고 실행 중인 작업을 피해야 합니다. 개발 비교로 패키지 활성화 완료나 생산 수락을 약속하지 않습니다.
원본 영상과 해당 결과 기록을 함께 보존합니다.
출처와 기술 참고 자료
참고 자료는 이 안내의 방법과 한계를 설명합니다. 예시 확인 절차는 참고용이며, 생산 수락 판정에는 실제 샘플을 통한 근거가 필요합니다.
- Visual inspection system design checklistDeyi Vision확인일
- Structural analysis and shape descriptorsOpenCV확인일
부품 및 선정 참고 자료
- 자동 비전 검사
- 산업용 머신비전 카메라
- 머신비전 조명
- 시각적 검사 시스템 설계 체크리스트
- 머신 비전이란 무엇입니까?
- 머신비전 시스템
- 머신 비전 시스템 구성요소
- 머신 비전 시스템은 어떻게 작동하나요?
- PCB 커넥터 핀 유무 검사
- 산업용 바코드 리더기
- 부품 계수 조명과 검사 영역 경계를 정하는 방법: 실무 검증 절차
- 부품 계수 오류: 병합과 분열 원인을 진단하기: 실무 검증 절차
- 위치 결정 수락과 이동 연동을 분리해 검증하기: 실무 검증 절차
- 위치 결정의 AI 지원 픽셀 흐름을 검증하기: 실무 검증 절차
- 부품 위치 카메라 설정과 원본 좌표를 고정하기: 실무 검증 절차
- 부품 위치 조명과 영역: 중심 편향을 확인하기: 실무 검증 절차
- 부품 위치 오차: 이미지부터 픽업까지 추적하기: 실무 검증 절차
- 존재 검사 수락과 라인 연동을 검증하는 방법: 실무 검증 절차
- 존재 검사의 AI 지원 흐름과 후보 비교 방법: 실무 검증 절차
- 존재 검사 카메라 설정: 누락과 가림을 분리하는 방법: 실무 검증 절차
- 존재 검사의 조명과 검사 영역을 제어하는 방법: 실무 검증 절차
- 존재 검사의 오합격 원인을 단계별로 분리하기: 실무 검증 절차