
견적 전에 검토할 예시 조건과 제안 합격 목표.
부품 위치, 높이, 겹침이 픽업 결과를 바꾸고 캘리브레이션을 유지해야 할 때 적합합니다.
로봇 가이던스 샘플 이미지, 공차, 라인 조건, 통합 데이터를 선정 전에 확인.
사내에서 작성한 선정 예시는 부품 구성과 제안된 인수 기준을 설명합니다. 실제 고객 프로젝트, 측정된 납품 성과 또는 고객 추천이 아닙니다. 이미지는 설명용입니다.
응용 선정 예시
부품 공급 상태에 따라 2D 또는 3D 비전으로 로봇 픽, 위치 결정, 조립을 지원하는 경로. 이 예시는 제안 검사 항목과 기술 검증에 필요한 RFQ 자료를 정리합니다.
Illustrative planning assumption: 3-6 week pickup tolerance and calibration review · 3 제안 합격 기준
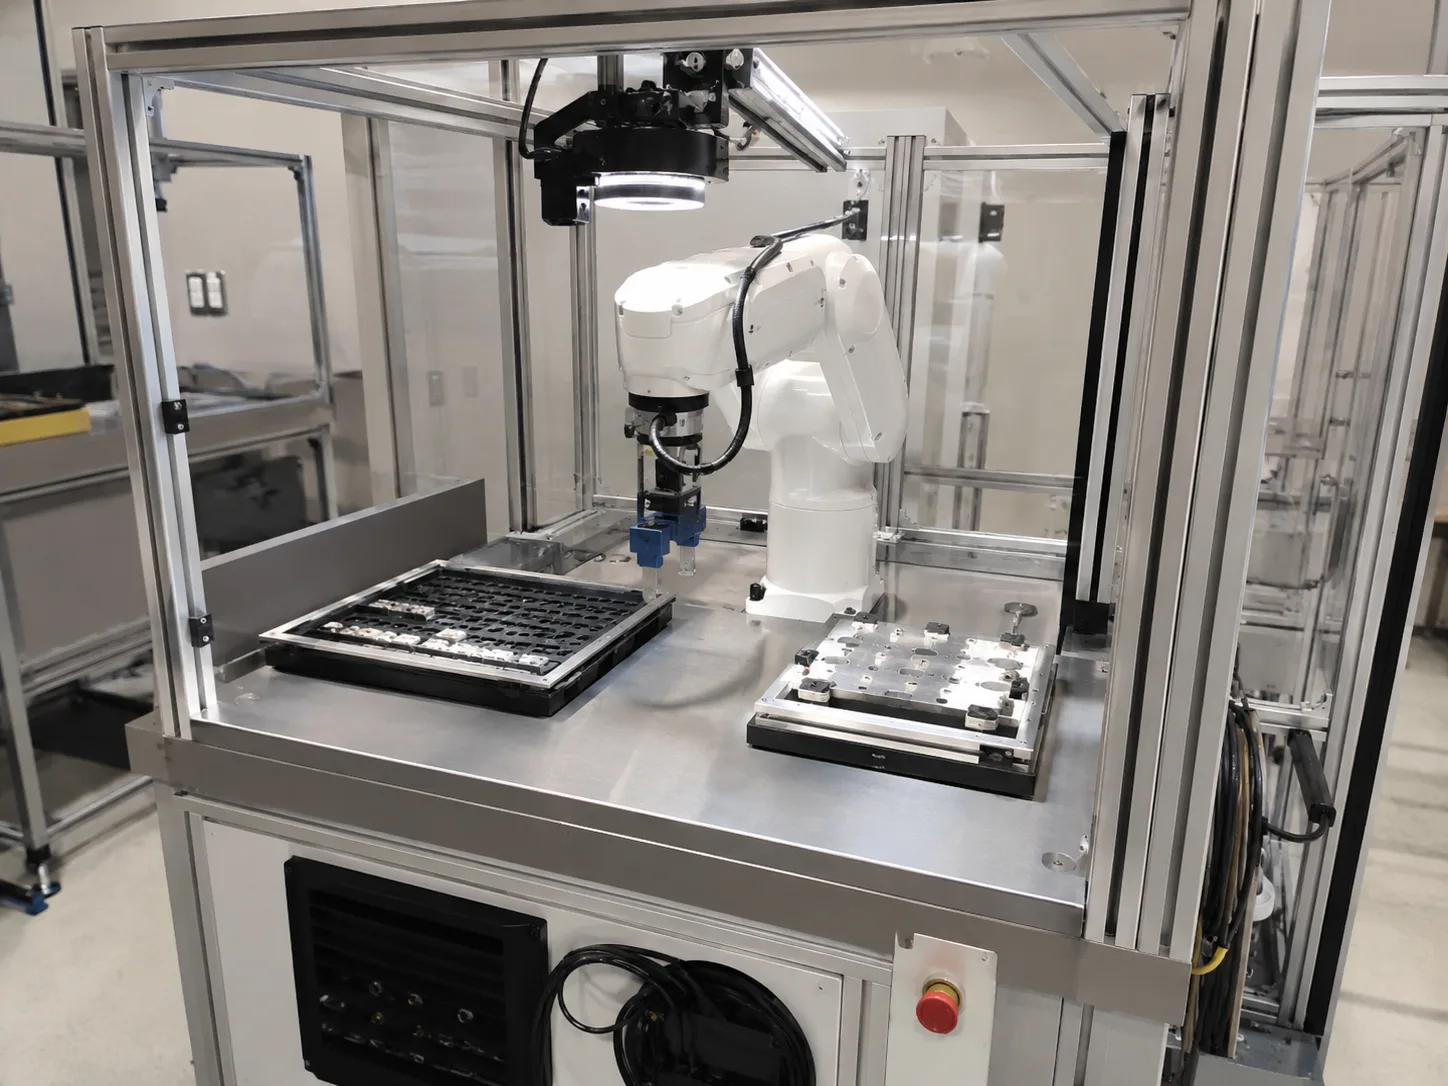
부품 위치, 높이, 겹침이 픽업 결과를 바꾸고 캘리브레이션을 유지해야 할 때 적합합니다.
부품 제시 방식, 높이 변화, 조명 변화가 좌표 출력을 바꾸면 로봇 가이던스가 불안정해집니다.
평면 위치가 안정적이면 2D 비전을, 높이, 겹침, 형상 변화가 픽업에 영향을 주면 3D 비전을 사용합니다.
임계값 고정 전 샘플 비교
의사결정 프레임
검사 문제, 라인 제약, 하드웨어 스택, RFQ 근거로 경로를 정리합니다.
부품 제시 방식, 높이 변화, 조명 변화가 좌표 출력을 바꾸면 로봇 가이던스가 불안정해집니다.
임계값 고정 전 샘플 비교 라인 속도에서 worst-case 테스트
카메라 및 렌즈 경로 / 조명 테스트 / 트리거와 I/O 출력 / 장착 또는 지그 확인
OK/NG 샘플 이미지 / 공차, 결함 크기 또는 판독 거리 / 라인 속도와 트리거 조건
검증 워크플로
적합한 제품군은 샘플, 라인 조건, 합격 기준에 따라 달라집니다. 문의를 테스트 가능한 형태로 정리합니다.
신뢰 근거
Deyi Vision이 기술 선정을 설명하기 위해 사내에서 작성한 예시입니다. 실제 고객 프로젝트나 달성한 현장 성과가 아니며, 확인 항목과 수치는 제안 목표로 실제 샘플 검증이 필요합니다.
관련 제품군
관련 선정 페이지
로봇 가이던스는 영상 위치를 올바른 로봇 및 작업물 좌표계로 변환합니다.
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
영어 원문2D 비전은 대비, 가장자리, 인쇄, 코드 또는 위치가 결정을 내리는 데 충분할 때 가장 좋습니다.
유연한 피더 선정은 부품 거동, 픽업 면, 트레이 면적, 사이클 시간, 로봇 공차라는 다섯 조건에서 시작합니다.
소형 부품의 SKU, 방향 또는 배치별 거동이 자주 바뀌어 고정식 볼 피더로 대응하기 어려울 때 유연 피더와 로봇 로딩을 사용합니다.
적용 RFQ
샘플 이미지, 라인 속도, 공차, 현재 불량 모드를 보내면 카메라, 조명, 렌즈, 리더, 3D 또는 스마트 카메라 경로로 정리합니다.
기술 RFQ 보내기| # | 제안 합격 기준 |
|---|---|
| 1 | Pickup coordinate tolerance confirmed before route selection |
| 2 | Part-presentation variation tested across sample set |
| 3 | Calibration routine documented for operator maintenance |
| 하드웨어 구성 | Parameter | 값 | 사양 출처 |
|---|---|---|---|
| DY-GL8020 | Reference distance | 20mm | 참조 모델: GL-8020 공급사: Phoskey 사양 출처 · Datasheet |
| DY-GL8020 | Z measuring range | +/-2.3mm, F.S.=4.6mm | 참조 모델: GL-8020 공급사: Phoskey 사양 출처 · Datasheet |
| DY-GL8020 | X width near | 9.6mm | 참조 모델: GL-8020 공급사: Phoskey 사양 출처 · Datasheet |
| DY-GL8020 | Series | GL-8000 laser profile route | 참조 모델: GL-8020 공급사: Phoskey 사양 출처 · Datasheet |
| DY-GE307GM | Resolution / frame rate | 2048 x 1536 MAX @37FPS | 참조 모델: MV-GE307GM 공급사: MindVision 사양 출처 · Datasheet |
| DY-GE307GM | Effective pixels | 3MP | 참조 모델: MV-GE307GM 공급사: MindVision 사양 출처 · Datasheet |
| DY-GE307GM | Pixel size | 3.4 x 3.4um | 참조 모델: MV-GE307GM 공급사: MindVision 사양 출처 · Datasheet |
| DY-GE307GM | Output format | Mono 8/12bit | 참조 모델: MV-GE307GM 공급사: MindVision 사양 출처 · Datasheet |
| DY-FA0401C | Focal length | 4mm | 참조 모델: FA0401C 공급사: CHIOPT 사양 출처 · Datasheet |
| DY-FA0401C | Sensor size | 1/1.8 inch | 참조 모델: FA0401C 공급사: CHIOPT 사양 출처 · Datasheet |
| DY-FA0401C | F.NO | 2.0-C | 참조 모델: FA0401C 공급사: CHIOPT 사양 출처 · Datasheet |
| DY-FA0401C | TV distortion | <0.5% | 참조 모델: FA0401C 공급사: CHIOPT 사양 출처 · Datasheet |
적용 FAQ
아닙니다. 익명 고객 납품이 아닌 사내 선정 예시입니다. 제안한 검사 목표는 실제 샘플로 검증해야 합니다.
OK/NG 샘플, 이미지, 공차, 라인 속도, 설치 공간, 출력 인터페이스를 보내주세요.
최종 경로는 샘플 이미지, 속도, 공차, 장착 조건을 확인한 뒤 결정됩니다.
평면 위치가 안정적이면 2D 비전을, 높이, 겹침, 형상 변화가 픽업에 영향을 주면 3D 비전을 사용합니다.