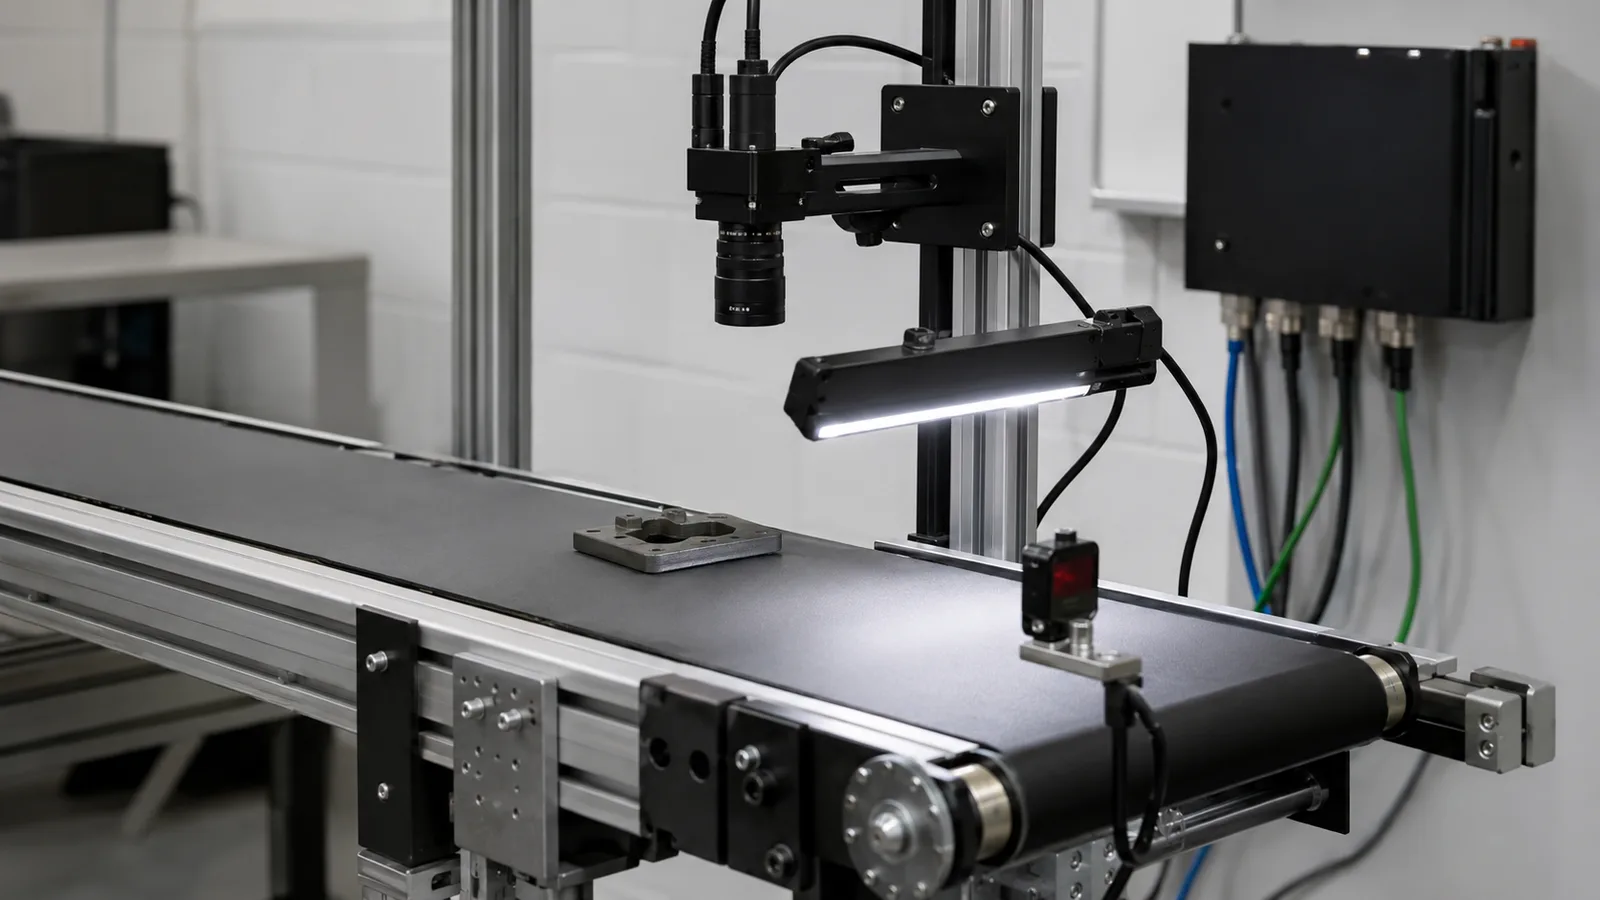
Der Trigger definiert, wann das System sucht.
Ein Sensor-, Encoder-, PLC-Signal oder Softwareereignis teilt der Kamera mit, wann das Bild aufgenommen werden soll. Ein schlechter Trigger-Timing kann dazu führen, dass das Teil verschwimmt, fehlt oder verlegt wird, bevor die Inspektion beginnt.
Die Beleuchtung erzeugt das Inspektionssignal vor der Software.
Der beste Algorithmus kann ein schwaches Bild nicht wiederherstellen. Ring-, Balken-, Kuppel-, Koaxial- und Hintergrundbeleuchtungsrouten werden ausgewählt, um den Defekt oder die Kante vor der Bearbeitung sichtbar zu machen.
Der Output muss mit der Produktionsentscheidung übereinstimmen.
Ein System kann Pass/Fail-Signale, Messwerte, Leseergebnisse, Koordinaten oder Ablehnungssignale senden. Definieren Sie das Ausgabeformat, bevor Sie Kamera, Smartkamera oder PC-basierte Architektur auswählen.