
한국어 선정 경로
비전 시스템은 1개의 이미지 또는 기하학적 표면 프로필을 캡처하고, 조명을 정규화하고, 검사 로직을 실행하고, 합격/불합격 I/O를 보냅니다. 대부분의 RFQ에는 FOV, 작업 거리, 속도, 허용 오차 및 샘플 이미지 등 5가지 입력이 필요합니다.
기본사항
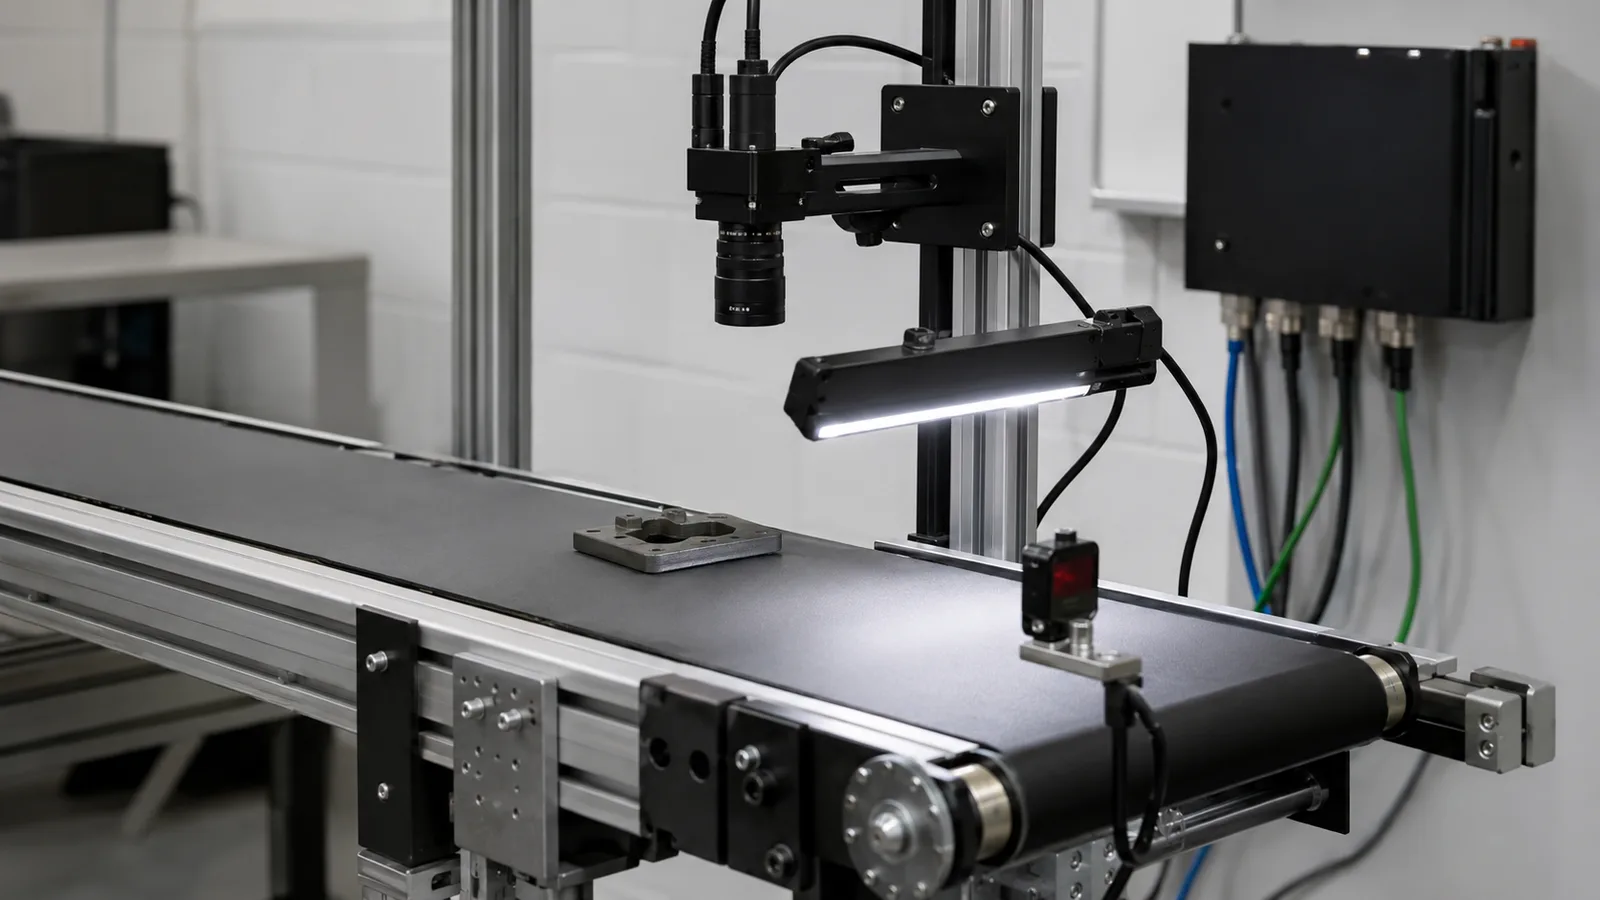
트리거 및 이미지 캡처부터 조명, 처리, 결정 출력 및 RFQ 증거까지 머신 비전 워크플로우를 따르세요.
핵심 답변
비전 시스템은 1개의 이미지 또는 기하학적 표면 프로필을 캡처하고, 조명을 정규화하고, 검사 로직을 실행하고, 합격/불합격 I/O를 보냅니다. 대부분의 RFQ에는 FOV, 작업 거리, 속도, 허용 오차 및 샘플 이미지 등 5가지 입력이 필요합니다.
이 글은 기계 보조 번역이며 사람의 언어 검토를 거치지 않았습니다. 기술 조건은 실제 샘플과 출처 자료를 통해 확인해야 합니다. 영어 원문
비전 시스템은 1개의 이미지 또는 기하학적 표면 프로필을 캡처하고, 조명을 정규화하고, 검사 로직을 실행하고, 합격/불합격 I/O를 보냅니다. 대부분의 RFQ에는 FOV, 작업 거리, 속도, 허용 오차 및 샘플 이미지 등 5가지 입력이 필요합니다.
5 RFQ 입력을 사용하면 FOV, 작동 거리, 속도, 공차 및 샘플 선택이 더욱 명확해집니다.
조명 및 설비 안정성은 추가 소프트웨어 규칙보다 더 중요한 경우가 많습니다.
센서, 인코더, PLC 신호 또는 소프트웨어 이벤트는 이미지를 캡처할 시기를 카메라에 알려줍니다. 잘못된 트리거 타이밍은 검사가 시작되기 전에 부품이 흐려지거나, 누락되거나, 위치가 잘못될 수 있습니다.
최고의 알고리즘은 약한 이미지를 복구할 수 없습니다. 가공 전에 결함이나 가장자리를 볼 수 있도록 링, 바, 돔, 동축 및 백라이트 경로가 선택됩니다.
시스템은 합격/불합격, 측정값, 판독 결과, 좌표 또는 불량품 배출 신호를 보낼 수 있습니다. 카메라, 스마트 카메라 또는 PC 기반 아키텍처를 선택하기 전에 출력 형식을 정의하십시오.
| 비교 항목 | 실무 판단 | 견적 요청에 필요한 정보 |
|---|---|---|
| 캡처 | 올바른 부품 위치에서 1 이미지, 라인 프로필 또는 코드 읽기 이벤트를 트리거합니다. | 라인 속도와 트리거 방식을 제공하십시오. |
| 처리 | 알고리즘 복잡성을 스마트 카메라 또는 PC 기반 제어에 일치시킵니다. | 얼마나 많은 카메라와 결정이 필요한지 나열하십시오. |
| 출력 | I/O, 이더넷, 직렬, 로봇 또는 데이터베이스 출력을 선택하십시오. | 모델 선택 전 통합 대상을 확인하세요. |
FAQ
첫 번째 단계는 일반적으로 카메라에 캡처 시점을 알려주는 트리거 이벤트입니다. 트리거 타이밍은 부품 위치, 노출 및 동작 속도와 일치해야 합니다.
조명은 대비를 제어합니다. 가장자리, 결함, 인쇄된 코드 또는 표면 표시를 눈에 띄게 하여 카메라와 소프트웨어가 안정적인 결정을 내릴 수 있도록 합니다.
FOV, 작동 거리, 라인 속도, 허용 오차, 샘플 이미지, 좋은 예와 나쁜 예, 출력 요구 사항 및 현재 참조 모델을 보냅니다.
사내에서 작성한 선정 예시는 부품 구성과 제안된 인수 기준을 설명합니다. 실제 고객 프로젝트, 측정된 납품 성과 또는 고객 추천이 아닙니다. 이미지는 설명용입니다.