本测试要回答的问题
独立于图像送达,测量从触发到曝光的时序。主机收到图像的时刻包含读出、传输和调度时间,不等于曝光开始的时刻。
这是一份与厂商无关的现场调试方法。更改任何设置之前,请先查阅所用具体型号的相机、镜头、传感器或控制器手册。文中的数值示例表为假设数据,既不是 Deyi Vision 的测量结果,也不是产品规格。
前置条件
相机必须提供有文档说明的时序输出,或经光学方法验证的替代方案。检查 I/O 电压、极性和输出传播延迟;时序输出只是一种替代量,并不是完美的传感器时间戳。
要把触发接收、曝光开始延迟和图像到达软件的时刻区分开。本实验观察的是电气边沿,以及(在文档有说明时)作为曝光替代量的时序输出。除非手册规定了二者的对应关系,否则它不能直接确定传感器的时序。使用相机能够接受的触发频率;只有把相机忙时的触发事件单独计数、并作为失败的采集如实报告时,才可以把它们从标称延迟分布中剔除。
测试台与记录
使用配有合适探头的示波器、安全的脉冲源和相机时序文档。保存触发模式、消抖、延迟、ROI、曝光,以及每个被测边沿的定义。
连接示波器之前,先检查输入电压、极性、电气参考点和输出负载。该型号支持时,选用文档中说明的、与曝光相关的输出;否则应如实报告所设想的电气替代信号不可用。记录探测点、线缆走向、示波器阈值、采样设置、触发激活方式、消抖以及任何有意设置的延迟。保存一份配置导出文件,以便把这些设置的变化与实测分布的变化对应起来。
执行测试
- 按照该型号手册,配置受支持的输入边沿和时序输出。
- 在相机输入端及其曝光输出端探测信号;补偿已知的探头偏斜。
- 以低频率采集 1000 组成对的边沿,然后在预期的最高触发频率下重复。
- 计算平均值、最小值、最大值和丢失的事件数;重启之后以及在主机负载下重复。
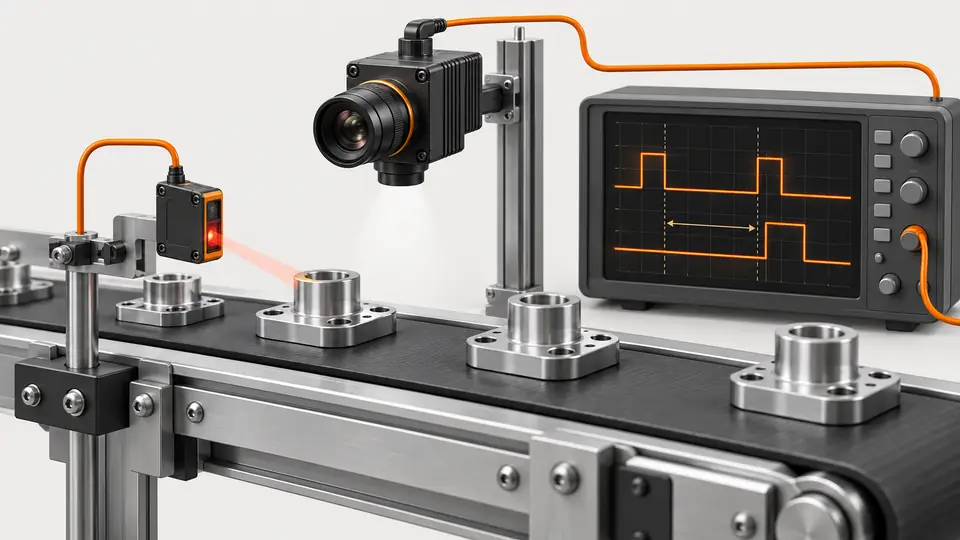
在同一时基上捕获输入和输出。在每条波形上标出选定的有效边沿,并在整个测试中使用同一个边沿阈值来计算二者之差。除了平均后的截图,还要保留最小值、最大值和异常值对应的代表性波形。完成台架信号发生器测试后,再换用预期使用的控制器和接线重复测试;两种配置之间的差异,会暴露只测相机时会漏掉的那部分影响。
假设示例表
假设输出边沿的延迟在 39–47 µs 之间,平均值为 42 µs。抖动的峰峰值为 8 µs。在 500 mm/s 下,最大延迟对应 23.5 µm 的行程;在把它称为传感器延迟之前,必须先考虑输出的传播延迟。
L_i = exposure_output_edge_i - trigger_input_edge_i
mean(L) = 42 us; min(L) = 39 us; max(L) = 47 us
peak_to_peak_jitter = 47 - 39 = 8 us| 项目 | 假设值 | 含义 |
|---|---|---|
| 替代延迟平均值 | 42 µs | 假设的 1000 次事件结果 |
| 峰峰值抖动 | 8 µs | 最大值减最小值 |
| 最大延迟下的行程 | 23.5 µm | 500 mm/s × 47 µs |
对于这组假设的分布,峰峰值描述的是观察到的离散程度,而最大延迟估算的是替代信号改变状态之前的行程。二者都不是有保证的最坏情况规格。恒定的延迟或许可以在位置模型中补偿,但补偿并不能消除抖动。记录计算位置所依据的参考点,并用运动靶标独立验证任何补偿,同时在报告中保留未经补偿的原始测量值。
测试流程
测试流程
在同一时钟上测量输入边沿和曝光输出边沿;图像到达发生在此之后。
- 输入边沿
- 曝光替代信号
- 读出
- 到达
解读证据
解读证据
先确认受支持的 I/O,再比较成对的边沿,并评估延迟的分布,而不是只看一条波形。
- 确认 I/O
- 捕获成对边沿
- 分布
- 限值
按顺序解读时间线:控制器边沿、相机接受输入、曝光事件,以及可观察到的输出。即使传感器时序没有变,输出传播延迟也会使测得的平均值发生偏移。要在相同的探测位置和相同的输出功能之间进行比较。如果时序文档没有对某个中间环节给出量化数据,就把它作为尚未确定的影响因素保留下来;不要减去一个假设值,凑出一个看似精确的传感器延迟数字。
故障排查
- 多出的固定延迟可能来自配置的触发延迟或消抖。
- 高频率下零星出现事件丢失,可能说明触发发生在相机尚未就绪的时候;盲目减小消抖时间则可能引入误触发。
输出脉冲缺失时,应先检查触发就绪或忙状态的行为,再计算延迟统计量。出现第二簇延迟,可能说明控制器时序、消抖相互作用或测量阈值有问题;检查对应的波形。如果改变探头阈值会使测得的延迟发生很大变化,应查信号的上升时间和噪声。如果还要测试照明,应另做一次同步检查,并使用光电二极管,因为灯的光学响应并不是相机输出的电气边沿。
验收与交接
根据允许的位置误差,分别为最大延迟和抖动设定限值。要求事件计数符合预期,并保存示波器波形、输出延迟的假设和各项设置;明确说明所报告的是替代信号的时序。
将原始文件、设置、样品标识和判定限值一并归档。请参照下方相关的产品指南与准备指南,与 Deyi Vision 讨论已有文档记录的需求。
按所观察的量各自定义的限值来验收:触发到输出的延迟、采集成功率和位置误差各有独立的判据。用量产接线、控制器逻辑和预期最高的采集需求,重新采集成对的数据。把未被接受的触发和事件缺口,与时序分布一起记录。交接时必须说明所测量的是哪一个输出,解释它与曝光之间的关系,并写明任何位置补偿成立的条件。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Triggered Image AcquisitionBasler核查于
- Acquisition Timing InformationBasler核查于
- Line SourceBasler核查于
部件与选型参考
- 工业相机
- 工业相机接口选型指南
- 机器视觉验收测试清单
- 机器视觉工业相机
- 工业相机与普通相机
- GigE 与 USB3 工业相机
- PCB 连接器针脚有无检测
- Basler Camera Selection · 英文参考资料
- Allied Vision Camera Selection · 英文参考资料
- Hikrobot Machine Vision Alternative · 英文参考资料
- IDS Imaging Camera Selection · 英文参考资料
- 测试增益、位深与低对比度噪声
- 诊断 GigE 丢包,且不掩盖故障
- OCR 标签核对:相机与字符采样
- 密封与胶条外观:相机设置
- SKU 颜色分选:采集可重复的颜色
- 表面缺陷检测:相机采样与运动
- 在突发流量下验证同步相机