Vấn đề cần kiểm chứng
Đo thời gian từ trigger đến phơi sáng riêng với thời gian nhận ảnh. Nhận ảnh còn chứa đọc cảm biến, truyền và lập lịch hệ điều hành.
Đây là phương pháp chạy thử không phụ thuộc hãng. Trước khi đổi thiết lập, hãy kiểm tra hướng dẫn đúng model camera, ống kính, cảm biến hoặc bộ điều khiển. Các số trong bảng chỉ là giả định, không phải kết quả đo của Deyi Vision hay thông số sản phẩm.
Điều kiện áp dụng
Cần đầu ra thời gian được tài liệu hóa hoặc cách đo quang học đã xác nhận. Kiểm tra điện áp, cực tính và trễ đầu ra; cạnh đầu ra chỉ là đại diện thời gian.
Tách nhận trigger, bắt đầu phơi sáng và ảnh tới phần mềm. Thử nghiệm đo cạnh điện và tín hiệu đại diện phơi sáng có tài liệu; quan hệ không rõ thì không phải đo trực tiếp cảm biến. Dùng tần suất trigger được hỗ trợ. Nếu bỏ sự kiện Busy khỏi phân bố, vẫn phải đếm riêng là chụp thất bại.
Thiết bị và hồ sơ
Dùng oscilloscope, đầu dò phù hợp, nguồn xung an toàn và tài liệu model. Lưu trigger, debounce, delay, ROI, phơi sáng và định nghĩa cạnh đo.
Trước khi nối scope, kiểm tra điện áp, cực tính, điểm tham chiếu và tải ngõ ra. Chỉ chọn ngõ ra liên quan phơi sáng có tài liệu; nếu thiếu, ghi không có phép đo đại diện này. Lưu điểm đo, dây, ngưỡng cạnh, scope, cạnh kích hoạt, debounce, delay và bản xuất cấu hình.
Thực hiện thử nghiệm
- Cấu hình cạnh vào và đầu ra được model hỗ trợ.
- Đo tại chân vào camera và đầu ra phơi sáng; bù lệch đầu dò đã biết.
- Thu 1000 cặp cạnh ở tốc độ thấp rồi thử tốc độ trigger dự kiến lớn nhất.
- Tính trung bình, min, max và sự kiện thiếu; lặp sau khởi động và khi máy chủ có tải.
Thu đầu vào/ra trên cùng trục thời gian, tính chênh cạnh theo một ngưỡng cố định. Giữ dạng sóng gốc ở cực tiểu, cực đại và bất thường. Sau thử bộ phát, lặp lại với điều khiển và dây sản xuất để thấy các đóng góp không có trong phép thử riêng camera.
Bảng tính giả định
Trễ giả định 39–47 µs có trung bình 42 µs và jitter đỉnh-đỉnh 8 µs. Ở 500 mm/s, trễ lớn nhất ứng với 23.5 µm dịch chuyển. Phải tính trễ đầu ra trước khi gọi đó là trễ cảm biến.
L_i = exposure_output_edge_i - trigger_input_edge_i
mean(L) = 42 us; min(L) = 39 us; max(L) = 47 us
peak_to_peak_jitter = 47 - 39 = 8 us| Đại lượng | Giá trị giả định | Ý nghĩa |
|---|---|---|
| Trễ đại diện trung bình | 42 µs | 1000 sự kiện giả định |
| Jitter đỉnh-đỉnh | 8 µs | Max trừ min |
| Quãng đường ở trễ lớn nhất | 23.5 µm | 500 mm/s × 47 µs |
Khoảng cực đại-cực tiểu là biến động quan sát; cực đại ước lượng quãng đường trước khi tín hiệu đại diện đổi, không phải giới hạn bảo đảm. Bù trễ cố định không loại jitter. Ghi mốc tính vị trí, kiểm chứng bù độc lập bằng mẫu chuyển động và giữ dữ liệu chưa bù.
Trình tự thử nghiệm
Trình tự thử nghiệm
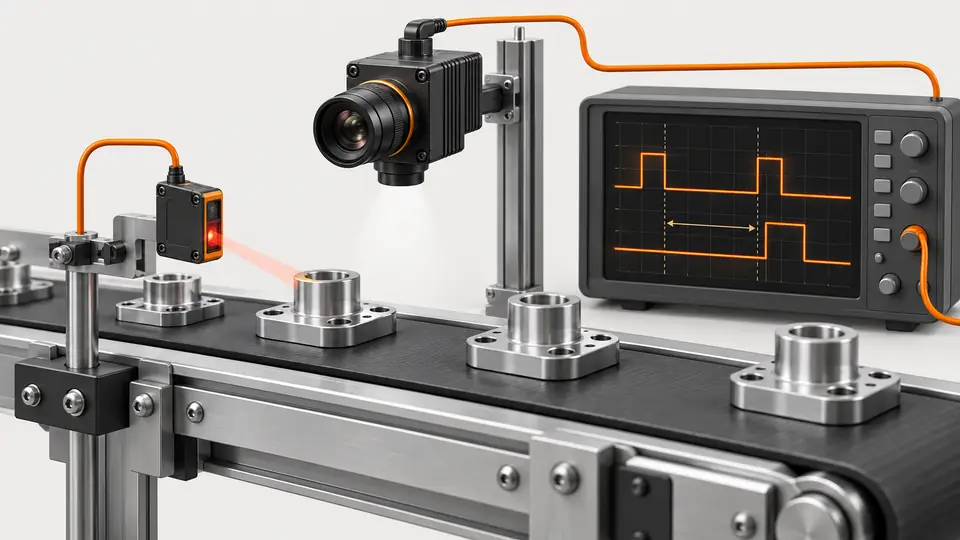
Đo cạnh vào và đầu ra phơi sáng trên cùng đồng hồ; ảnh đến sau đó.
- Cạnh vào
- Đại diện phơi sáng
- Đọc
- Nhận ảnh
Diễn giải bằng chứng
Diễn giải bằng chứng
Kiểm tra I/O, thu cặp cạnh rồi đánh giá phân bố thay vì một dạng sóng.
- Kiểm I/O
- Cặp cạnh
- Phân bố
- Giới hạn
Đọc chuỗi cạnh điều khiển, nhận đầu vào, phơi sáng rồi ngõ ra. Trễ truyền ngõ ra có thể đổi trung bình mà sensor không đổi. So cùng điểm đo và chức năng. Giữ đóng góp chưa có tài liệu là chưa xác định; không trừ giá trị giả định để tạo độ trễ sensor có vẻ chính xác.
Xử lý sự cố
- Trễ cố định thêm có thể do debounce hoặc trigger delay.
- Mất sự kiện ở tốc độ cao có thể do camera chưa sẵn sàng; giảm debounce tùy tiện có thể gây trigger giả.
Mất xung cần kiểm tra Ready/Busy trước. Nhiều nhóm độ trễ cần xem dạng sóng tương ứng về trình tự điều khiển, debounce và ngưỡng. Độ trễ nhạy với ngưỡng cần kiểm tra sườn và nhiễu. Đo đèn riêng bằng photodiode đồng bộ, không coi cạnh điện camera là phản ứng quang.
Nghiệm thu và bàn giao
Đặt giới hạn trễ lớn nhất và jitter từ sai số vị trí cho phép. Lưu số sự kiện, dạng sóng, giả định đầu ra và thiết lập.
Lưu dữ liệu gốc, thiết lập, mã mẫu và giới hạn quyết định trong cùng hồ sơ. Dùng các hướng dẫn chuẩn bị và sản phẩm liên quan bên dưới để trao đổi yêu cầu đã ghi với Deyi Vision.
Áp dụng giới hạn riêng cho trigger-ngõ ra, thành công chụp và sai lệch vị trí. Thu cặp sóng mới với dây, điều khiển sản xuất và tải dự kiến cao nhất; báo trigger không được nhận cùng khoảng trống. Bàn giao tên ngõ ra, quan hệ với phơi sáng và điều kiện hiệu lực của bù vị trí.
Nguồn và tài liệu kỹ thuật
Các tài liệu giải thích phương pháp và giới hạn được dùng trong hướng dẫn. Phép kiểm tra minh họa chỉ để tham khảo; nghiệm thu sản xuất cần bằng chứng từ mẫu thực tế của bạn.
- Triggered Image AcquisitionBaslerĐã kiểm tra
- Acquisition Timing InformationBaslerĐã kiểm tra
- Line SourceBaslerĐã kiểm tra
Tài liệu về linh kiện và lựa chọn
- camera công nghiệp machine vision
- Hướng dẫn chọn giao diện camera công nghiệp
- Danh sách kiểm tra chấp nhận kiểm tra thị giác máy
- Camera công nghiệp cho thị giác máy
- Camera công nghiệp vs Camera thông thường
- Camera công nghiệp GigE và USB3
- Kiểm tra chân connector PCB
- Basler Camera Selection · Tài liệu tiếng Anh
- Allied Vision Camera Selection · Tài liệu tiếng Anh
- Hikrobot Machine Vision Alternative · Tài liệu tiếng Anh
- IDS Imaging Camera Selection · Tài liệu tiếng Anh
- Thử gain, độ sâu bit và nhiễu ở tương phản thấp
- Khoanh vùng mất gói GigE theo từng tầng
- Nhãn OCR: camera và lấy mẫu ký tự
- Ngoại quan seal và keo: camera
- Phân loại màu SKU: thu màu lặp lại
- Lỗi bề mặt: lấy mẫu ảnh và chuyển động
- Kiểm chứng nhiều camera đồng bộ dưới tải burst