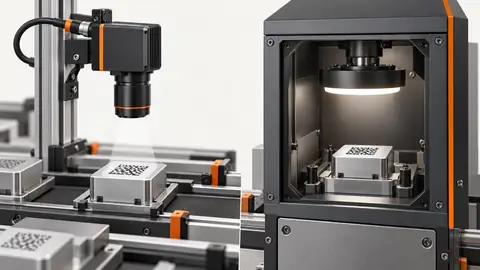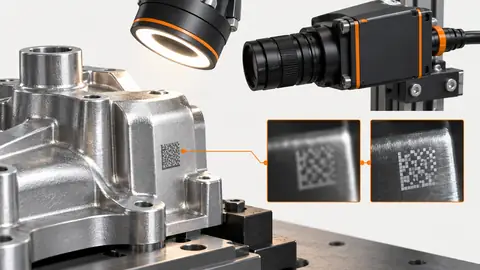
문제와 전제 조건
정확한 해독만으로 올바른 부품 배출을 보장하지는 않습니다. 독립 부품 식별자, 실측 이동 경로와 배출 확인 신호를 준비하고 선택 장비의 엔코더 및 인터페이스 지원을 확인합니다.
시험 준비
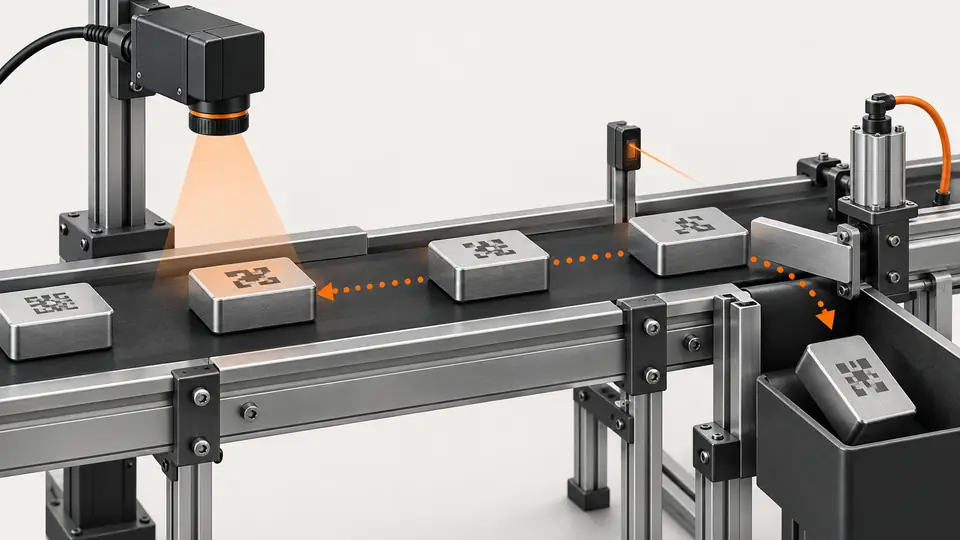
설명용으로 촬영부터 배출까지800mm, 일정 속도400mm/s, 구동기 응답100ms를 가정합니다. 이동은2s이며 추가 여유를 제외하기 전 판정 시간은1.9s입니다. 제품 사양이 아닙니다.
지연 계산 전 부품 검출부터 물리적 배출점까지 조사합니다. 위치 기준, 촬영 위치, 판정 가능 시점과 구동기 접촉점을 기록합니다. 도면 대각선이 아닌 실제 컨베이어 경로 거리를 측정합니다. 허용 속도, 최소 간격과 부품 미끄러짐을 확인합니다. 시간 추적은 전제를 유지하고 시험할 수 있을 때만 선택합니다. 엔코더도 정의된 운동, 알려진 카운트 단위와 부품 연결을 전제로 합니다. 어느 방법도 미끄러진 부품을 자동 식별하지 않습니다.
작업 절차
- 입구 센서에서 부품 이벤트를 만들고 촬영 결과를 식별자에 연결합니다.
- 배출 위치까지 엔코더 거리를 측정하고 빈 간격과 붙은 부품 처리를 정합니다.
- 판정을 목표 위치와 함께 대기열에 넣고 속도 변화에도 식별자를 유지합니다.
- 실측 응답 시간만큼 먼저 배출을 명령하고 완료 신호를 기록합니다.
- 미판독, 지연, 정지와 재시작을 시험하며 만료 결과가 다음 부품에 붙지 않게 합니다.
부품 트리거에 식별자와 초기 위치를 가진 큐 항목을 만들고 같은 항목에 결과를 붙입니다. 정상과 배출 시료를 예정 간격으로 번갈아 흘려 한 부품씩 밀리는 연결을 드러냅니다. 결과 도착, 배출 명령, 실제 작동과 배출 확인을 따로 관측합니다. 기한 뒤 정상 결과로 다른 부품 배출을 취소하지 않습니다. 화면 갱신 대신 계측기나 제어기 추적으로 실제 출력 시간을 측정합니다. 속도 양 끝과 허용 가감속에서 반복합니다. 이동 중 부품마다 큐 항목이 필요하며 공통 지연 변수 하나로는 부족합니다.
가정에 따른 시험 기록
설명을 위한 가정이며 Deyi의 실측 결과가 아닙니다. 실제로 승인한 시험 기록으로 값을 교체하십시오.
| 기록 항목 | 가정값 |
|---|---|
| 이동 거리 | 800 mm |
| 컨베이어 속도 | 400 mm/s |
| 판정 기한 | 1.9 s |
| 트리거 식별자 | T200 |
1.9초 명령 시점은 일정 속도와 측정한 100 ms 구동 지연을 전제로 합니다. 속도가 400에서 320 mm/s로 떨어지면 800 mm 이동에 2.5초가 걸려 기존 타이머가 0.5초 일찍 작동합니다. 엔코더 추적에서는 판정을 부품 위치와 연결하고 카운트 단위와 초기화 동작을 확인합니다. 추적을 잃으면 합의한 격리 조치를 적용하고 대상 없는 배출 펄스를 보내지 마십시오.
거리/속도는 공칭 이동 시간이지 전체 출력 예산이 아닙니다. 도착 시간에서 측정 구동 지연과 합의 여유를 빼 명령 기한을 구하고 가장 늦은 판정과 비교합니다. 전송, 처리와 큐도 예산을 사용합니다. 늦은 결과는 해당 식별자의 규정 처분을 따릅니다. 엔코더는 확인한 단위로 목표를 표시하고 트리거, 목표와 실제 출력 카운트를 남깁니다. 초기화와 카운터 순환은 제어 설계대로 처리합니다. 검증한 위치 복구 없이 재시작 뒤 이전 목표를 유지하지 않습니다.
공정을 설명하는 두 가지 도식
판독 결과를 컨베이어의 올바른 배출 부품에 연결하기 — 1
한 부품 식별자로 촬영, 위치, 판정과 배출 확인을 연결합니다.
- 입구 센서
- 촬영
- 위치 대기열
- 배출 확인
판독 결과를 컨베이어의 올바른 배출 부품에 연결하기 — 2
일정 속도 계산은 계획용이며 변속에는 위치 증거와 결과 만료 관리가 필요합니다.
- 시간 계산
- 위치 추적
- 만료 결과
문제 원인 분리
- 시간 지연만 사용하면 속도 변화에서 위치가 틀어집니다.
- 배출 확인 누락은 제거 성공이 아닌 설비 오류로 기록합니다.
- 늦은 결과에는 합의한 보류 또는 배출 정책을 적용합니다.
인수 확인과 인계
모든 시험에서 촬영과 배출 식별자를 대조합니다. 최소·최대 속도와 정지 후를 반복하며 위치 오차와 응답 여유를 기록하고 실측으로 운전 한계를 정합니다. 생산 운전 한계는 실측 시간으로 계산하며 예시의 1.9 s를 그대로 적용하지 마세요.
시험 전에 인수 기준을 정하고 원본 증거를 보관하십시오. 예제는 공급 모델의 기능을 보증하지 않습니다.
인수는 소프트웨어 출력 성공만 아니라 실제 부품 행선지를 입증합니다. 예상 판정을 정상 또는 배출 경로와 센서 응답에 비교합니다. 통제된 절차로 결과 누락, 지연, 엔코더 신호 상실과 재시작을 시험합니다. 해당 부품이 격리되고 후속 부품에 이전 판정이 들어가지 않아야 합니다. 배출 센서 부재나 명령과 충돌 시 조치를 정합니다. 명령 확인만으로 제거를 증명할 수 없습니다. 거리, 실측 지연, 추적 규칙, 오류 처분과 기록을 인계합니다. 현장 측정 없이 예시 시간을 생산 설정으로 복사하지 않습니다.
출처와 기술 참고 자료
참고 자료는 이 안내의 방법과 한계를 설명합니다. 예시 확인 절차는 참고용이며, 생산 수락 판정에는 실제 샘플을 통한 근거가 필요합니다.
- DataMan 360 Reference ManualCognex확인일
- Acquisition Timing InformationBasler확인일
부품 및 선정 참고 자료
- 제조 라인용 바코드 리더기
- 포장 라벨 및 바코드 검사 시스템
- 바코드 추적 시스템
- 산업용 바코드 리더기
- 산업용 바코드 리더기 선택 가이드
- DPM 바코드 판독이란 무엇입니까?
- 반사 금속 부품의 DPM 코드 판독
- 포장 라벨 및 바코드 추적
- 금속 부품 DPM 코드 판독
- Cognex DataMan Alternative · 영어 참고 자료
- 데이터로직 바코드 리더 대안
- Omron Microscan Barcode Alternative · 영어 참고 자료
- Zebra Fixed Scanner Alternative · 영어 참고 자료
- Logistics Barcode Sorting · 영어 참고 자료
- Printing and Label Inspection · 영어 참고 자료
- EAN-13 추적: 라인 수락
- EAN-13 추적: 디코딩과 데이터 규칙
- EAN-13 추적: 카메라 샘플링
- EAN-13 추적: 조명과 여백
- EAN-13 추적: 중복과 판독 누락
- 다중 코드의 영역 규칙과 중복 판독 제어
- OCR 문자와 바코드를 배치 정보에 대조하기