Vấn đề và điều kiện áp dụng
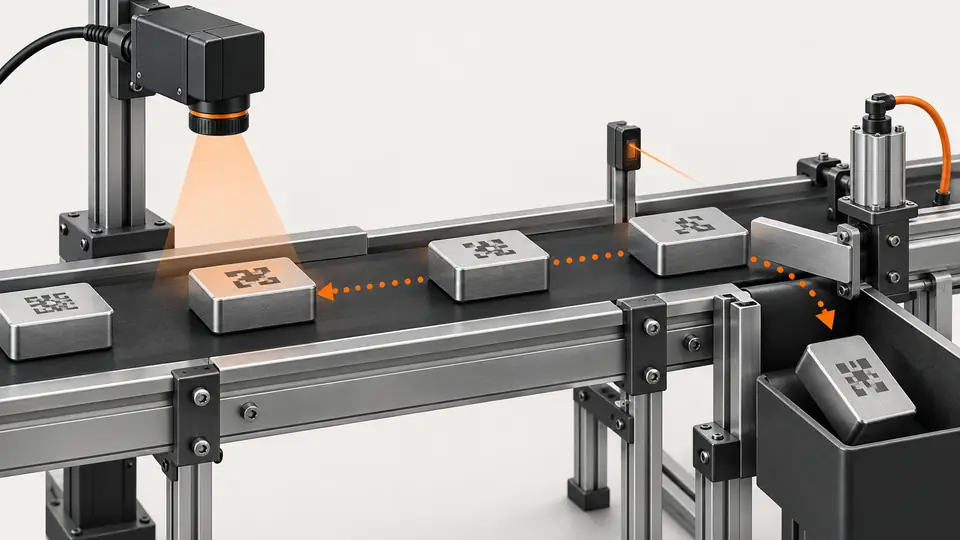
Giải mã đúng không bảo đảm loại đúng chi tiết. Cần định danh riêng, đường vận chuyển đã đo và tín hiệu xác nhận tại cơ cấu loại. Xác nhận hỗ trợ encoder và giao tiếp của thiết bị chọn.
Chuẩn bị thử nghiệm
Giả định khoảng cách 800 mm, tốc độ không đổi 400 mm/s và đáp ứng cơ cấu 100 ms. Di chuyển mất 2 s, cho phép quyết định 1.9 s trước khi trừ dự phòng thêm. Đây không phải thông số thiết bị.
Khảo sát đường từ phát hiện chi tiết tới điểm loại bỏ trước tính trễ. Ghi nơi lập vị trí, nơi chụp, lúc có quyết định và nơi cơ cấu chạm chi tiết. Đo quãng đường theo băng tải, không theo đường chéo bản vẽ. Chốt dải tốc độ, khoảng cách nhỏ nhất và khả năng trượt. Chỉ dùng theo thời gian khi giữ và thử được giả định. Theo bộ mã hóa cũng cần chuyển động xác định, đơn vị đếm rõ và chi tiết đi cùng chuyển động đó. Không phương pháp nào tự nhận ra chi tiết trượt.
Các bước thực hiện
- Tạo sự kiện tại cảm biến đầu vào và gắn kết quả chụp với định danh.
- Đo quãng encoder tới vị trí loại, quy định xử lý khoảng trống và chi tiết sát nhau.
- Xếp quyết định cùng vị trí đích, giữ định danh khi đổi tốc độ.
- Ra lệnh sớm theo đáp ứng cơ cấu đã đo rồi ghi xác nhận loại.
- Thử mã không đọc, kết quả chậm, dừng và chạy lại; kết quả hết hạn không được gán cho chi tiết sau.
Tạo mục hàng đợi với mã và vị trí đầu tại kích hoạt rồi gắn kết quả đọc cùng mục. Thử xen kẽ tốt và cần loại ở khoảng cách dự kiến để lộ lệch một chi tiết. Quan sát riêng kết quả đến, lệnh dự kiến, cơ cấu hoạt động và xác nhận loại. Kết quả đạt muộn không được hủy lệnh của chi tiết khác. Đo thời điểm đầu ra bằng dụng cụ hoặc dấu vết điều khiển, không theo màn hình. Lặp ở hai đầu tốc độ và tăng giảm tốc cho phép. Mỗi chi tiết đang đi cần mục riêng; một biến trễ chung không đủ.
Biên bản thử nghiệm giả định
Đây là giả định minh họa, không phải kết quả đo của Deyi. Thay bằng biên bản thử nghiệm đã được phê duyệt tại dây chuyền của bạn.
| Mục ghi nhận | Giá trị giả định |
|---|---|
| Quãng đường di chuyển | 800 mm |
| Tốc độ băng tải | 400 mm/s |
| Hạn quyết định | 1.9 s |
| Mã kích hoạt | T200 |
Thời điểm lệnh 1.9 s giả định tốc độ không đổi và độ trễ cơ cấu đã đo là 100 ms. Nếu tốc độ giảm từ 400 xuống 320 mm/s, quãng 800 mm mất 2.5 s, nên bộ định thời cũ tác động sớm 0.5 s. Với bộ mã hóa, gắn quyết định với vị trí chi tiết và kiểm tra đơn vị đếm, cách đặt lại. Mất theo dõi thì áp dụng biện pháp giữ hoặc cách ly đã thống nhất; không phát xung loại bỏ không có đối tượng.
Khoảng cách/tốc độ là thời gian danh định, không phải toàn ngân sách đầu ra. Trừ trễ cơ cấu đã đo và biên dự phòng khỏi lúc đến để có hạn lệnh, so với quyết định muộn nhất. Truyền, xử lý và chờ đều dùng ngân sách. Quá hạn áp dụng cách xử lý đúng mã chi tiết. Với bộ mã hóa, dùng đơn vị đã xác nhận, lưu đếm kích hoạt, mục tiêu và đầu ra thực. Xử lý đặt lại và vòng đếm theo thiết kế. Không giữ mục tiêu cũ qua khởi động nếu chưa xác nhận cách phục hồi vị trí.
Hai sơ đồ mô tả quy trình
Theo dõi kết quả đọc đến đúng chi tiết cần loại — 1
Một định danh nối thu ảnh, vị trí, quyết định và xác nhận loại.
- Cảm biến vào
- Chụp
- Hàng đợi vị trí
- Xác nhận loại
Theo dõi kết quả đọc đến đúng chi tiết cần loại — 2
Phép tính tốc độ không đổi chỉ phục vụ kế hoạch; biến tốc cần bằng chứng vị trí và quản lý hết hạn riêng.
- Ước tính thời gian
- Theo dõi vị trí
- Kết quả hết hạn
Khoanh vùng lỗi
- Trễ thời gian cố định sẽ lệch khi tốc độ đổi.
- Thiếu xác nhận loại phải báo lỗi trạm, không ghi đã loại thành công.
- Kết quả muộn phải theo chính sách giữ hoặc loại đã chốt.
Nghiệm thu và bàn giao
Đối chiếu định danh tại camera và cơ cấu loại cho mọi lần thử. Lặp ở tốc độ nhỏ nhất, lớn nhất và sau dừng; ghi sai lệch vị trí và dự phòng đáp ứng. Chốt giới hạn bằng số đo thực. Tính giới hạn sản xuất từ thời gian đo thực tế, không lấy giá trị minh họa 1,9 s làm giới hạn.
Chốt giới hạn nghiệm thu trước khi thử và giữ bằng chứng gốc. Ví dụ không xác nhận tính năng của một model được cung cấp.
Nghiệm thu cần đích thật của chi tiết, không chỉ lệnh phần mềm thành công. So quyết định với đường đạt hoặc loại và cảm biến xác nhận. Thử thiếu kết quả, kết quả trễ, mất mã hóa và khởi động theo quy trình kiểm soát. Chi tiết bị ảnh hưởng phải được giữ, chi tiết sau không nhận quyết định cũ. Chốt xử lý khi cảm biến thiếu hoặc trái lệnh; xác nhận lệnh không chứng minh đã loại. Bàn giao khoảng cách, trễ đã đo, quy tắc theo dõi, xử lý lỗi và dấu vết. Không đưa số giả định vào sản xuất khi chưa đo tại chỗ.
Nguồn và tài liệu kỹ thuật
Các tài liệu giải thích phương pháp và giới hạn được dùng trong hướng dẫn. Phép kiểm tra minh họa chỉ để tham khảo; nghiệm thu sản xuất cần bằng chứng từ mẫu thực tế của bạn.
- DataMan 360 Reference ManualCognexĐã kiểm tra
- Acquisition Timing InformationBaslerĐã kiểm tra
Tài liệu về linh kiện và lựa chọn
- Đầu đọc mã vạch cho dây chuyền sản xuất
- Hệ thống kiểm tra nhãn và mã vạch bao bì
- truy xuất barcode sản xuất
- máy đọc mã vạch công nghiệp
- Hướng dẫn lựa chọn đầu đọc mã vạch công nghiệp
- Đọc mã vạch DPM là gì?
- Đọc mã DPM trên các bộ phận kim loại phản chiếu
- Truy xuất nhãn và barcode bao bì
- Đọc mã DPM trên linh kiện kim loại
- Cognex DataMan Alternative · Tài liệu tiếng Anh
- thay thế đầu đọc mã vạch Datalogic
- Omron Microscan Barcode Alternative · Tài liệu tiếng Anh
- Zebra Fixed Scanner Alternative · Tài liệu tiếng Anh
- Logistics Barcode Sorting · Tài liệu tiếng Anh
- Printing and Label Inspection · Tài liệu tiếng Anh
- EAN-13: nghiệm thu trên dây chuyền
- EAN-13: giải mã và quy tắc dữ liệu
- Truy xuất EAN-13: lấy mẫu camera
- EAN-13: đèn và vùng trống
- EAN-13: trùng lặp và thiếu đọc
- Nhiều mã: quy tắc vùng và kiểm soát đọc trùng
- Đối chiếu chữ OCR với mã vạch và dữ liệu lô