Problem und Voraussetzungen
Richtiges Decodieren garantiert keine richtige Ausschleusung. Benötigt werden unabhängige Teilekennungen, vermessener Transportweg und Rückmeldung am Ausschleuser. Prüfen Sie Encoder und Schnittstellen für die gewählten Geräte.
Versuch vorbereiten
Angenommen werden 800 mm Abstand, 400 mm/s konstante Geschwindigkeit und 100 ms Aktorreaktion. Der Transport dauert 2 s; vor zusätzlicher Reserve bleiben beispielhaft 1.9 s zur Entscheidung. Dies sind keine Gerätespezifikationen.
Erfassen Sie den Weg von Teileerkennung bis physischer Ausschleusung vor der Zeitberechnung. Dokumentieren Sie Positionsbezug, Aufnahmeort, verfügbare Entscheidung und Aktuatorkontakt. Messen Sie den effektiven Förderweg, nicht eine Zeichnungsdiagonale. Klären Sie Geschwindigkeitsbereich, Mindestabstand und möglichen Schlupf. Zeitverfolgung eignet sich nur bei eingehaltenen und geprüften Annahmen. Auch Encoderverfolgung setzt definierte Bewegung, bekannte Zähleinheiten und feste Zuordnung des Teils zu dieser Bewegung voraus. Keine Methode erkennt automatisch ein rutschendes Teil.
Vorgehen
- Erzeugen Sie die Teilekennung am Einlaufsensor und ordnen Sie die Aufnahme zu.
- Messen Sie den Encoderweg zum Ausschleuser und definieren Sie Lücken sowie eng folgende Teile.
- Speichern Sie Entscheidungen mit Zielposition und Kennung auch bei Geschwindigkeitsänderungen.
- Steuern Sie den Aktor entsprechend seiner gemessenen Reaktion vorzeitig an und protokollieren Sie die Rückmeldung.
- Testen Sie Nichtlesung, späte Ergebnisse, Stillstand und Wiederanlauf; veraltete Ergebnisse gehören nie zum nächsten Teil.
Erzeugen Sie am Teiletrigger einen Queueeintrag mit Kennung und Anfangsposition und verbinden Sie das Leseergebnis damit. Prüfen Sie abwechselnd gute und auszuschleusende Teile im vorgesehenen Abstand auf Zuordnungsfehler. Beobachten Sie Ergebniseingang, geplanten Befehl, Aktuatorbewegung und Ausschleusbestätigung separat. Ein verspätetes Gut-Ergebnis darf keine andere Ausschleusung löschen. Messen Sie echte Ausgangszeiten mit Instrumentierung oder Steuerungstraces statt Bildschirmaktualisierung. Wiederholen Sie bei Geschwindigkeitsgrenzen und erlaubten Beschleunigungen. Mehrere unterwegs befindliche Teile benötigen getrennte Queueeinträge, nicht einen gemeinsamen Timerwert.
Beispielhaftes Prüfprotokoll
Rechen- und Prüfannahmen, keine gemessenen Deyi-Ergebnisse. Ersetzen Sie diese Werte durch Ihre eigenen freigegebenen Prüfprotokolle.
| Protokollfeld | Angenommener Wert |
|---|---|
| Transportweg | 800 mm |
| Fördergeschwindigkeit | 400 mm/s |
| Entscheidungsfrist | 1.9 s |
| Triggerkennung | T200 |
Die Befehlszeit von 1,9 s setzt konstante Geschwindigkeit und eine gemessene Aktuatorverzögerung von 100 ms voraus. Sinkt die Geschwindigkeit von 400 auf 320 mm/s, dauert derselbe Weg von 800 mm 2,5 s; der alte Timer wirkt 0,5 s zu früh. Ordnen Sie bei Encoderverfolgung die Entscheidung einer Teileposition zu und prüfen Sie Zähleinheit sowie Rücksetzen. Bei verlorener Zuordnung gilt die vereinbarte Absicherung, kein unzugeordneter Ausschleusimpuls.
Weg durch Geschwindigkeit ergibt die nominale Fahrtzeit, kein vollständiges Ausgangsbudget. Ziehen Sie gemessene Aktuatorverzögerung und vereinbarte Reserve für die Befehlsfrist ab. Vergleichen Sie diese mit der spätesten verfügbaren Entscheidung. Übertragung, Verarbeitung und Warteschlange verbrauchen Zeit. Verspätete Ergebnisse erhalten die festgelegte Behandlung der richtigen Kennung. Verwenden Sie bei Encodersteuerung geprüfte Zähleinheiten und speichern Sie Start-, Ziel- und tatsächlichen Ausgangszähler. Behandeln Sie Fördererreset und Zählerüberlauf nach Steuerungsdesign. Alte Zielzähler überleben einen Neustart nur mit validierter Positionswiederherstellung.
Zwei Ansichten des Ablaufs
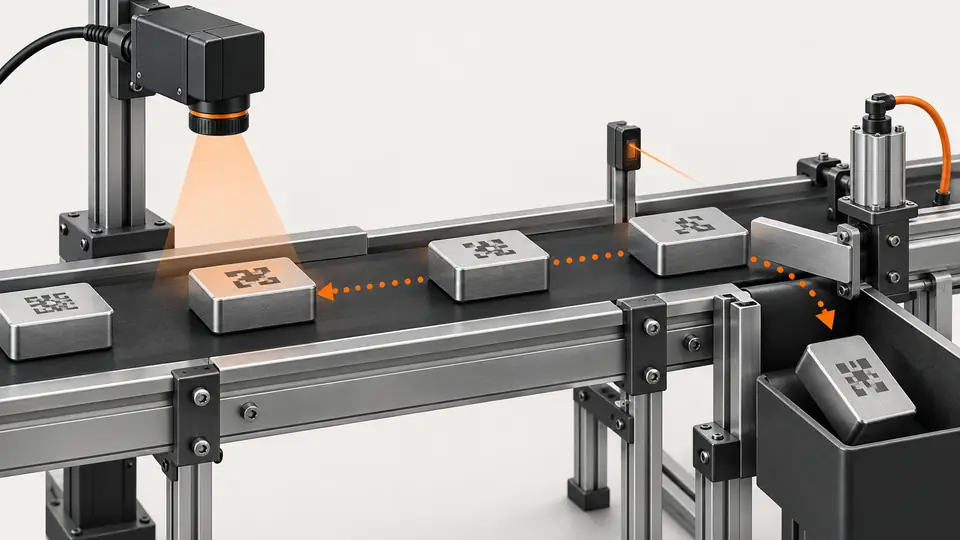
Barcode-Ergebnisse dem richtigen Förderteil zuordnen — 1
Die Teilekennung verbindet Aufnahme, Positionsverfolgung, Entscheidung und bestätigte Ausschleusung.
- Einlaufsensor
- Aufnahme
- Positionsliste
- Rückmeldung
Barcode-Ergebnisse dem richtigen Förderteil zuordnen — 2
Die Zeitrechnung hilft bei der Planung; wechselnde Geschwindigkeit benötigt Positionsnachweise und geregelte Ergebnisfristen.
- Zeitrechnung
- Positionsverfolgung
- Veraltetes Ergebnis
Fehlersuche
- Eine reine Zeitverzögerung driftet bei Geschwindigkeitsänderungen.
- Fehlende Ausschleusrückmeldung muss als Stationsfehler erscheinen.
- Ein spätes Ergebnis folgt der vereinbarten Halte- oder Ausschleusregel.
Abnahme und Übergabe
Prüfen Sie die Kennung an Kamera und Ausschleuser bei jeder Fahrt. Wiederholen Sie minimale und maximale Geschwindigkeit sowie Wiederanlauf; messen Sie Positionsfehler und Reserve. Verwenden Sie reale Zeiten statt der Beispielwerte. Die Produktionsgrenzen sind aus gemessenen Zeiten abzuleiten, nicht aus dem Beispielwert von 1,9 s.
Legen Sie die Abnahmegrenzen vor dem Versuch fest und bewahren Sie die Originaldaten auf. Die Beispiele belegen keine Eigenschaften eines angebotenen Modells.
Die Abnahme benötigt tatsächlichen Teileverbleib, nicht bloß erfolgreichen Softwareaufruf. Vergleichen Sie Sollentscheidung mit beobachtetem Gut- oder Ausschussweg und Sensorbestätigung. Prüfen Sie fehlendes und spätes Ergebnis, Encodersignalverlust und Neustart kontrolliert. Betroffene Teile müssen abgesichert bleiben; spätere dürfen keine alten Entscheidungen erhalten. Definieren Sie fehlende oder widersprechende Ausschleusbestätigung: Befehlsquittierung beweist keine Entfernung. Übergeben Sie Wege, gemessene Verzögerung, Verfolgung, Fehlerbehandlung und Traces. Die Beispielwerte dürfen ohne Standortmessungen nicht als Produktionseinstellungen übernommen werden.
Quellen und technische Referenzen
Die Quellen erläutern Methoden und Grenzen dieser Anleitung. Beispielprüfungen dienen der Orientierung; die Produktionsabnahme benötigt Belege aus Ihren eigenen Mustern.
- DataMan 360 Reference ManualCognexGeprüft
- Acquisition Timing InformationBaslerGeprüft
Komponenten- und Auswahlreferenzen
- Barcodeleser für Fertigungslinien
- Verpackungsetiketten- und Barcode-Inspektionssystem
- Barcode Rückverfolgung Produktion
- industrieller Barcode Leser
- Auswahlhilfe für industrielle Barcode-Lesegeräte
- Was ist das Lesen von DPM-Barcodes?
- DPM Codelesung auf reflektierenden Metallteilen
- Verpackungsetikett und Barcode-Traceability
- DPM-Code-Lesung auf Metallteilen
- Cognex DataMan Alternative · Englische Referenz
- Alternative zu Datalogic Barcodelesern
- Omron Microscan Barcode Alternative · Englische Referenz
- Zebra Fixed Scanner Alternative · Englische Referenz
- Logistics Barcode Sorting · Englische Referenz
- Printing and Label Inspection · Englische Referenz
- EAN-13: Abnahme an der Linie
- EAN-13: Decodierung und Datenregeln
- EAN-13-Rückverfolgung: Kameraabtastung
- EAN-13: Licht und Ruhezonen
- EAN-13: Duplikate und fehlende Lesungen
- Mehrere Codes: Bildbereiche und doppelte Ergebnisse
- OCR-Text mit Barcode und Chargendaten abgleichen