问题与前置条件
解码正确并不能保证剔除的是正确的工件。请使用独立的工件标识、实测的输送路径和剔除工位的反馈。编码器支持情况和工业接口,必须针对所选设备逐项确认。
测试准备
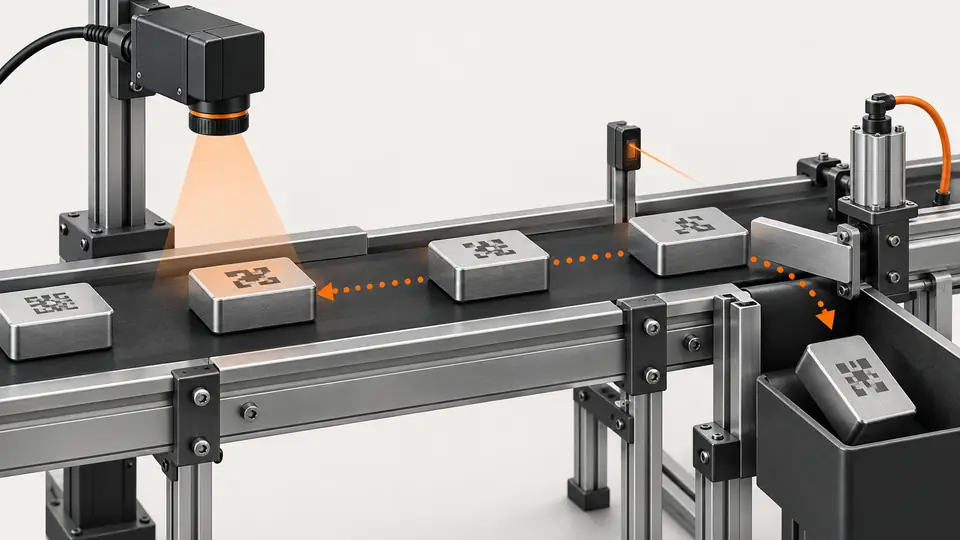
假设成像位置到剔除位置相距 800 mm,输送线恒速 400 mm/s,执行机构响应时间 100 ms。行程耗时 2 s;在额外留出余量之前,示例的判定时限为 1.9 s。这些是设计假设,不是时序规格。
计算延时之前,先勘察从工件检测到实际剔除点的完整路径。记录位置在哪里建立、图像在哪里采集、判定结果在哪里可用,以及执行机构在哪里接触工件。要沿输送线测量有效行程,而不是图纸上的斜线距离。确认允许的速度范围、最小工件间距,以及工件相对输送线是否可能打滑。只有在能够维持并测试其前提假设时,才选用定时跟踪。编码器位置跟踪同样有前提:编码器测量的是某个明确的运动,其计数的单位已知,并且工件始终与该运动保持关联。两种方法都不能自动识别出打滑的工件。
测试步骤
- 在入口传感器处创建工件事件,并把采集结果挂到该标识上。
- 测量到剔除位置的编码器距离;规定对空档和紧邻工件的处理方式。
- 把每个判定连同其目标位置放入队列,在速度变化时保持工件身份不变。
- 按实测的执行机构响应时间提前下达剔除指令,然后记录剔除确认。
- 测试无法读取的码、延迟的结果、停机和重启;过期的结果不得挂到下一个工件上。
在工件触发时创建一个队列条目,写入工件标识和初始位置,再把读取结果挂到这同一个条目上。以预定的间距交替放入合格样品和需剔除的样品,以暴露差一个工件的对应错误。把判定到达、计划的剔除指令、执行机构动作和剔除确认当作各自独立的事件来观察。在动作截止时间之后才到达的“通过”判定,不得取消已经分配给另一个工件的剔除。用合适的仪器或控制器的时序记录来获取实际的输出时序,不要根据屏幕刷新去估算。在允许的速度上下限处,以及允许的加减速过程中,重复测试。同时在线的多个工件都要留在队列中;对于多个在途工件,只用一个共享的延时变量是不够的。
示例测试记录
以下为示例假设,不是 Deyi 的实测性能。请将这些数值替换为自己经签署的测试记录。
| 项目 | 假设值 |
|---|---|
| 行程距离 | 800 mm |
| 输送线速度 | 400 mm/s |
| 判定截止时间 | 1.9 s |
| 触发标识 | T200 |
1.9 s 的指令时间以恒速和实测的 100 ms 执行机构延迟为前提。如果速度从 400 降到 320 mm/s,同样 800 mm 的行程要 2.5 s,旧的定时器就会提前 0.5 s 动作。采用编码器跟踪时,要把判定绑定到工件位置,并核实位置计数的单位和复位行为。一旦跟踪丢失,执行约定的遏制措施;绝不要发出没有对应工件的剔除脉冲。
距离/速度的计算只能得到名义行程时间,并不是完整的输出时间预算。从工件到达剔除点的时间中减去实测的动作延迟和约定的余量,得到指令截止时间,再把这个截止时间与检测判定最晚可能出现的时刻相比较。传输、处理和排队延迟都会消耗这份预算。如果读码器结果错过了截止时间,要对受影响的工件标识按已定义的方式处置迟到的结果。采用编码器控制时,目标值要用核实过的计数单位表示,并记录触发计数、目标计数和实际输出计数。输送线复位和计数器回绕,按控制器的设计处理。没有经过验证的位置恢复方法,就不要在重启后保留旧的目标计数。
流程的两个视角
跟踪条码结果,在输送线上剔除正确的工件 — 1
同一个工件标识把采集、位置跟踪、判定和已确认的剔除串联起来。
- 入口传感器
- 采集
- 位置队列
- 剔除反馈
跟踪条码结果,在输送线上剔除正确的工件 — 2
恒速下的时间估算只是规划阶段的核算。速度有变化时,需要位置证据,以及独立管理的结果过期机制。
- 时间估算
- 位置跟踪
- 过期结果
故障排查
- 输送线速度变化时,纯时间延时会产生漂移;需要时应采用经过验证的位置跟踪。
- 缺少剔除反馈时,必须报工位故障,而不是记录为剔除成功。
- 迟到的结果必须按约定的扣留或剔除策略处理,绝不能顶替队列中下一个结果。
验收与交接
每次试验都要在相机处和剔除处分别核对工件身份。在最低速和最高速下,以及停机之后,重复测试;记录位置误差和响应余量。生产限值要根据实测时序计算,不能照搬 1.9 s 这个示例。
验收限值应在测试前设定,并保留原始证据。本文中的示例不能证明所供型号具备相应功能。
验收需要工件实际去向的证据,而不只是软件输出调用成功。把每个测试工件的预期判定,与其实际观察到的剔除或放行路径以及剔除传感器的反馈相比对。按约定的受控测试程序,引入结果缺失、结果延迟、编码器信号丢失和重启。核实受影响的工件已被拦截,且后续工件没有被分配到过期的判定。要规定剔除传感器不可用或与指令矛盾时怎么办;仅有指令应答,并不能证明工件已被剔除。交接时应提供各项距离、实测的执行机构延迟、跟踪规则、故障处置方式和追溯记录。这些假设的时序数值只是示例表中的数据,没有现场实测,不得照搬进生产设置。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- DataMan 360 Reference ManualCognex核查于
- Acquisition Timing InformationBasler核查于
部件与选型参考
- 适用于生产线的条码读取器
- 包装标签和条码检测系统
- 条码追溯系统
- 工业读码器
- 工业条码阅读器选择指南
- 什么是DPM条码读取?
- DPM 反光金属件读码
- 包装标签与条码追溯
- 金属零件 DPM 码读取
- Cognex DataMan Alternative · 英文参考资料
- 得利捷 Datalogic 读码器替代方案
- Omron Microscan Barcode Alternative · 英文参考资料
- Zebra Fixed Scanner Alternative · 英文参考资料
- Logistics Barcode Sorting · 英文参考资料
- Printing and Label Inspection · 英文参考资料
- EAN-13 追溯:产线验收
- EAN-13 追溯:解码与数据规则
- EAN-13 追溯:相机采样
- EAN-13 追溯:照明与静区
- EAN-13 追溯:重复与漏读
- 多码读取:区域规则与重复读取控制
- 核对 OCR 文字与条码、批次数据