目的與適用邊界
重播最早出現分歧的那張影像,藉此區分反光、配準漂移與真實的表面變化,而不是去調高最終的剔除閾值。
本教學提供的是一種工程評估方法,而非可直接執行的產品認證。Deyi Vision 目前公開的 PC 範例僅涵蓋在已確認的樣品影像上執行的 EAN-13 流程。工程程式碼中的原生 OCR 與檢測處理,使用前必須對照已安裝的執行環境、已綁定的模型與任務逐一確認。瀏覽器範本並不代表可在瀏覽器中執行:規劃中的 OpenCV.js 後端需另行驗證。雲端辨識須事先明確核准影像範圍、服務供應商、模型與費用。審查用封存檔不是可執行的發行套件。相機、韌體與驅動程式的相容性須另行檢查。下文記錄表中的所有數值皆為假設值,不是 Deyi Vision 的量測結果,也不是客戶的實際結果。
準備佐證
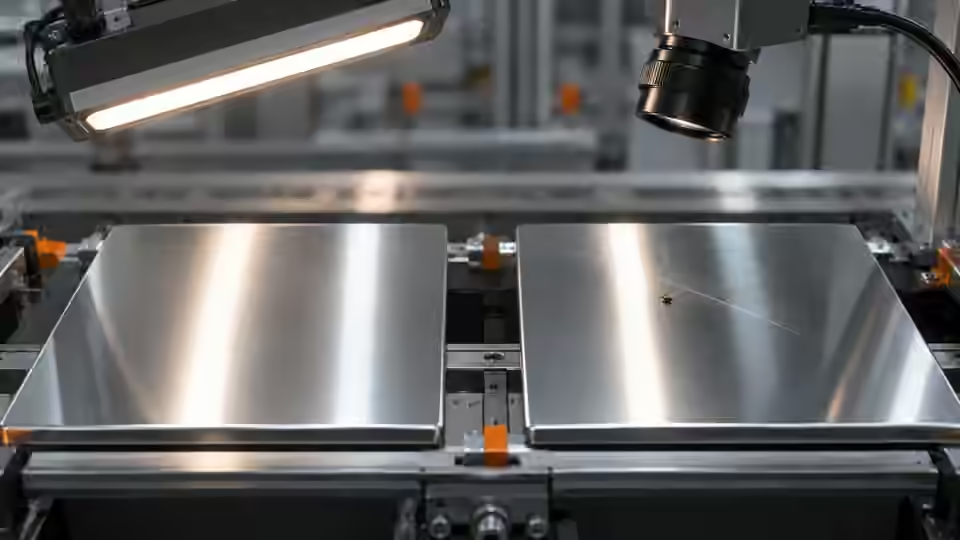
選取一個沒有變化、現在卻被判為失敗的合格件。在修改任何遮罩或閾值之前,先保留它原有的參考圖與基準疊圖。撰寫一份失敗紀錄,讓另一位工程師不必猜測用了哪張影像或哪個版本,就能重播。紀錄中要包含原始來源影像、受影響區域、實際輸出、預期處置,以及第一個出現分歧的中間結果。要記錄該現象是出現在重播中、即時取像中,還是兩者都有。修正之後,重新執行原本的失敗案例,以及先前成功的相鄰條件。靠排除某個區域或接受缺漏結果來消除一個警報的修復,改變的是需求,而沒有解決原因。若問題仍未解決,應讓受影響的作業維持在 Review 或禁止狀態並註明原因;不要把未經測試的權宜做法標成已驗證的解決方案。表面瑕疵檢測工站必須能區分材料本身的瑕疵與觀察條件的變化。刮痕、凹痕、油汙、紋理和反光都可能造成相似的灰階變化,卻需要不同的處置。請依預期的表面加工狀態範圍準備合格件,並準備瑕疵位置與方向皆有紀錄的瑕疵樣品。所選的基準,在表面狀態改變時仍須保持可見。參考影像唯有在其姿態與照明和目前的工件相當時,才派得上用場。影像差分並不是實體深度量測,檢出的區域本身也無法說明瑕疵的成因。在收集答案之前,先決定髒汙應判為剔除、提出清潔請求,還是列為排除情形。對有歧義的樣品,請保存原始影像,不要憑空編造乾淨的參考圖或修正過的標籤。從最早能觀察到的分歧點開始排除問題。把同一份已儲存的來源影像,分別重播給未改動的基線與候選方案,並比較中間影像、區域、數值與結果狀態。如果來源影像本身不同,這種比較就無法再把演算法單獨隔離出來。每次只改變一個可疑原因,執行之前先寫下預期效果,假設不成立時要保留這項否定結果。要把佐證無法判讀、規則不吻合、相依項目缺少與執行故障區分開;它們需要不同的補救方式。重播可以重現軟體方面的失敗,但無法驗證即時觸發、照明時序或實際的剔除路徑。這些取像與產線方面的檢查,要當作獨立的後續實驗來做。
操作步驟
- 在做表面相減之前,先比較來源影像姿態與參考影像姿態,並檢查基準的殘差。
- 先用原本的轉換重播,再用經過獨立驗證的修正轉換重播;兩張差分影像都要保留。
- 沿邊緣的殘差與內部刮痕要分開檢查;不要把輪廓誤差計入瑕疵面積。
- 修正之後再對一個真實瑕疵重複一次,以免對齊方面的修復悄悄讓檢測變得不靈敏。
解讀試驗結果
在這個假設範例中,合格件在配準修正之前有 30 個殘差像素,修正之後為 3 個。瑕疵樣品仍保留 25 個。這可作為調查對齊問題的依據,但並不能據此確定量產閾值,也不能把每個殘差都歸為瑕疵。
記錄表
| 記錄項目 | 數值 / 觀察 | 解讀 |
|---|---|---|
| 合格件(修正前) | 30 px | 檢查對齊 |
| 合格件(修正後) | 3 px | 殘差仍須記錄 |
| 瑕疵件(修正後) | 25 px | 確認特徵仍在 |
兩個工程視角
兩個工程視角 · 1
此圖呈現檢查的先後順序。每個箭頭都需要有紀錄在案的佐證;這並不表示已實作自動串接。失敗影像 → 首個分歧點 → 假設 → 重播。
- 失敗影像
- 首個分歧點
- 假設
- 重播
兩個工程視角 · 2
此圖呈現檢查的先後順序。每個箭頭都需要有紀錄在案的佐證;這並不表示已實作自動串接。原始失敗案例 → 修正 → 相鄰案例 → 留存的佐證。
- 原始失敗案例
- 修正
- 相鄰案例
- 留存的佐證
故障排除
- 整個輪廓都出現警報,提示姿態或比例發生了漂移。先檢查轉換。
- 隨光源位置移動的局部亮斑,代表是反光;僅做座標修正無法解決。
驗收與交接
只有在已儲存的誤報得到解釋,且修正之後真實瑕疵仍可觀察到時,才接受這項診斷。重播結果與即時重新取像的結果都要保留。
將來源影像、預期判定、確切的版本與完整的結果紀錄放在一起保存。在選定最終參數之前,先凍結評估集。如果這些答案之後又被用來調整流程,就要把該集合標記為開發資料,並另行取得一套新的獨立驗收集。Review、NoResult、執行錯誤與取像缺漏都要保留在分母中;不要靠濾掉資料列,把它們變成「通過」。將可重現的失敗案例與成功樣本一併保存。交接資料應載明誰有權變更配方、如何還原先前已核准的版本,以及在驗收之前哪些裝置輸出仍維持禁止。僅憑軟體結果,並不能證明移動中的實體工件已抵達正確的去向。
來源與技術參考資料
這些資料說明本教學所用方法的依據與適用範圍。文中的檢查範例僅供參考;量產驗收需要用你自己的樣品取得佐證。
- Deyi Vision machine vision software: evaluation scopeDeyi Vision查核於
- Operations on arraysOpenCV查核於
- Geometric Image TransformationsOpenCV查核於
- Morphological TransformationsOpenCV查核於
部件與選型參考
- machine vision software · 英文參考資料
- 反光金屬刮痕檢測照明路線
- 自動化外觀檢測
- 機器視覺光源
- 如何選擇機器視覺照明
- 機器視覺照明類型
- 機器視覺照明基礎知識
- 背光與同軸照明
- 汽車金屬件表面瑕疵檢測
- Metal and Surface Inspection · 英文參考資料
- 奧普特 OPT 視覺光源替代方案
- EAN-13 追溯:照明與靜區
- 可見液面邊界的照明與 ROI
- 校準平場陰影,但不掩蓋壞資料
- 按瑕疵對比度比較紅光、藍光和白光照明
- OCR 標籤核對:照明與欄位幾何
- 為未封口包裝的內容物選擇照明與 ROI
- 針對眩光做一次偏振 A/B 測試
- 密封與膠條外觀:照明與 ROI
- SKU 顏色分選:照明與物體遮罩
- 驗證光學頻閃落在曝光視窗之內
- 表面瑕疵檢測:驗收與產線輸出
- 表面瑕疵檢測:限定範圍的 AI 評估
- 表面瑕疵檢測:相機取樣與運動
- 表面瑕疵檢測:照明與 ROI 驗證